
提示
打开文件 BestFitOnRef.3dr(下载)
该文件包含一个名为 “Measured Dam” 的点云和一个名为 “Theorical Dam (good CS)” 的网格。我们将了解如何把点云对齐到该网格。
仅显示这两个对象。只选择点云并启动命令 N Points Registration。
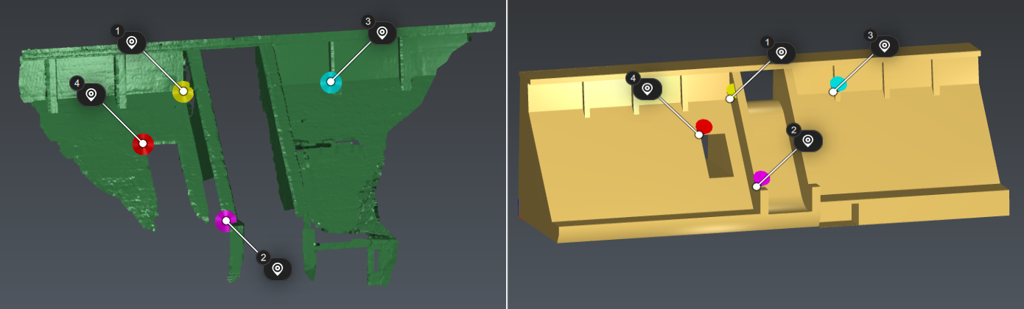
在 Best Align N Points 命令期间输入点
屏幕将分为两部分:
- 左侧是选中的对象,在本例中为点云 “Measured Dam”。左侧的所有对象都将移动。
- 右侧是未选中的对象,在本例中为网格 “Theorical Dam (good CS)”。右侧的所有对象都不会移动。
在列表中选择 Compute new alignment(计算新对齐)选项。然后,输入若干对点,通过把一个点云上的点与一个网格上的点组合起来,进行粗略对齐。要实现此步骤,请选择 Vertex End(顶点端点)选项。首先单击点云上的一个点,然后单击网格上对应的点。至少单击 3 对点(可以单击边以便操作)。为获得良好结果,你的点不应共线,且应分布在整个对象上(见上图)。
输入完点对后,勾选 Apply Best fit(应用最佳拟合)并单击 Preview(预览)。软件此时已计算出一个最佳拟合(使用粗略的手动对齐,你可以借助每对点自动创建的一个测量来检查它,从而查看偏差)。对话框旁边会显示一个小报告,以汇总所有变换。
如果结果不正确,按两次 Delete 以移除最后一对点,然后输入新的一对点。你也可以 Reset(重置)计算,并禁用某些点对。
注意
说明
你可以在该对齐过程中定义一些约束。例如,如果点云上的 Z 轴是正确的,请选择 Constraints rotation axis(约束旋转轴)选项,然后选择 Z 选项。这意味着绕 X 和 Y 的旋转将被禁用。
单击 OK(确定)进行确认。点云现在位于参照坐标系中,例如你可以继续进行对比。
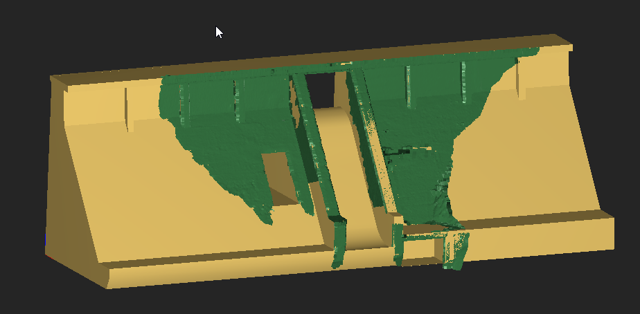
使用最佳拟合方法对齐后的点云与网格