
新增功能
PinPoint 5.0.0 是一个主要版本,为 PinPoint 功能引入了大量增强,包括:
- 改进的清理工作流,包括清理烘焙的新选项、AI 辅助的人员检测筛选器、Lasso 模式下的扫描原点可视化等
- 支持按照各国家/地区特定标准计算平面图房间面积
- 全新的全面地理配准工作流
- PinPoint Registration Tool 中支持简单三维测量
- PinPoint Modeler 的 Sketch 视图中新增测量与多段线工具
- 可在应用清理后重新计算移动式扫描全景
- 推出软件改进计划,旨在指导未来的 PinPoint 版本
- 以及更多用于提升稳定性、简化受支持工作流的改进。
all Pinpoint
改进的清理流程
此版本通过整合筛选与清理功能改进了数据清理工作流,带来以下更新和增强:
自动筛选器迁移至清理功能
自动筛选功能已集成到分类清理工作流中。原 Filter Points(筛选点) 对话框已弃用,该对话框包含范围筛选、孤立点移除、小物体/杂物移除以及鬼影几何清理等工具。这些功能现已作为分类清理提供,并可与其他清理操作一同管理。
更新后的工作流包含实时的概率阈值滑块和屏幕实时预览,使用户能够在应用更改之前立即看到其影响。
Note: 为确保无缝过渡,首次打开旧项目时,现有筛选器将自动转换为其等效的分类清理。
多项清理管理
现在可以同时应用多项分类清理,从而更便于查看和比较清理结果。此前,激活一项清理会自动停用任何其他已激活的清理。
如需在各项清理之间切换并编辑特定清理,用户现在应选择手形图标。
新的清理烘焙选项
现在可以使用 Bake Applied Cleanup(s)(烘焙已应用的清理) 和 Undo Cleanup Baking(撤消清理烘焙) 这两个新选项来烘焙清理,右键单击 Cleanups(清理) 部分即可使用。
烘焙清理会将所有已激活清理操作(套索、镜像、平面、球体选择等)的合并结果直接永久应用到每个点,而不再在运行时逐个求值。这大大提升了包含多项清理的大型点云的性能。
清理一经烘焙即被锁定,并标有锁形图标。在取消烘焙之前,已烘焙的清理无法编辑、启用、禁用或删除。
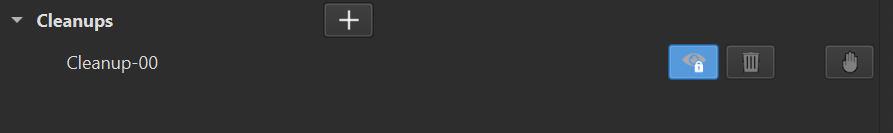
Note: 在新版本中首次打开旧项目时,已烘焙的筛选器不会自动迁移。这些点将重新变为可见,必须重新烘焙。为此,请右键单击已激活的清理,然后再次烘焙。
Lasso 模式下的扫描原点可视化
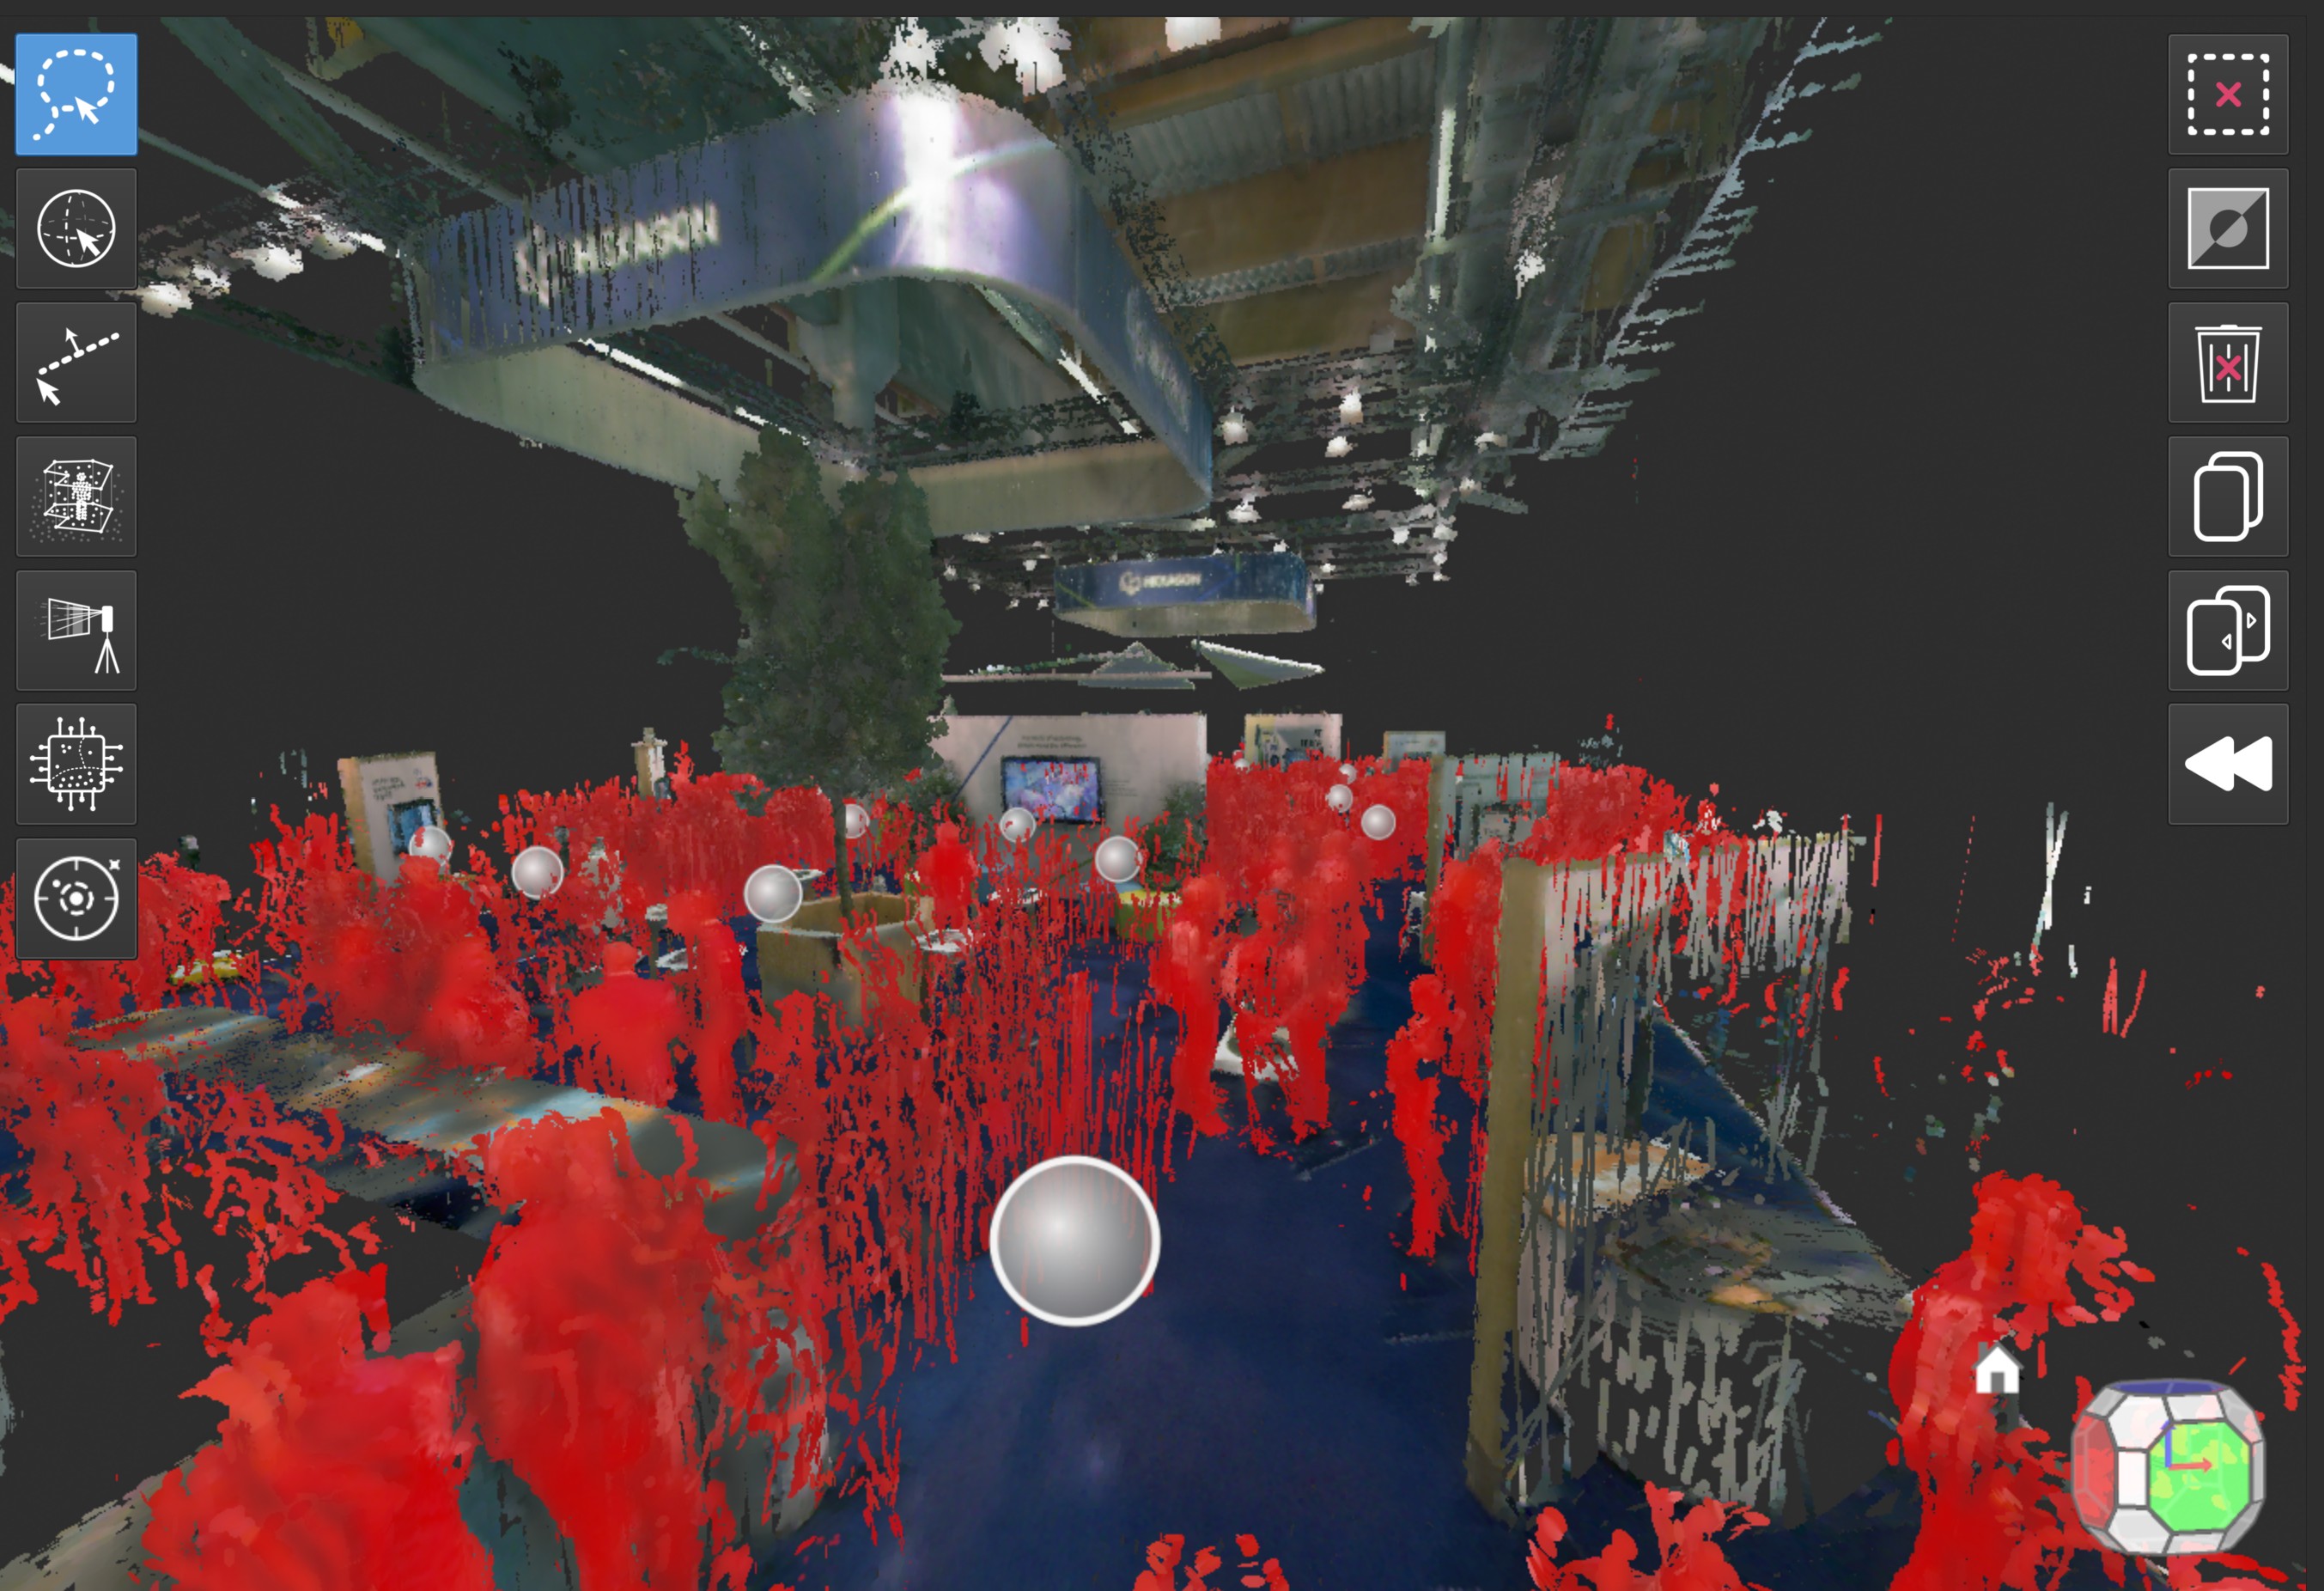
扫描原点可视化现已在 Lasso 模式下可用。执行清理操作时,用户可以按住 CTRL 并将鼠标悬停在任何点上,以显示一条射线,指示捕获该点的扫描设站。该射线会一直可见,直到下一次单击,让用户无需退出 Lasso 模式即可更轻松地检查扫描原点。
改进的镜像(遮挡)清理
镜像模式下的清理操作现在更加灵活,允许用户自由绘制、同时处理多个多边形,并在自由绘制与固定平面工作流之间进行选择。具体而言,用户可以:
- 绘制多个多边形并一次性全部应用。
- 撤消最后放置的顶点或最后完成的多边形。
- 使用 Minimal offset 滑块,并在屏幕上可视化偏移效果。
- 使用固定平面模式,该模式允许先定义一个平面,然后在其上绘制多个多边形。
- 在应用导入的遮挡网格多边形之前预览它们。
AI 驱动的人员清理
我们引入了新的 AI 驱动清理筛选器,帮助从点云数据中识别并移除人物。AI 分类器会分析数据点,并指示某个特定点代表一个人的可能性。用户可以通过滑块调整分类器的置信度水平,该水平决定分类器从数据集中识别和移除人物的严格程度。
分类仅对尚未被其他清理操作移除的点执行。如果未清理点的集合发生变化,可以通过选中相应的复选框重新计算分类。
AI 生成的结果也可以使用手动清理工具进行细化,允许用户根据需要向建议的清理中添加或移除点。
增强的控制点工作流
Control Points 工作流已完全重新设计,以改进点云地理配准以及针对实测控制点的移动式扫描验证。
用户现在可以从外部文件导入控制点,或直接在 PinPoint 中定义控制点。新的工作流支持 Leica 靶标、自然靶标和三维球形靶标。
Leica 靶标会在整个点云的影像中被检测到,并自动分配到其对应的控制点。如果自动分配不正确或不明确,可以手动将某次观测重新分配到其他靶标。自然靶标是没有实体靶标的任意点特征,可以在专用的三维影像查看器中轻松定义,从而直接从影像中精确选择靶标。选择之后,可以在影像空间中针对相邻候选位置对自然靶标的位置进行细化。
为便于管理项目控制点,现在可以使用拖放功能重新排列控制点,也可以通过多选执行批量操作。此外,平差后会显示每个控制点的残差,清晰地展示实测位置与计算位置之间的偏差,帮助用户逐点评估配准质量。
支持按国家/地区特定的平面图面积规范
Floorplan 工具已增强,支持多个国家/地区的居住空间计算。PinPoint 现在可根据打开该工具时下拉列表中选定的国家标准,计算平面图的居住面积。
除了已完全验证的德国规范外,此版本还引入了 21 项国家/地区特定计算标准。尽管这些配置基于各自已发布的规范,但由于尚未对照官方参考计算进行验证,它们目前被归类为实验性功能。
为支持自定义和未来的增强,每个国家/地区配置都以单独的可编辑文件形式提供。如果默认规则不能完全满足其特定要求,用户可以查看并调整计算设置。
Note: 如果修改了某个国家/地区配置文件,强烈建议同时重命名该文件及其内部定义的相应 ID。这可确保在未来版本提供更新的默认配置时,自定义配置不会被覆盖。
要查看已实现的规范,请参阅专门的帮助页面。
软件改进计划
从本版本开始,我们推出软件改进计划,以帮助提升整体用户体验,并指导未来产品功能、命令和工作流的开发。通过参与该计划,用户可以贡献宝贵的见解,帮助塑造未来的 PinPoint 版本。
用户隐私对我们非常重要。通过该计划收集的所有数据均经过匿名化处理,无法用于识别用户、获取个人信息或直接联系参与者。
用户在安装后首次启动 PinPoint 5.0.0 时,会出现软件改进计划提示。 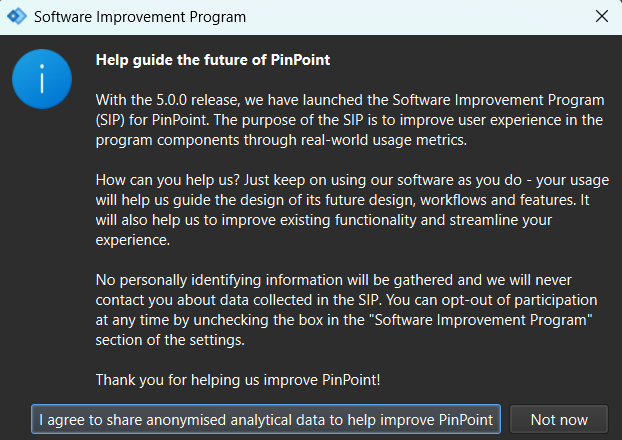
之后也可以在 Settings | Software Improvement Program(设置 | 软件改进计划) 中选中相应的复选框来启用参与。用户可以随时在同一设置页面中选择退出。
Pinpoint registration tool
Trajectory Panorama Regeneration
为移动式扫描新增了 Recompute Panoramas(重新计算全景) 右键菜单选项,可在配准后基于当前已清理的点云重新生成全景影像,使其反映最新的几何形状。
由于基于移动轨迹的扫描是在移动过程中采集的,其球形覆盖范围会存在单次固定扫描不会出现的缺口——最明显的是操作人员周围。PinPoint 通过从点云本身重建缺失的影像数据来填补这些缺口。因此,清理点云不仅能提升全景拼接的锐度,还能改善这些重建区域的质量。
要重新生成全景:
- 右键单击选定的扫描。
- 从右键菜单中选择 Recompute panoramas for 1 trajectories(重新计算 1 条移动轨迹的全景)。
- 在确认对话框中,根据需要调整路径点间距。
- 单击 OK 渲染新的全景。
为防止数据丢失,对于不包含生成全景所需相机帧的扫描,将跳过重新计算,现有全景保持不变。
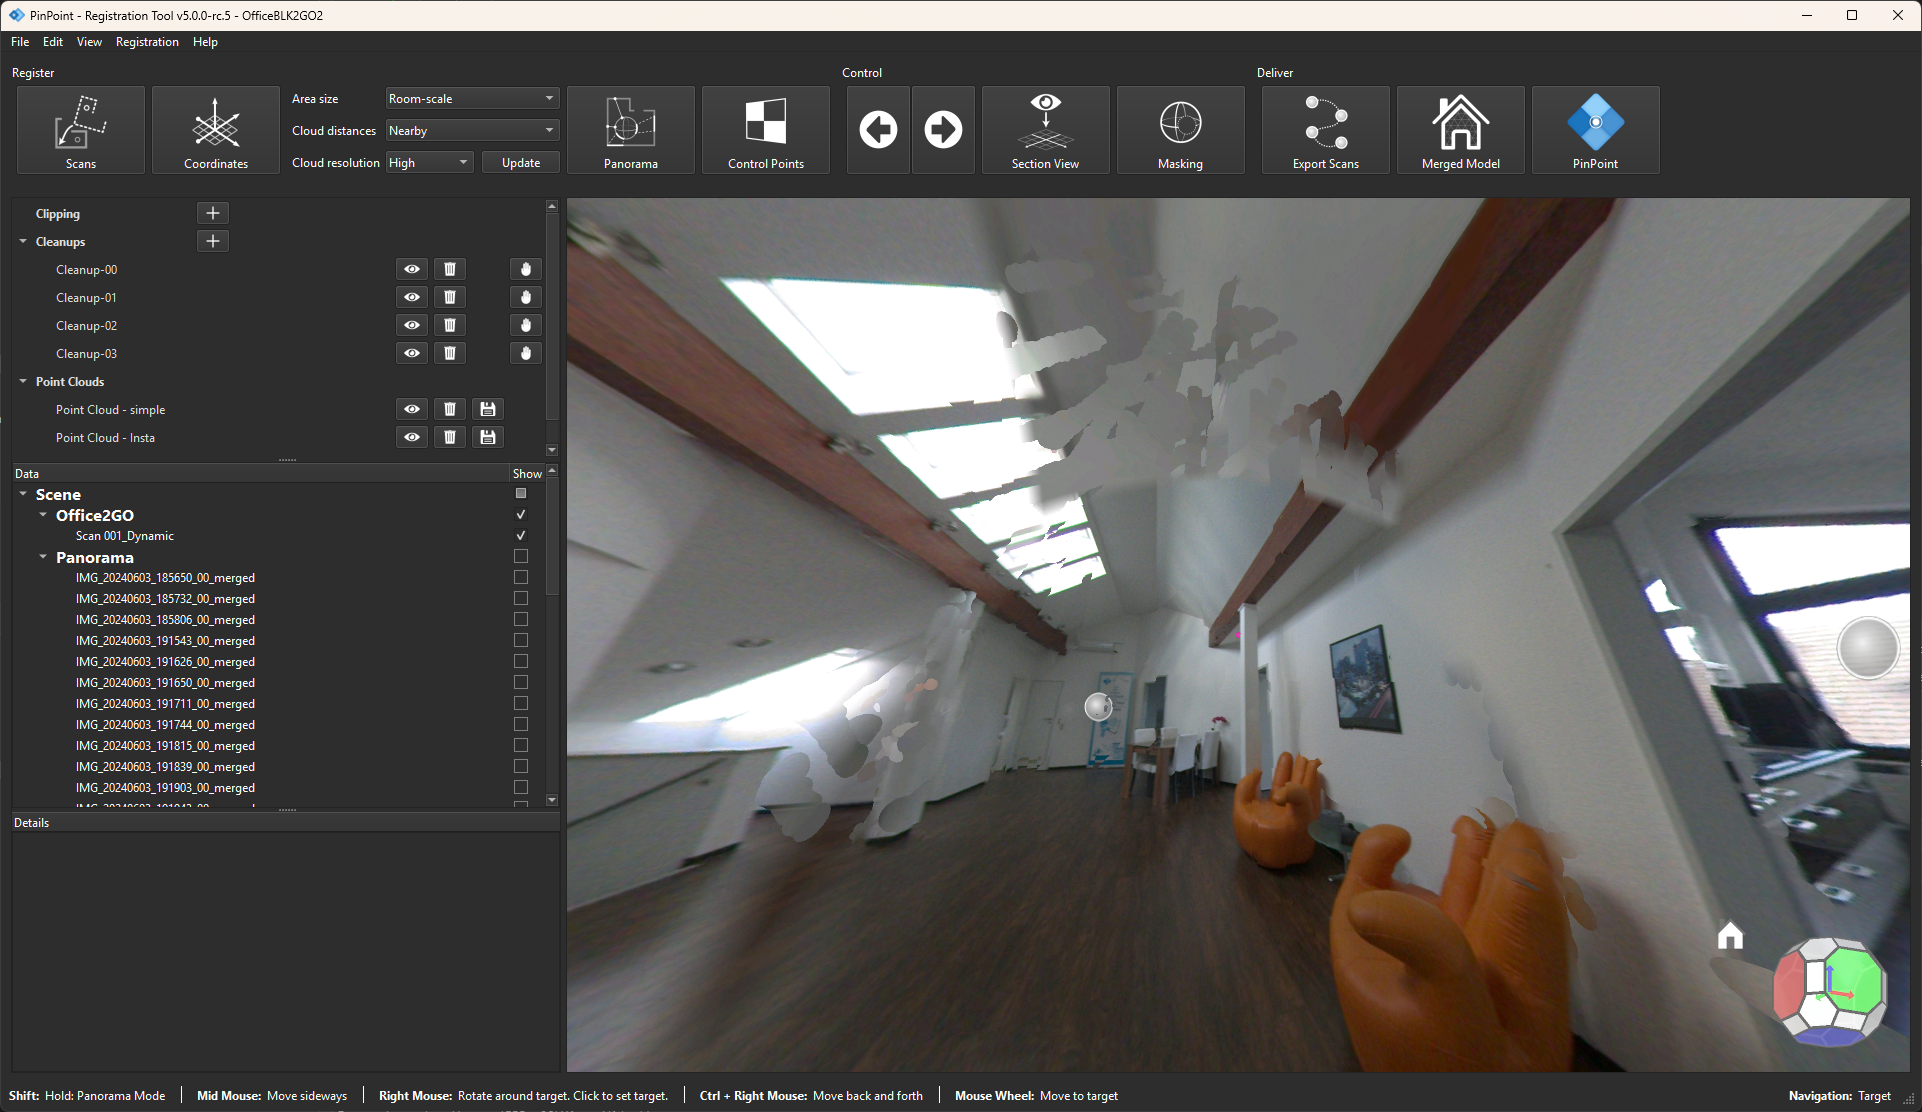
原始全景
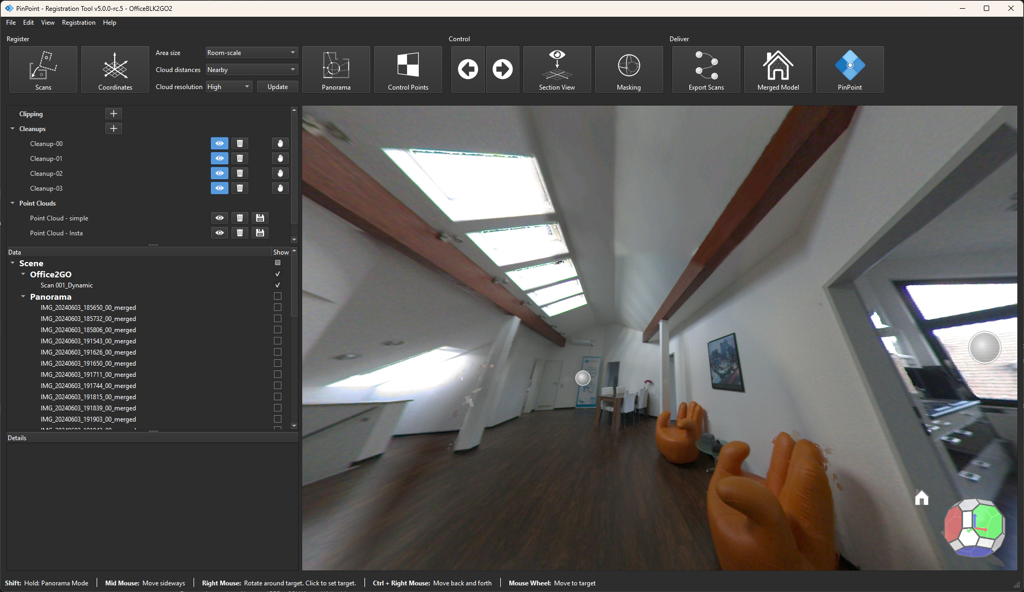
重新生成的全景
pinpoint Modeler
Sketch 视图中现已提供测量与多段线工具
此版本让用户可以在 PinPoint Modeler 中直接在二维点云投影上进行测量和绘制草图。
Sketch 视图现在包含以下工具:
- Measure(测量) 工具
它与现有的三维 Measure 工具类似,允许用户测量两点之间的距离、两条直线之间的夹角以及点到直线的距离。测量会捕捉到提取的直线及其交点,有助于确保结果准确。
- Polyline(多段线) 工具
该工具允许用户直接在草图上绘制开放多段线和闭合多边形。几何图形会捕捉到提取的直线和交点,绘制过程中会实时显示线段长度。用户可以通过直接拾取点、调整捕捉半径或输入精确的线段长度来创建精确的几何图形。多段线闭合后,生成的多边形会自动显示其周长和面积。同一草图中可以共存多个独立的多段线和多边形,便于记录相邻或嵌套的空间。
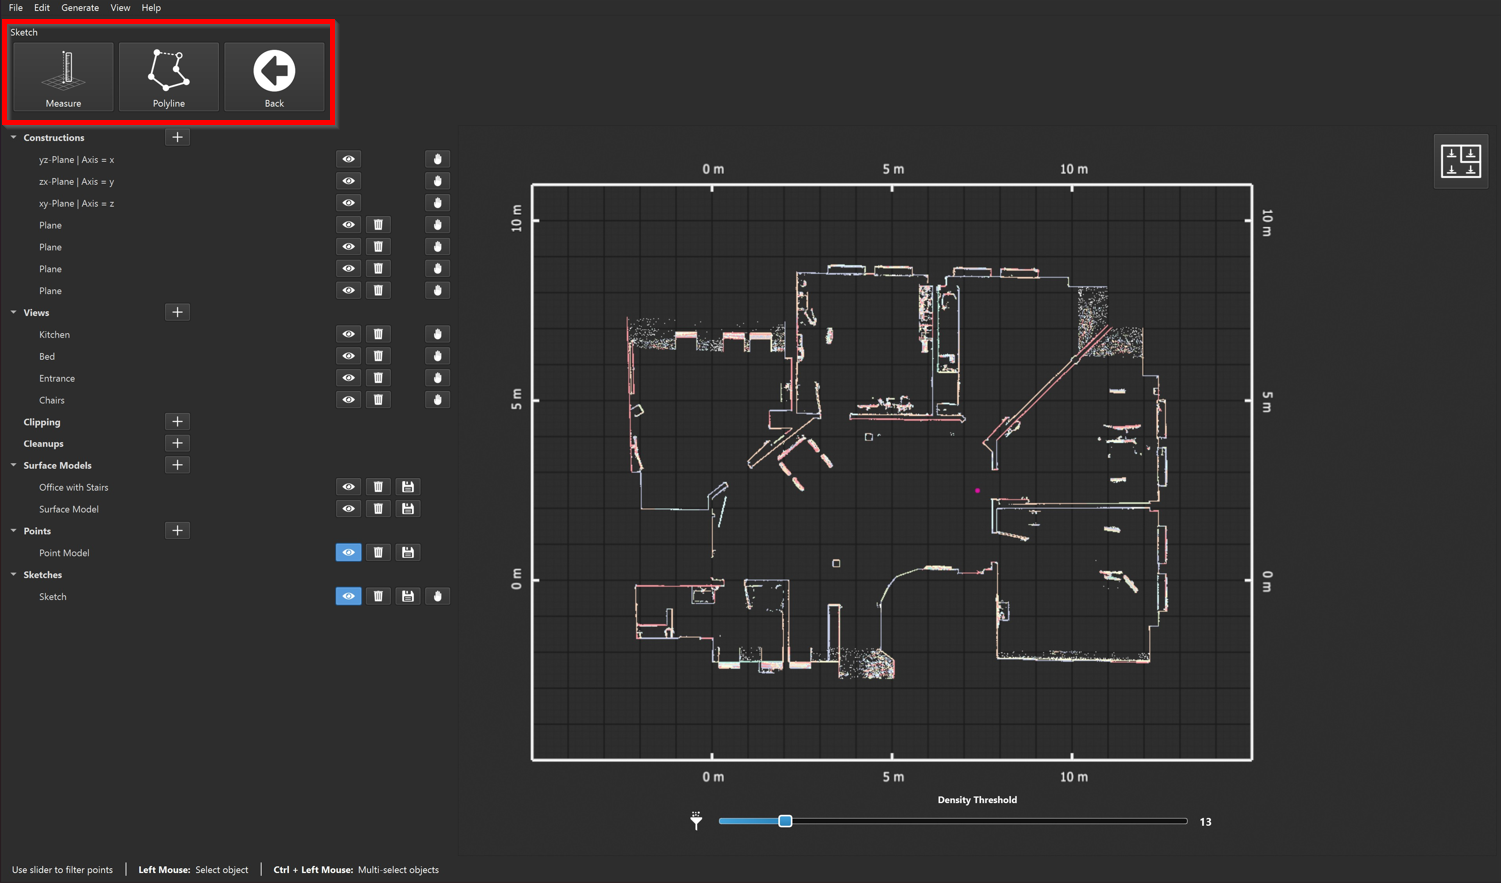
使用这些工具,用户还可以通过将各种投影类型——例如点投影、正射影像和高程切片——组合到单个草图中,为现有草图扩展更多投影。这种方式可以叠加可视化信息,从而在不创建单独草图的情况下捕获更多细节。
此外,创建的草图可以导出为 DXF 格式,并保留草图中包含的所有测量、多段线和多边形。