
使用 Cyclone WORKFLOW 许可时,可以选择将 Setup 的 HDR、LDR 和 IR 全景图像(在相应图层可用的情况下)导出为 JPG、PNG 或两者,同时导出 Panoramic Image 与 Setup 的位置和方向信息,方法是使用 Cyclone REGISTER 360 的 Report 选项卡中 Publish Options 里的 “Pano images” 选项。
- 从 Publish Options 中选择 “Pano-images”。
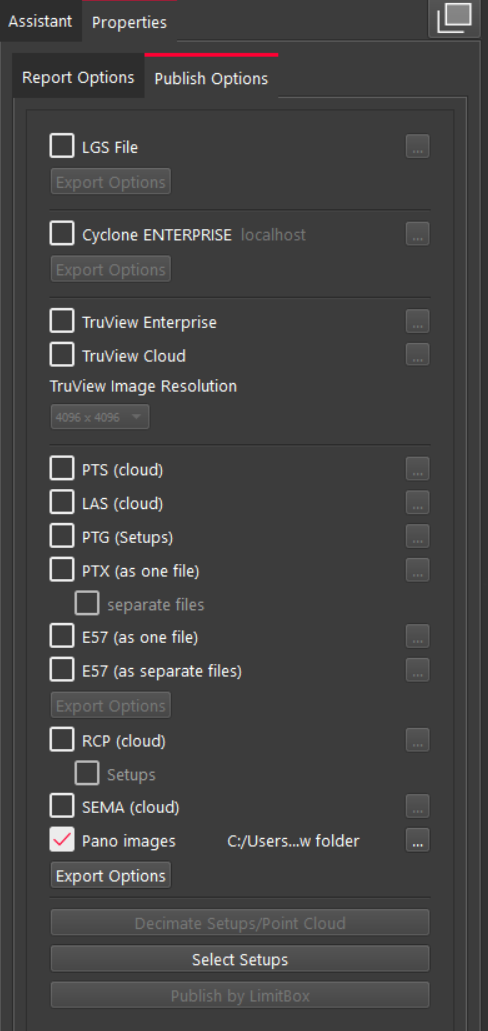 - 设置用于导出全景图像的文件夹。
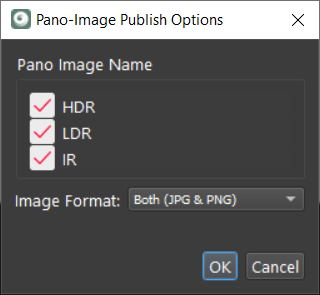
- 选择 Panoramic image layer,即 Setup 的 HDR、LDR 和 IR 全景图像(在相应图层可用的情况下),以及 Image Format(JPG、PNG 或两者)
导出全景图像时,Cyclone REGISTER 360 会生成以下文件:
- Images 以选定的文件格式提供。
- CSV 文件包含 Setup 的姿态。
- TXT 文件包含 Panoramic images 的姿态。
全景图像相对于 Setup 有一个小偏移,因为相机中心与扫描仪中心并不完全重合;此外,全景图像相对于 Setup 还存在一个旋转,该旋转记录在 Pano image 姿态信息中。
该信息对于在 3D 空间中保持全景图像的位置和方向至关重要。用户在编辑 pano-images 时不应修改 .txt 和 .csv 文件。
Panoramic Image 和 Setup 姿态包含位置和方向信息,以 quaternion(四元数) 表示法表达。四元数是一种数学表达,表示为 q = w + xi + yj + zk,用于描述 3D 空间中的旋转。它由四个数字组成:一个标量部分(w)和一个向量部分(x、y、z)。四元数单位记作 i、j、k。有关四元数的更多信息,请参见 https://en.wikipedia.org/wiki/Quaternion:
- Position = [x,y,z]: 此行表示 3D 空间中的位置,其中
x、y和z是以米为单位的坐标。 - Orientation: [w,x,y,z]: 此行表示 3D 空间中的方向,其中
w、x、y和z是四元数的分量。
示例:
借助在线工具 https://www.andre-gaschler.com/rotationconverter/,可以将四元数转换为轴角格式 {[x, y, z], angle}、欧拉角或其他输出格式。例如,全景图像的四元数(0.00026144, 0.99988, -0.015489, -0.00029659)对应于轴角格式(弧度)的 {[0.99988, -0.015489, -0.0002966], 3.1410698}。Setup 的四元数(0.99988, -0.00026, 0.00030, -0.01549)等效于轴角格式(弧度)的 {[-0.0167795, 0.019361, -0.9996717], 0.0309914}。