
安装包
Cyclone REGISTER 360 PLUS 2025.0.0
Classification Package for Cyclone REGISTER 360 PLUS
Cyclone REGISTER 360 PLUS (BLK Edition) 2025.0.0
Classification Package for Cyclone REGISTER 360 PLUS (BLK Edition)
新增功能
2025.0.0 版本是 Cyclone REGISTER 360 PLUS 的一次大版本发布,带来了众多强大的新功能与改进,例如:
- 增强了对移动数据的支持,实现了对轨迹(Tracks)和路点(WayPoints)的多种管理能力。
- 对非结构化点云(Unstructured Cloud)提供精细化支持,使其易于从结构化数据中识别。
- 以鲜艳色彩发布点云。
- 支持 Cyclone FIELD 360 针对 RTC360、BLK360G1 和 BLK230G2 靶标及地理配准的外业工作流。
- 引入了靶标杆(Target Pole)与设站位置靶标(Target at Setup position)工作流。
- 改进了点云整合(Point Cloud Consolidation),并升级了后端依赖以获得更流畅的性能。
- 支持嵌套配准(Nested Registrations),可在 Review and Optimize 区域创建统一点云,等等。
此外,本次发布还增强了对程序设置的支持、实现了 Cyclone REGISTER 360 PLUS 的多版本安装、在 Windows Explorer 中显示项目名,并修复了大量缺陷。
重要
- 请对计划在旧版本中使用的项目进行备份。
- 在 TruView Enterprise 和 TruView Cloud 中,不支持导入包含 Track data(移动轨迹数据)的、来自 Cyclone REGISTER 360 PLUS 2025.0.0 的 LGSx 文件。
非结构化点云的精细化支持
非结构化点云的全新用户体验
在本版本中,Cyclone REGISTER 360 PLUS 改进了非结构化设站(Unstructured Setups)的支持体验。程序现在对非结构化数据采用不同的可视化方式,使其易于从结构化数据中识别。下表列出了 Cyclone REGISTER 360 项目组件,包括修订后的定义以及针对 Unstructured Setup、Track 和 WayPoints 的新图标。
| Icon | Object | Description | Level |
|---|---|---|---|
 |
SiteMap | 必需的顶层容器。 | L0 |
 |
Bundle | 通过 Link 连接的设站组。 | (L1) |
 |
Structured Setup | 结构化点云数据的独立数据单元。 | L1 |
  |
Unstructured Setup | 非结构化点云数据的独立数据单元。Track Setup 是来自 BLK 运动学移动扫描仪的、可编辑数据的独立数据单元;它是一种非结构化点云数据。 | L1 |
 |
Uneditable Track | 包含在 Unstructured Setup 中、不可编辑的移动数据。 | L2 |
 |
WayPoint | 设站中的全景视点。WayPoint(WP)可存在于结构化或非结构化设站中。如果它与移动数据关联,则称为 Track WP。 | L2/L3 |
 |
Link | 可在两个设站之间建立 1:1 的连接。Link 可在 Setup-to-Setup、Setup-to-WP,以及两个相同设站内的 WP-to-WP 之间建立。 | L2/L3/L4 |
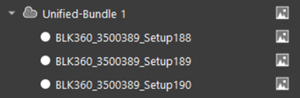
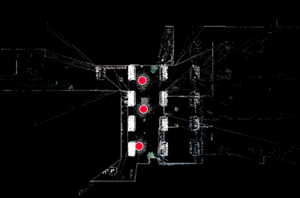
结构化与非结构化设站示例
| Structured Setup | Unstructured Setup | |
|---|---|---|
| Project Panel | 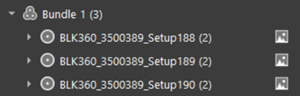 |
 |
| SiteMap View | 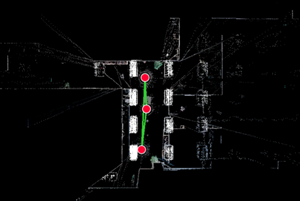 |
 |
| Bundle View(coloured by Setup) | 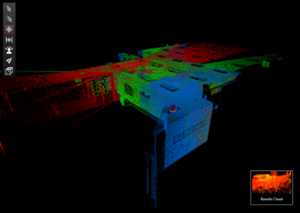 |
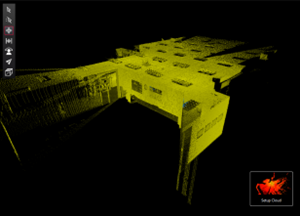 |
非结构化数据的独立设置
通过最新更新,Cyclone REGISTER 360 PLUS 设置中引入了针对结构化与非结构化数据的独立 Cloud-to-Cloud 与 Links 指标。此增强解决了结构化与非结构化点云数据在质量要求和指标上不相等的问题。
结构化点云可支持更严格的最小重叠度与最大误差标准,以通过 Cloud-to-Cloud 配准获得高精度 Link。而非结构化点云数据可能需要不同的阈值与要求,才能被视为最佳的 Cloud-to-Cloud Link 结果。
- Cloud-to-Cloud 设置:设置中提供用于修改结构化与非结构化点云数据 Cloud-to-Cloud 配准算法参数的选项。选项包括最大迭代次数、搜索半径、最大点密度、法向偏差容差,以及 WayPoint Cloud-to-Cloud 生成半径。
- Links 设置:这些设置针对非结构化点云数据进行了优化,提供了必要的灵活性以有效处理不同的重叠度与误差标准。
详见 Changes to Application Settings 一节获取更多细节。
统一点云创建
Cyclone REGISTER 360 PLUS 提供了一项功能,允许从现有 Bundle 创建单一的非结构化设站。这对于大型或复杂项目(例如多日扫描或多人协作的项目)尤为有用,可帮助保持一切井然有序、便于管理。
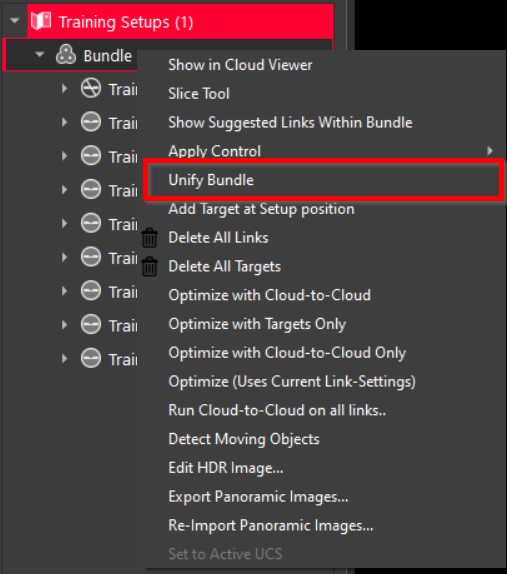
Unify Bundle 命令可从 Review and Optimize 区域访问,并提供以下统一点云(Unified Cloud)选项:
- 通过以期望的栅格距离重新采样来抽稀点云。
- 在导出的设站中包含深度图像,以便在下游应用中进行测量。
在 Cyclone REGISTER 360 PLUS 中创建统一点云的工作流
- 右键单击所选 Bundle,并从上下文菜单中选择 Unify Bundle。
- 在 Unified Cloud Options 对话框中,选择所需的统一点云选项。
- 将创建一个新的非结构化设站,其中包含点云,其中来自 Bundle 的设站将转换为 WayPoints,数据将位于单一统一云中(不含 Links)。
- 作为最佳实践,将其移至新的 SiteMap,在那里可将非结构化设站与其他数据建立 Link。
功能优势
- 复杂项目:适用于具有多个阶段的项目,例如多日扫描或站点的不同区段,便于更好地管理与跟踪进度。
- 设站过多的项目:通过将项目拆分为子项目,减少处理时间、内存占用与网络不稳定性,从而帮助处理超大型项目。
- 错误管理:保持不同阶段相互独立,防止错误传播至整个项目。
- 效率:优化数据存储并加快 Finalize 与 Report 步骤,使最终配准云的创建更快速。
用例
- 用例 1
考虑一个多日扫描项目,每天完成大量扫描。第 1 天的设站可在质量检查后捆绑在一起,以确保配准质量。第 2 天的数据将继续第 1 天的工作。收集完成后,可将数据导入并与第 1 天形成的 Bundle 连接。
虽然保留结构化设站与 Bundle 有诸多好处,但也可能存在局限。例如,基于单个 Bundle 难以跟踪项目进度,或难以分离特定某天以定位问题或标记。这可以通过 SiteMaps 实现,但该方法可能并不适用于某些工作流。此外,如果第 2 天创建的某个 Link 存在问题,该 Link 的错误将传播至整个网络,包括第 1 天已通过 QA 验证的 Links。
在此类情况下,项目经理可能希望将第 1 天的数据保持独立,并在验证后为该整个 Bundle 创建统一云。随后,可对第 2 天采用相同流程,依此类推,以形成包含多天统一云的新 Bundle。 - 用例 2
考虑一个非常庞大、包含大量设站(例如 2000 个)的项目,这可能导致处理时间长、内存占用高、网络不稳定,以及潜在的数据丢失或损坏。一种简单的方法是将项目拆分为子项目,对每个子项目使用 Unify Bundle,然后为项目形成一个连接各子项目的新大型 Bundle。这样,稳定性与准确性在子项目中得到保证,随后可形成最终 Bundle,同时解决支持大量设站的一些主要局限。
点云整合与改进的项目后端依赖
Cyclone REGISTER 360 PLUS 的最新更新在点云整合与后端项目依赖的优化方面带来了显著改进。这些更新旨在精简工作流、确保准确性并改善用户体验。具体而言,这一重大工作带来了以下成果:
- 增强的 Cloud-to-Cloud 配准:优化了后端项目依赖,以改进 Cloud-to-Cloud 配准与可视化对齐处理。
- 结构化与非结构化数据的默认设置:修改并改进了默认的 Cloud-to-Cloud 设置,现在针对结构化与非结构化数据分别设置,以确保每种数据类型的最佳质量。所有设置均可调整,为流程提供更大的灵活性与控制力。详见 Cloud-to-Cloud Settings 了解结构化与非结构化云的设置。
- 优化的配准算法:法向偏差容差已更新为新的属性,以增强 Cloud-to-Cloud 配准与点平滑度计算。点密度现在按线性百分比计算,简化了密度级别的调整。因此,修改 Max Point Density 与 Normal Deviation Allowance 设置会显著影响 Cloud-to-Cloud 算法,为实现期望结果提供更大灵活性。
- 更稳健的点云清理遮罩:增强了对清理遮罩(Cleaning Masks)的管理,现在按最终配准(Finalized Registration)存储,并在从现有最终配准发布时予以遵循。此改进使点云清理更稳健、更不易出问题。因此,每次在 Report 区域创建最终配准时,它看起来都完全独立。
- 更快的导入:减少的项目文件依赖使导入时间更快、项目体积更优。Cyclone REGISTER 360 PLUS 不再创建此前用于 Visual Alignment 的 BIN 文件。改为使用 HSPCA 文件进行 Visual Alignment 与导出,从而精简流程。此外,由于 HSPCA 文件现在包含所有栅格化信息,它们也用于导出结构化数据。
- 改进的备份与修复:增强了流程,使备份与修复更可靠。
- 更好的扫描数据处理:改进了对主扫描与子扫描(例如 P 系列中的详细靶标扫描)的管理。
- 用户可见的差异:与旧版本使用两个独立点云进行视觉检查与 Visual Alignment 不同,2025.0.0 版本现在对两者使用单一云。这一变更简化了 Cyclone REGISTER 360 PLUS 后端的流程,使其更高效。
重要:此更新引入了影响向后兼容性的变更。Cyclone REGISTER 360 PLUS 2025.0.0 版本使用的点云配准组件与产品的旧版本不兼容。请审阅这些变更,以避免工作流中出现任何中断。
- 在 2025.0.0 版本中创建的新项目,其 Cloud-to-Cloud 配准与 Visual Alignment 在旧版本中不可用。
- 在 2025.0.0 版本中对现有项目所做的 Cloud-to-Cloud 配准编辑,若在前序版本中打开将不会体现。
- 点平滑度仅添加到导入至 2025.0.0 版本的数据中。对于较旧的项目,变通方法是:将配准后的设站导出为 E57,然后重新导入,并替换现有设站。此流程将为这些设站启用平滑度功能。
- 总之,在 2025.0.0 版本中编辑或创建的项目,只能在该产品的旧版本中查看或发布。
改进的 LGSx 导入
LGSx 导入获得了实质性改进。借助优化的后端项目依赖,现在导入 LGSx 文件的速度显著提升。这一增强源自点云整合工作,它使 Cyclone REGISTER 360 PLUS 与 LGSx 项目内容更加相似。这种相似性允许将数据的某些部分从 LGSx 复制或移动至 Cyclone REGISTER 360 PLUS 项目中,而无需转换或重新处理项目组件。
分类查看器更新
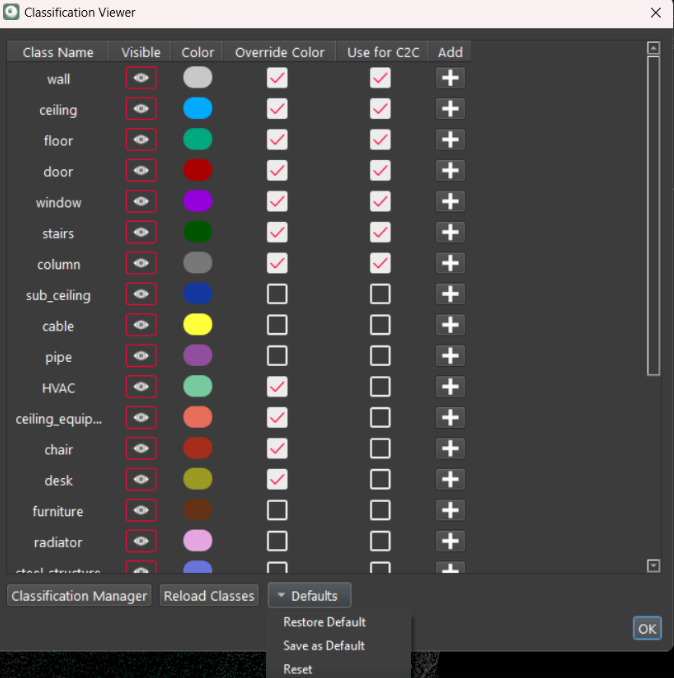
用户现在可以在分类查看器(Classification Viewer)中选择是否将分类用于 Cloud-to-Cloud(C2C)配准。这可通过在 Use for C2C 列中选择或取消选择特定类别来实现。如果取消选择该类别,它将从 C2C 配准中排除。测试此功能的最佳方式是在 Visual Alignment 中创建一条 Link。被取消选择的云将不会显示在 Visual Alignment 的云对中,也不会用于配准。
Defaults 下拉列表已新增选项,允许将 Override Color 与 Use for C2C 的选定组合另存为默认值(Save as Default)、恢复已存储的默认值(Restore Default),或重置为出厂设置(Reset)。
冗余的 Update Cloud-to-Cloud 按钮已被移除。
鲜艳色彩(Vivid Colours)引入
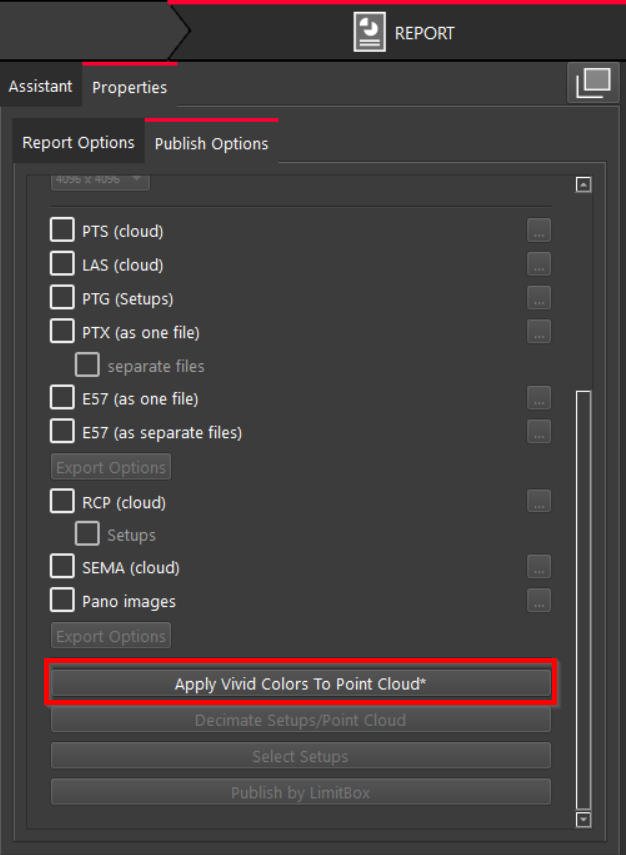
Apply Vivid Colors to Point Cloud 选项
为提升点云的视觉质量,Apply Vivid Colors To Point Cloud 选项现已在 Report 区域 Properties 面板的 Publish Options 中提供。启用后,可发布具有鲜艳色彩的点云,从而获得更具照片真实感的可视化效果。
鲜艳色彩的约束:
- 该功能不支持任何非结构化数据,例如 BLK 移动设备或 MMS。
- 无法应用于最终配准(Finalized Registration)中已创建的点云。
- 支持使用静态数据(即 RTC360 等)创建候选配准。因此,创建的点云将在启用 Apply Vivid Colors To Point Cloud 选项的情况下呈现鲜艳色彩。
- 如果配准是静态与移动数据的组合,则只会将鲜艳色彩应用于静态扫描。
注意:启用该选项后,您会注意到选项名称末尾出现一个星号(*)。
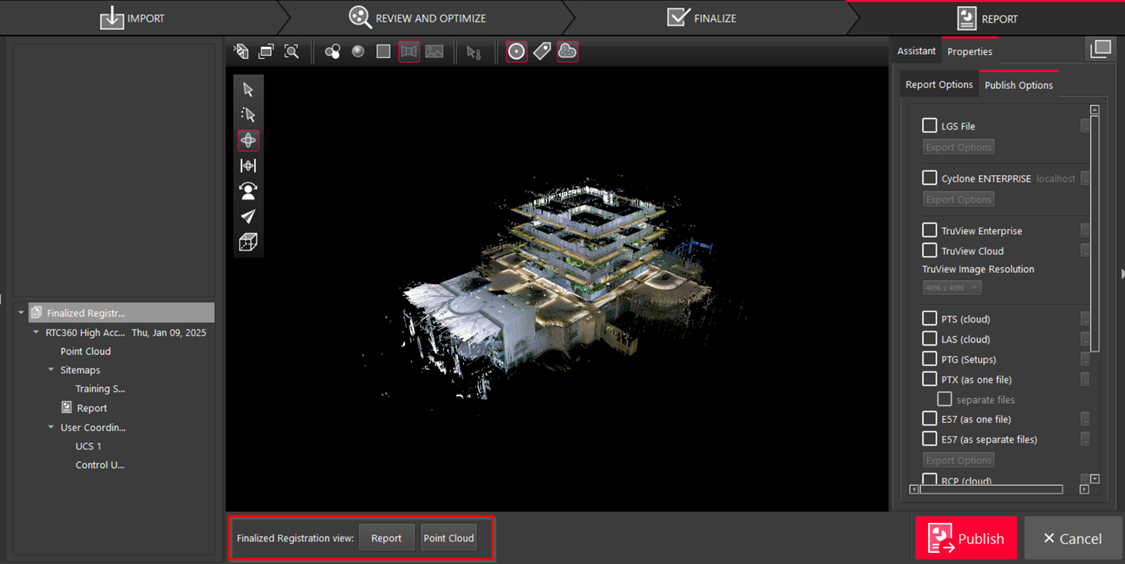
最终配准视图选项
为便于在配准报告与最终配准中相应的点云之间快速切换,Report 与 Point Cloud 按钮现已在 Report 区域提供,确保能够快速、无缝地访问所需视图。
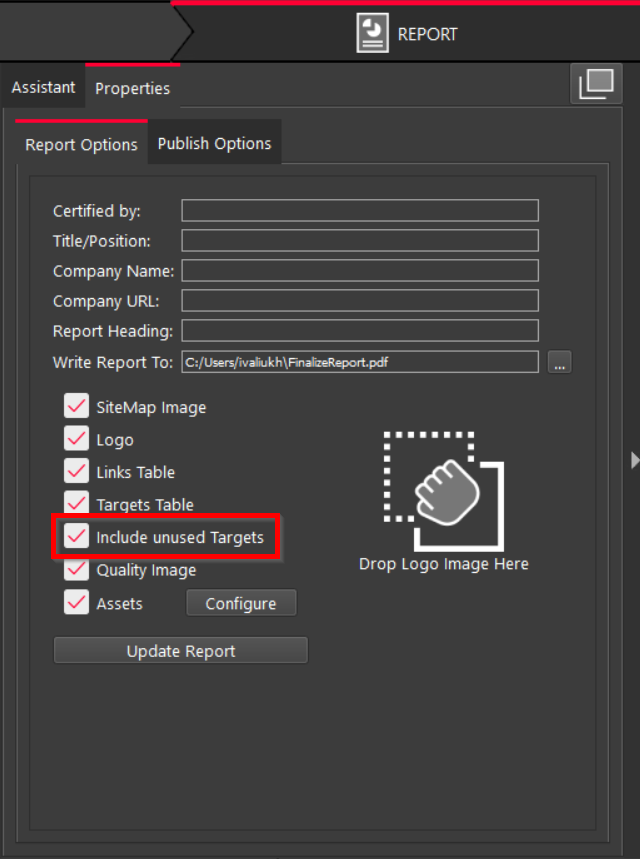
报告中包含未使用靶标的新选项
Include unused Targets 选项现已在 Properties 面板的 Report Options 中提供。该选项允许您在发布最终配准时决定是否在报告中包含已停用的靶标。启用后,所有靶标(包括未使用的)都将包含在报告中。如果禁用,未使用的靶标将从报告中排除。
应用程序设置的变更
为增强 Cyclone REGISTER 360 PLUS 设置,实施了一系列改进。
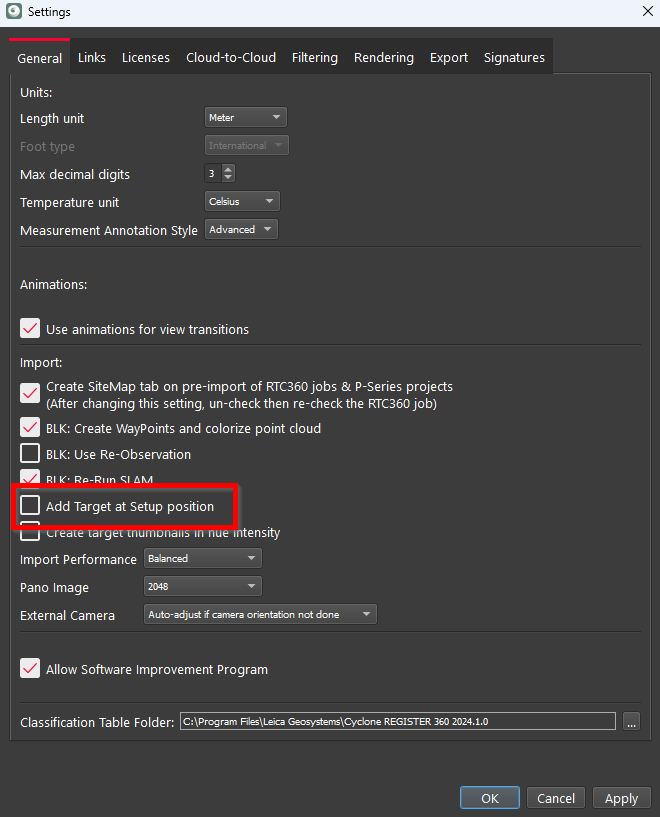
Add Target at Setup Position 选项
Add Target at Setup position 选项现已在 Settings 的 General 选项卡中提供。该命令支持在数据导入期间向设站位置添加靶标。对于结构化或栅格化扫描的设站,靶标将放置在扫描仪位置。对于非结构化或非栅格化扫描的设站,则不会添加靶标。
若要在数据导入后添加靶标,Add Target at Setup position 选项也可从 Bundle 或设站的上下文菜单访问。如果针对某个 Bundle 选择该选项,将向所选 Bundle 中的所有设站添加靶标。如果针对某个设站选择,将向该特定设站添加靶标。
Link 外观与 Link 创建设置
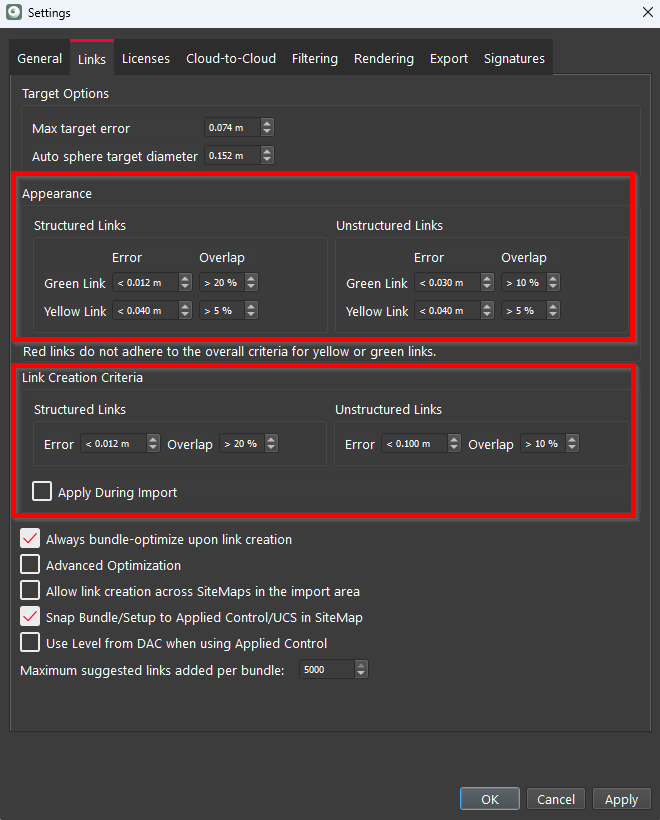
Links 选项卡上的 Appearance 与 Link Creation 设置已更新,纳入了针对非结构化 Links(Unstructured Links)的 Link 创建与 Link 质量外观设置。
用户现在会发现这些设置方便地分为两列,分别针对结构化与非结构化 Links。此增强便于轻松自定义两类 Links 基于 Link 质量设置颜色以及 Link 创建标准的参数。
Cloud-to-Cloud 设置
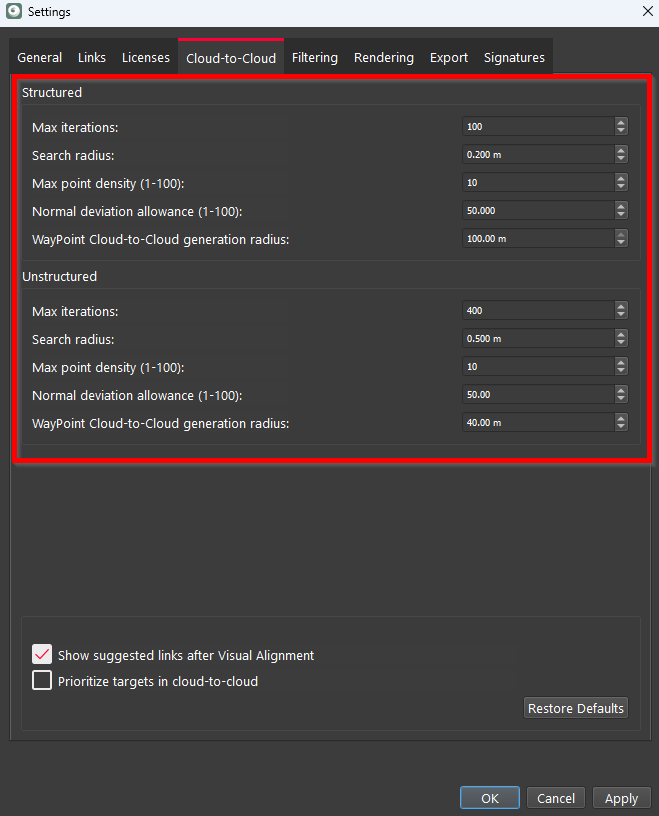
Cloud-to-Cloud 设置也得到增强,为结构化与非结构化点云数据的配准提供更精细的参数,确保最佳精度与效率。
结构化 Cloud-to-Cloud 设置
- Max iterations:算法为改善点云对齐将执行的最大迭代次数。结构化数据的默认值为 100,上限为 10,000。
- Search radius:软件在云之间搜索对应点的半径。结构化数据的默认值为 0.2m,上限为 5.0m。
- Max point density:对齐期间考虑的最大点密度,结构化数据默认值为 10。该设置可实时修改,仅影响 Cloud-to-Cloud 算法,不影响视觉密度。
- Normal deviation allowance:基于其法向之间夹角过滤点的比例。默认值为 50,范围为 1-100。值 1.00 表示更激进的过滤,排除更多具有不规则面(如植被)以及与扫描仪夹角更锐的数据。这类噪声数据对 Cloud-to-Cloud 对齐价值较低。值 100 表示较宽松的过滤,允许更大偏差。使用较低值将导致使用的点更少,但也会减少误差,使对齐更准确。
重要:新的 Normal deviation allowance 参数与之前的 Normal threshold 参数呈反向比例。默认值现为 50,而前一版本为 1。
- WayPoint Cloud-to-Cloud generation radius:该参数设置 WayPoints 的 Cloud-to-Cloud 配准半径,无论是在导入期间还是之后。它利用 WayPoints 数据通过查找对应点建立空间关系来连接多个点云。指定该半径可控制 Cloud-to-Cloud Link 的大小或范围。例如,如果需要使用特定 WayPoints 对齐某物体或场景的两份独立扫描,可将 Cloud-to-Cloud 生成半径设置为确定生成 Link 时 Cloud-to-Cloud 云的大小。
非结构化 Cloud-to-Cloud 设置
- Max Iterations:与结构化设置类似,但通常因非结构化数据的复杂性而设置得更高。默认值为 400。
- Search Radius:在非结构化云中搜索对应点的半径。默认值为 0.5m。
- Max point density:与结构化设置相同。默认值为 10。
- Normal deviation allowance:与结构化设置相同。默认值为 50,范围为 1-100。
- WayPoint Cloud-to-Cloud Generation Radius:通常小于结构化设置。默认值为 40 m。
导出设置
为 E57/PTS/PTX 导出法向
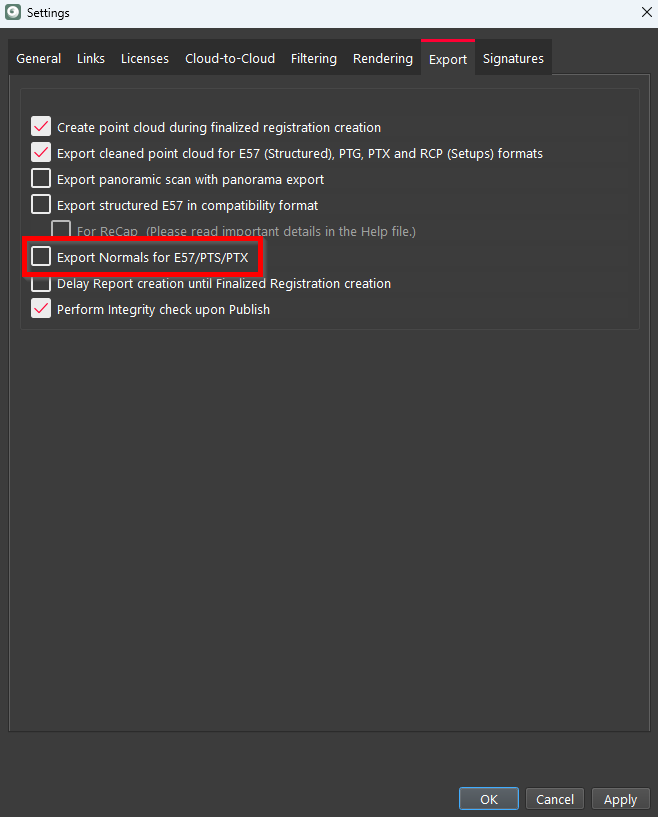
Export 设置通过 Export Normals for E57/PTS/PTX 选项得到增强。启用后,可向 E57、PTS 和 PTX 文件添加法向,从而提供导出数据更高的细节与准确性。
注意:启用该选项还会导致导出时间增加、文件体积变大。
LGS 导出时自动启用 Track 发布
Track 发布现在默认应用,消除了用户在需要将 Tracks 及其关联数据纳入 LGSx 文件时手动调整设置的需要。因此,用户将在 Cyclone REGISTER 360 PLUS 的 Review and Optimize 区域自动看到轨迹,并可受益于此前与 Publish Tracks for LGS Export 选项关联的所有功能——该选项已因冗余而从 Export 选项卡移除。
所有设置的 Apply 按钮
Apply 按钮现已在 Settings 的所有选项卡中提供,而非仅 Rendering 选项卡。它保存对设置的所有修改。
改进的移动扫描数据支持
Cyclone REGISTER 360 PLUS 现在增强了对来自 BLK 运动学扫描仪(包括 BLK2GO、BLK2FLY 和 BLK ARC)数据的导入与可视化支持。本次更新引入了改进的导入能力、焕新的 Project panel 用户界面、针对 Tracks 与 WayPoints 增强的可见性与导航,以及强大的 Track Editor。这些功能精简了工作流、增强了数据管理,并在处理 BLK 运动学项目时提供更强的控制力与灵活性。
导入包含关联图像的完整 BLK 运动学扫描仪数据
本次更新引入了导入完整 BLK 运动学扫描仪数据(包括所有关联图像)的能力。此前,导入数据允许基于指定的间隔或 GeoTag 位置在导入阶段创建 WayPoints。但导入后无法添加新的 WayPoints。
现在,从 BLK 运动学数据导入图像会包含全部图像,从而支持创建 WayPoints。访问全部图像数据允许沿轨迹添加新 WayPoints,更多的 WayPoints 带来诸多好处,例如:
- 为 Cloud-to-Cloud 配准中的 Link 创建提供捕捉点。
- 通过添加全景 TruView 体验,改善复杂数据集的导航与可视化。
- 增强在下游产品(如 Cyclone 3DR 和 Reality Cloud Studio)中创建带彩色图像的纹理网格。
Tracks 与 WayPoints 的管理、属性与导航
可编辑与不可编辑 Tracks
根据移动数据的来源,数据可以是可编辑或不可编辑的。如果 Track 直接从 BLK 运动学扫描仪导入,或作为 B2G 文件导入,则视为 Editable Track(可编辑轨迹)。在此情况下,用户可删除现有 WayPoints、添加新 WayPoints,或裁剪(trim)Track。但是,如果数据来源是 LGSx 文件,则该 Track 被视为 Uneditable(不可编辑),并且是 Unstructured Setup 的一个组件。不可编辑 Tracks 不支持编辑操作。
Editable Track
Uneditable Track
Track 与 WayPoint 可见性
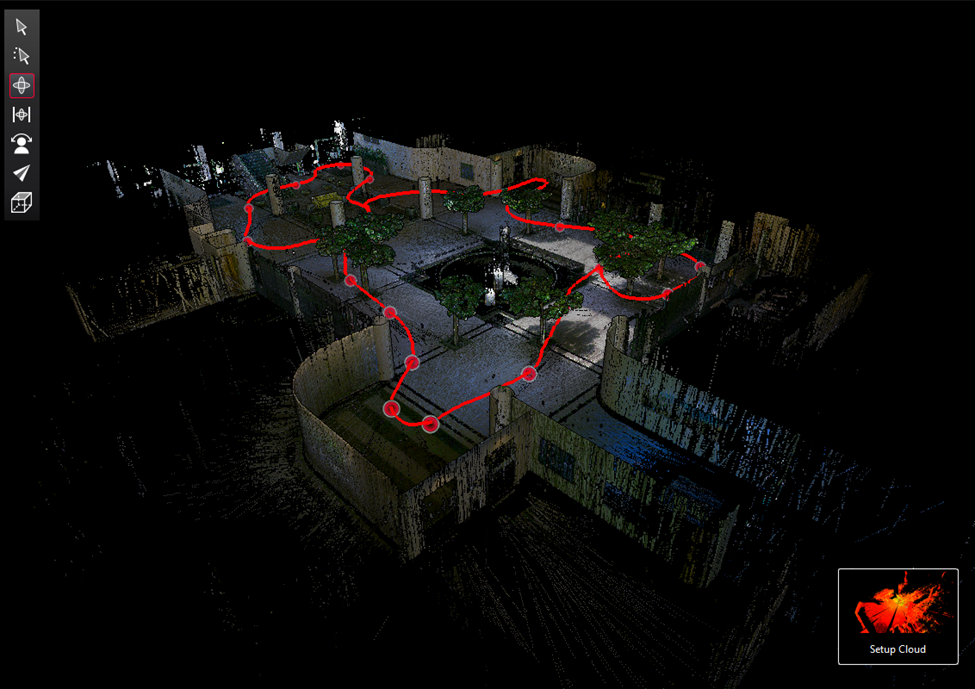
通过此更新,Track 轨迹在导入时生成,并作为 3D 对象样条线显示在 Cyclone REGISTER 360 PLUS 中。在查看模式下,轨迹样条线显示为红色;选中时变为蓝色。
Track 的可见性可使用 Cyclone REGISTER 360 PLUS Review and Optimize 区域工具栏上的 Track 按钮开启或关闭。默认情况下,该选项处于开启状态。
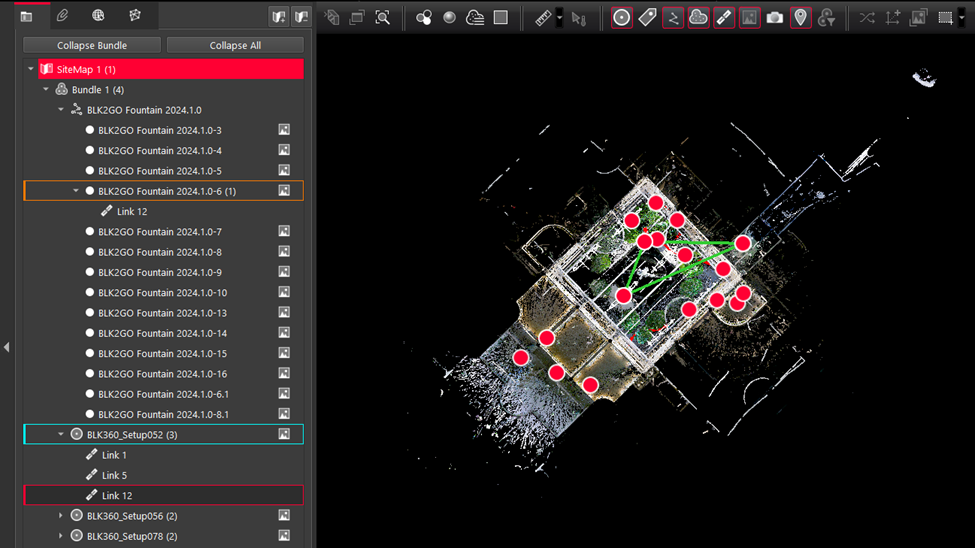
导入后,Tracks 与 WayPoints 显示在 Project Explorer 面板中,遵循与 Bundles 和 Setups 相同的组织结构。Tracks 由 Track 图标表示,WayPoints 作为特定 Track 下的子对象列出,以较小的白色圆形图标标记。这种排列方式确保了更有序、直观的界面,更清晰地呈现 WayPoints 的层级关系。
如果创建了从 WayPoint 到其他云(到另一个 WayPoint 或设站)的 Link,该 Link 将添加在 WayPoint 对象下。这便于创建同时包含结构化与非结构化数据的 Links。来自移动数据、连接到其他点云数据的 WayPoints 之间的 Links 在面板中呈现。这使得与这些 Links 和 Bundles 的交互更简单,类似于与设站和 Bundles 的交互,从而提升整体用户体验。
Tracks 与 WayPoints 的 Properties 面板提供全面而有用的信息。选择 Track 会显示名称、点数量、轨迹时长、轨迹长度、扫描仪类型、序列号以及(若可用)数据采集日期与时间等详细信息。此外,面板包含第一个 WayPoint 的全景图像。如果选择了某个 WayPoint,将显示该 WayPoint 距起点的时间与距离,以及一张全景图像。
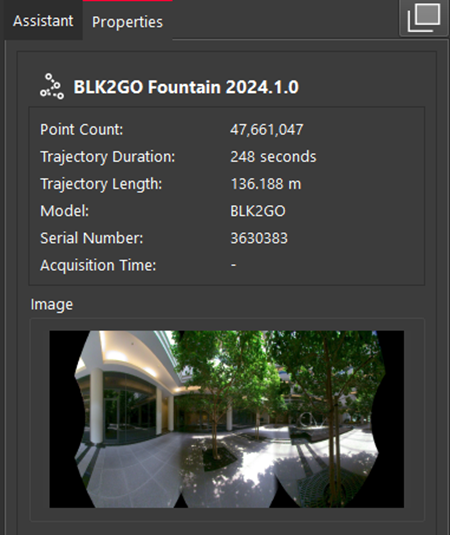
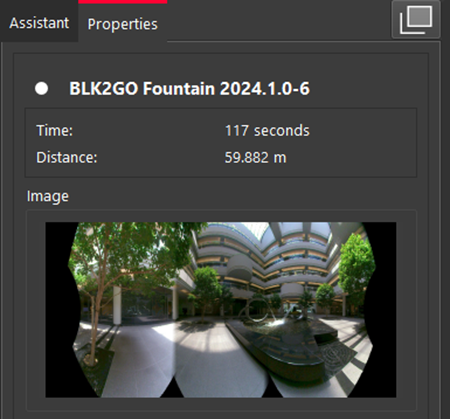
选择 Tracks 与 WayPoints 后,可在 TruSlicer、Setup Cloud 或 SiteMap 视图中查看。
其行为与所选云相同。主要区别在于:为 Tracks 选择 Setup Cloud 视图时,查看器会导航到第一个 WayPoint 的全景视图;而选择 WayPoint 时,查看器将直接转到该特定 WayPoint。
Track 与 WayPoint 上下文菜单选项
右键单击 Track 时,提供以下上下文菜单选项:
- Show in Setup Cloud View:导航到第一个 WayPoint 的全景视图,类似于 Setup Cloud 查看选项。
- Export Panoramic Image:将所有 WayPoint 全景图像导出到本地文件夹。
- Delete Track:删除 Track 及其关联的 WayPoints。
注意:要删除 Track,其 WayPoints 上不应存在任何 Links,也不应在 WayPoint 上设置 UCS。
- Edit Track:打开 Track Editor 工具,允许编辑 Track。该选项对不可编辑 Tracks 不可用。
- Restore Deleted Points:恢复用于视觉、Cloud-to-Cloud 或两者点云数据的已删除点。
右键单击 WayPoint 时,提供以下上下文菜单选项:
- Show in Setup Cloud View:导航到所选 WayPoint 的全景视图,类似于 Setup Cloud 查看选项。
- Show Suggested Links:Cyclone REGISTER 360 PLUS 将搜索并显示从该 WayPoint 到不同云中附近设站或 WayPoints 的潜在 Links。
- Edit Image Blur:该工具允许用户通过手动添加模糊或自动模糊车牌与人脸来编辑全景图像。
- Export Panoramic Image:将所有 WayPoint 全景图像导出到本地文件夹。
- Delete WayPoint:删除 WayPoint。也可以使用 Track Editor 工具删除 WayPoint。
- Restore Deleted Points:恢复用于视觉、Cloud-to-Cloud 或两者点云数据的已删除点。
Tracks 与 WayPoints 的导航
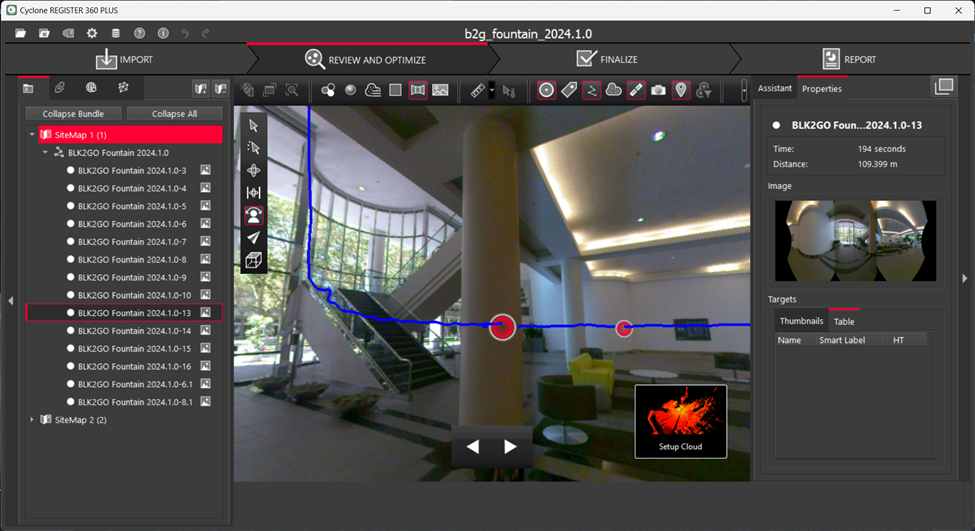
Tracks 与 WayPoints 的导航非常相似。选择 Show in Setup Cloud Viewer 上下文菜单选项后,用户将导航到所选 WayPoint 或第一个 WayPoint(针对 Track 的情况)。WayPoint 的 Setup Cloud 视图包含全景视图选项,类似于静态设站。该视图以 WayPoint 位置为中心,允许用户轻松导航并在全景图像上平移。项目可见性控制、导航工具与查看方向选项均可用。
运动学移动数据的主要区别在于视图中轨迹线的显示。此外,可沿该轨迹使用 Next 与 Previous WayPoint 选项进行导航。在 WayPoints 之间切换时,前向查看方向保持不变,即视图将朝向每个 WayPoint 处 BLK 运动学扫描在数据捕获时的方向。
Track Editor
根据移动数据的来源,数据可以是可编辑或不可编辑的。如果 Track 直接从 BLK 运动学扫描仪导入,或作为 B2G 文件导入,则视为 Editable Track。在此情况下,用户可删除现有 WayPoints、添加新 WayPoints,或裁剪 Track。但是,如果数据来源是 LGSx 文件,则该 Track 被视为 Uneditable,并且是 Unstructured Setup 的一个组件。不可编辑 Tracks 不支持编辑操作。
| SLAM Confidence Estimate | Color |
|---|---|
| 0.00 – 0.70 | #FF7400 |
| 0.71 – 0.85 | #FFF400 |
| 0.86 – 1.00 | #24FF13 |
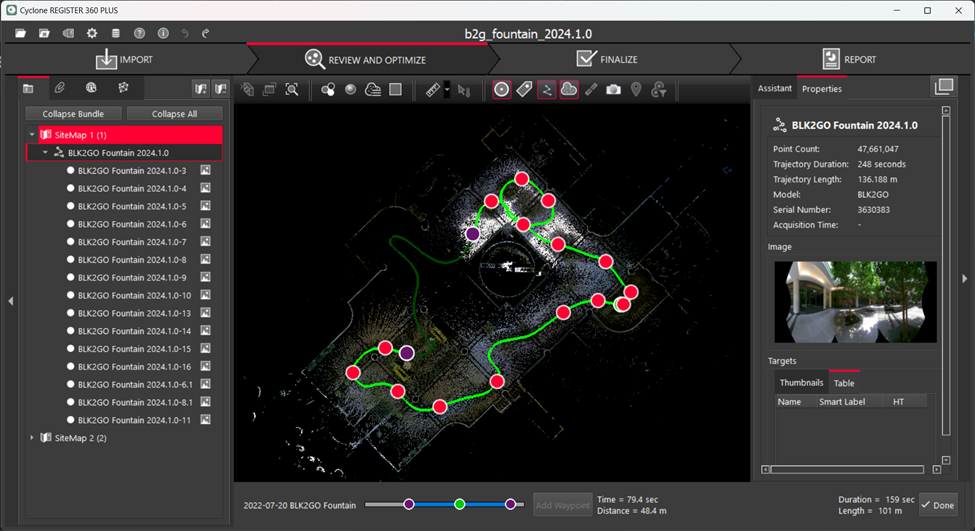
用户界面元素:
- Map View:显示 Track 的俯视地图视图。用户可使用 Trajectory Selector 或 WayPoint Selector 选择点。
- Time Slider:与地图视图对应,但使用时间而非距离作为刻度。当轨迹复杂时,它允许选择点。
- Selectors:
- Trajectory Selector:沿轨迹移动的绿色圆圈,允许用户在轨迹上选择新点。
- WayPoint Selector:带白色边框的蓝色圆圈,指示所选 WayPoint。
- Track Start & Endpoint:轨迹的起点与终点,以带白色边框的紫色圆圈标记。
- Undo/Redo Stack:允许用户撤销或重做 WayPoints 的删除或创建。
Track Editor 的关键功能:
- Trim Tracks:通过移动起点与终点,基于时间或位置调整轨迹的时长与长度。Track 不能被裁剪到现有 WayPoint 之外。要进一步移动起点与终点,应首先删除该 WayPoint。对于被裁剪的 Track,被裁剪部分的轨迹将以暗色显示。此外,与该 Track 被裁剪部分关联的点云将被隐藏。
- Add WayPoint:使用 Trajectory Selector 添加新 WayPoints。当有足够用于构建 WayPoint 的图像集时,该选项可用。
- Delete WayPoint:删除所选 WayPoints。
这些功能共同提供了在 Cyclone REGISTER 360 PLUS 中编辑与处理 BLK 运动学数据的强大工具,提升了效率与精度。
Cyclone FIELD 360 对 RTC360 数据的控制文件及外业提取靶标的支持
已实施一套精简方案,以支持使用 Cyclone FIELD 360 的 RTC360 数据测量工作流。除现有的使用 FIELD 360 采集 RTC360 扫描并通过 Cloud-to-Cloud(C2C)创建 Links 的能力外,新功能还包括:在外业提取靶标(含可选的靶标高度)、导入控制文件,以及在外业进行到控制点的地理配准。
从 Cyclone FIELD 360 导入带有拟合靶标的 RTC360 数据
Cyclone REGISTER 360 PLUS 现在支持在导入通过 Cyclone FIELD 360 采集的 RTC360 扫描数据的同时,导入拟合靶标,从而提升数据处理的准确性与效率。
这一新能力意味着:在扫描过程中识别并拟合的靶标可在无需额外处理的情况下导入。Cyclone REGISTER 360 PLUS 将读取 RTC360 数据中的现有缩略图,因此无需创建新缩略图。由于靶标已拟合,靶标拟合步骤也可跳过。
从 Cyclone FIELD 360 导入 RTC360 控制点到靶标分配
该功能支持导入直接使用 Cyclone FIELD 360 在外业创建的 控制点到靶标 分配。导入后,数据包含一份控制文件,以及转换为黑白(B/W)靶标的 Cyclone FIELD 360 靶标标签。此外,还可以应用利用连接到 FIELD 360 靶标的智能标签(smart labels)的控制。
导入与编辑控制点
控制文件可通过以下方式导入:
- 直接连接到 BLK360G2 扫描仪,并下载此前从 Cyclone FIELD 360 传输到扫描仪的控制文件。
- 从 Cyclone FIELD 360 导入控制文件。
- 从 Cyclone FIELD 360 导入 FAF 文件,以支持从 BLK360G2 扫描仪导入控制点与靶标高度。
注意:BLK Data Manager 不支持下载控制点文件或靶标高度。
导入后,可直接在 Cyclone REGISTER 360 PLUS 中编辑控制点。要进入编辑模式,只需双击 Properties 面板中 Control Points 表的所需单元格。
此外,也可以使用以下上下文菜单选项将表值复制到文本编辑器:
- Copy selected cells
该选项以活动测量单位复制所选表单元格的值。也可以在选中所需单元格后直接使用 Ctrl+C 快捷键,无需打开上下文菜单。 - Copy all data in base unit (m)
该选项以基础测量单位(米)复制整个 Control Points 表。当您需要创建包含更新值的新控制文件并在同一项目中导出时,此选项特别有用。
注意:如果控制文件已应用,则控制点的参数无法编辑。
靶标约束的误差向量
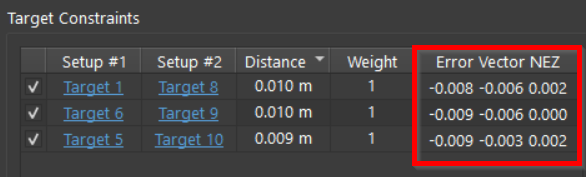
现在针对靶标到靶标的配准显示误差向量,展示靶标之间的斜距与误差向量。误差向量列在 Link Properties 内的 Target Constraints 表中,提供关于斜距与 Cloud-to-Cloud 约束综合平均值的详细指标。
靶标高度(HT):靶标杆工作流引入
最新更新引入了在 Cyclone REGISTER 360 PLUS 中使用靶标杆(target poles)的功能。该增强允许在野外将靶标杆用于已知靶标高度(HT)的地面控制点(GCPs)之上。借助此工作流,可以在不修改 Z 值以调整 HT 的情况下导入控制或测量数据。相反,HT 调整可在 Cyclone REGISTER 360 PLUS 内部完成,在其中更便捷地输入 HT,并配合靶标杆与 GCPs 的图形化表示,提供增强的体验与精简的工作流。
工作流概述:
- 导入扫描数据并提取靶标:
- 使用现有工作流导入包含扫描的项目。
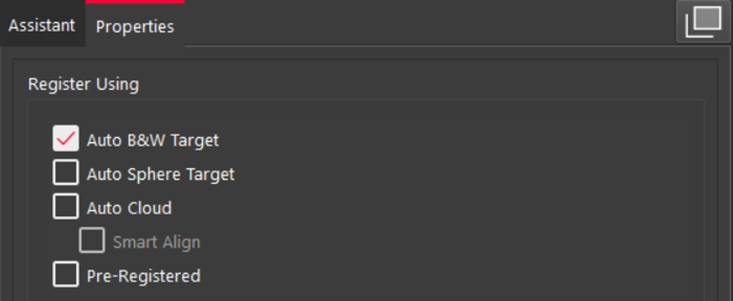
- 使用自动靶标提取工具提取靶标,其中部分或全部靶标通过靶标杆放置在 GCPs 上。
- Cyclone REGISTER 360 PLUS 可能会使用外业预对齐 Links 或使用 Auto Cloud 选项自动形成 Bundle。
 2. 导入控制文件:
1. 使用现有工作流导入控制文件,确保其格式正确。详见 Importing .txt。
2. 无需在控制文件中调整靶标杆高度。
3. 靶标智能标签可事先输入,或由控制按几何关系匹配。
3. 输入靶标高度(TH)值:
1. 导入后,单击设站以查看提取的靶标。
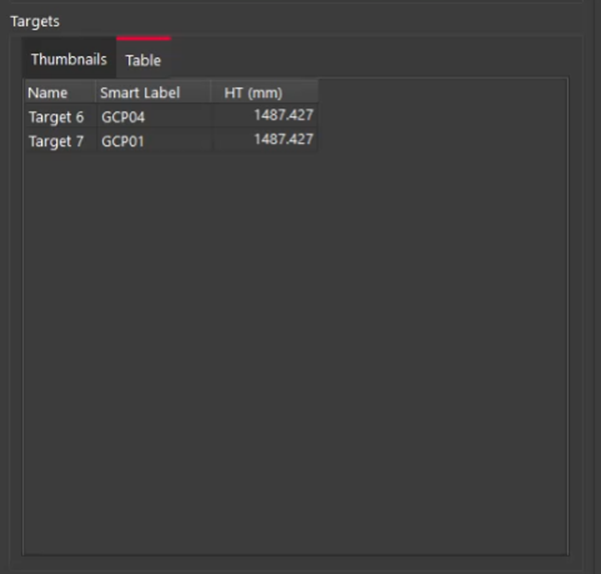
2. 在 Targets 表中,为所有靶标输入 HT。项目可能在整个项目中使用相同的标杆高度,或按现场记录使用不同高度。
 4. 可视化靶标高度:
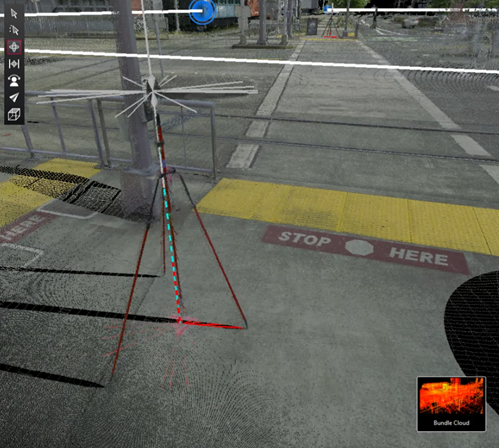
1. 在 Setup Cloud 视图中,提取的 Setup Targets(实际位置)始终显示在 Setup 中心,无论 HT 值如何。Setup Cloud 视图用于确保靶标提取成功并调整 HT 值。
2. Bundle Cloud 视图将显示考虑靶标杆高度后投影在地面上的点(投影位置)。靶标在 Bundle Cloud 视图中以高度调整后的位置显示。它确保准确的靶标匹配与 HT 对齐。
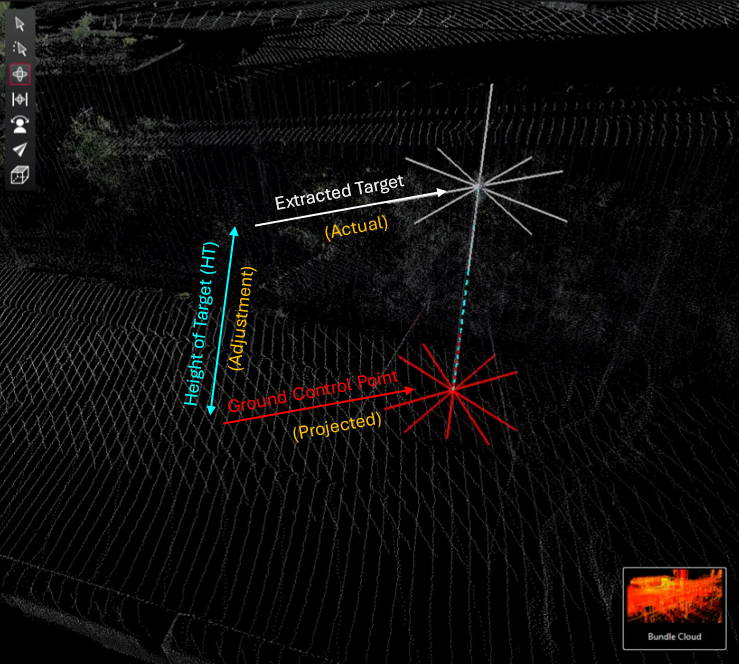 5. 应用控制:
1. 将控制应用到 Bundle。详见 Applied Control。
2. 应用控制后,控制将正确指定到地面上的投影靶标杆值。数据现已配准到控制坐标系。
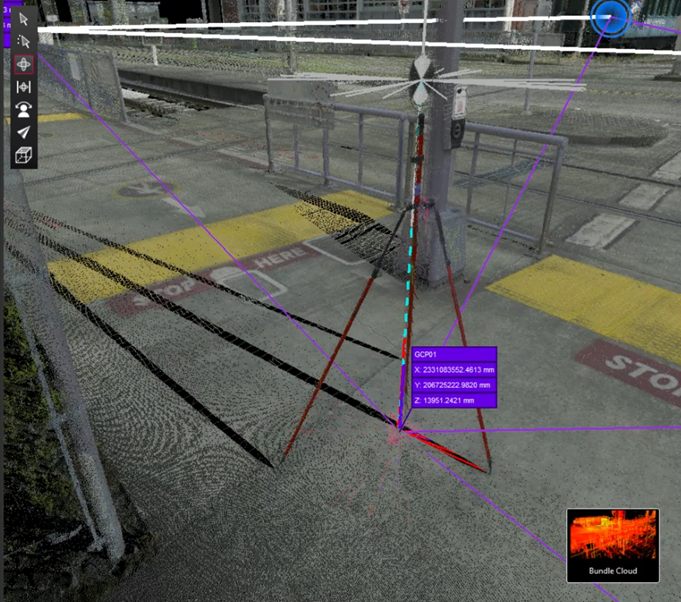
仪器高度(HI):设站位置靶标工作流
该功能允许在扫描仪架设在使用已知坐标的 GCP 上、且仪器高度在外业测得的情况下,使用此类工作流进行控制配准。该工作流包括:在设站位置(即扫描仪的 0,0,0)添加靶标,然后添加仪器高度。随后将该调整应用到靶标位置,将其从 Setup 中心投影到地面。
该工作流与靶标杆工作流非常相似,区别在于靶标添加到 Setup 中心,而非球体靶标的 B&W 处。
工作流概述:
- 导入扫描数据并提取设站位置靶标:
- 要在导入时自动提取,请转到 Settings | General 并启用 Add Target at Setup Position 选项。
- 也可在导入后使用 Bundle 或单个设站的 Add Target at Setup Position 上下文菜单选项添加。
注意:该选项仅对静态设站可用。
- Cyclone REGISTER 360 PLUS 可能会使用预对齐 Links 或 Auto Cloud 形成 Bundle。
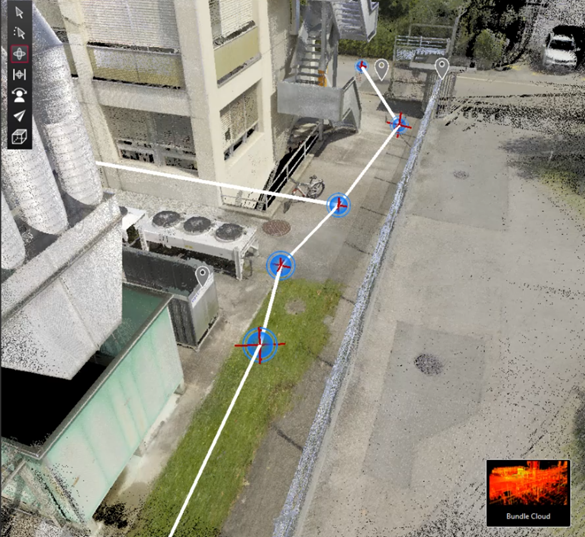 2. 导入控制文件:
1. 导入控制文件,无需为 HI/HT 做调整。
2. 匹配智能标签:靶标智能标签可预先输入或按几何关系匹配。对于此工作流,智能标签将分配相关的设站名称。
3. 将仪器高度(HI)作为靶标高度(HT)输入:
1. 为所有靶标输入 HI/HT。这是在野外测得的仪器高度值。
4. 可视化靶标高度:
1. Setup Cloud:在 Setup 中心显示提取的靶标。
2. Bundle Cloud:在高度调整后的位置显示靶标,以便准确匹配。
5. 应用控制:
1. 将控制应用到 Bundle。
2. 控制将被指定到地面上的投影靶标杆值。
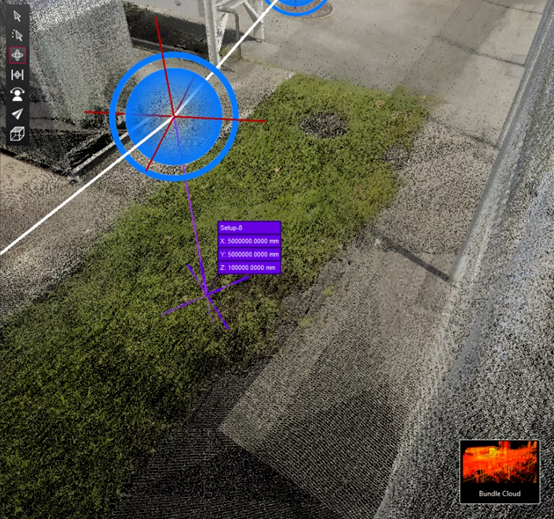 6. 审查与调整:
1. 审查 Bundle 并进行任何必要的调整。
2. 确认靶标位置与标签正确。
在单台计算机上支持 Cyclone REGISTER 360 PLUS 的多个版本
现在可在同一台计算机上安装 Cyclone REGISTER 360 PLUS 的多个版本,确保可在不同版本之间无缝切换,而无需卸载并重装软件。
对于 2025.0.0 及更高版本,将为每个版本创建一个新的安装文件夹。对于 2024.0.2 及更早版本,将使用默认目录,替换现有版本。
所有版本将使用相同的数据库服务器,并可以共享相同的 Project Storage 文件夹。但是,Cyclone REGISTER 360 PLUS 一次只能运行一个版本。
重要:在 2025.0.0 或更高版本中创建或编辑的项目与 2024.0.2 及更早版本不兼容。如果您计划在该产品的旧版本中完成项目工作,请避免在 2025.0.0 中进行更改。
在存储文件夹中识别 Cyclone REGISTER 360 PLUS 项目
为在 Storage 文件夹中按项目名称轻松识别项目文件夹,用户现在可在 Windows Explorer 的 Comments 列中查看项目名称。安装并打开 2025.0.0 版本后,所有已连接的项目都将获得一个标记,使项目名称能够显示在 Comments 字段中。此功能仅对连接的项目可用。当重新连接此前未连接过的项目时,只需关闭并重新打开 Cyclone REGISTER 360 PLUS,并刷新 Windows Explorer 中的 Comments 列。
注意:项目名称中的非 ASCII 字符在 Comments 列中不受支持。
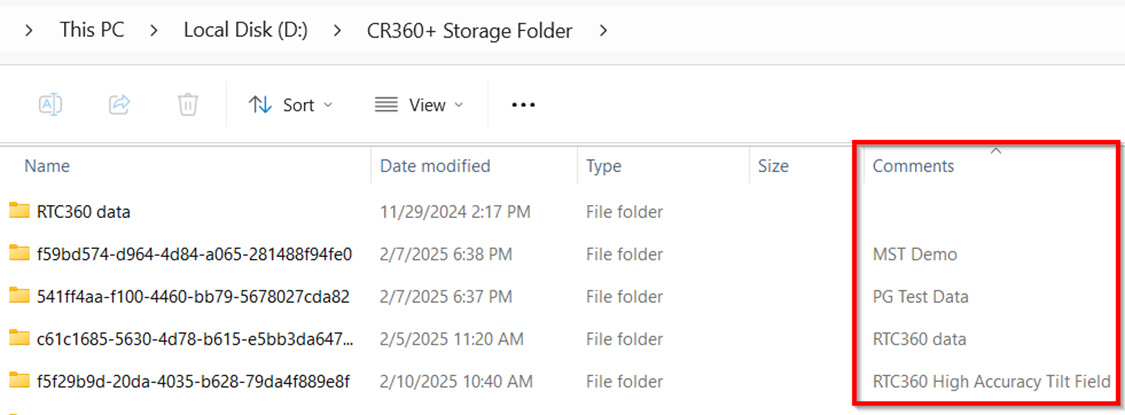
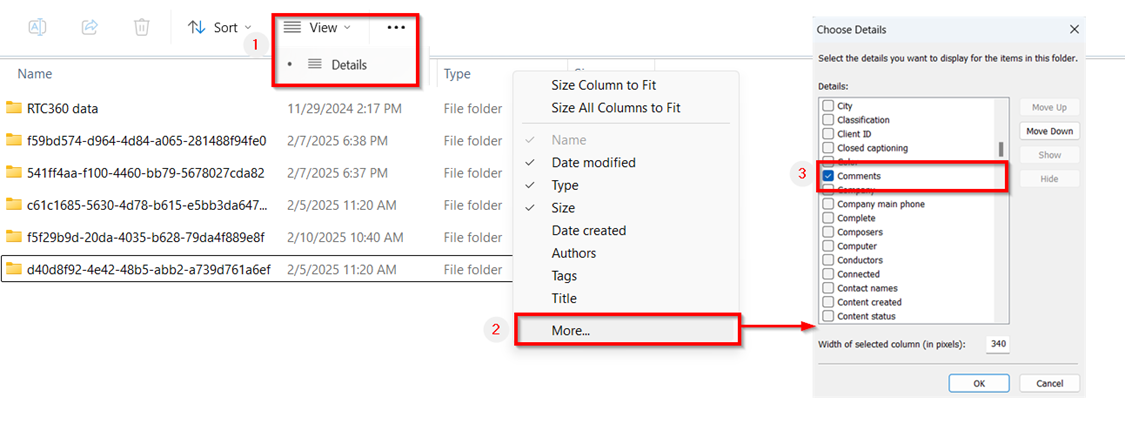
要在 Windows Explorer 中添加 Comments 列,请按照以下步骤操作:
- 在 View 菜单中,将视图设置为 Details。
- 右键单击任意列名,然后单击 More。
- 在 Choose Details 对话框中,从列表中选择 Comments 字段,然后单击 OK。
警告:此功能在 Cyclone REGISTER 360 PLUS 的较早版本中未得到完全支持,且在安装并打开 2025.0.0 版本后,尝试在任何较早版本中删除项目可能导致程序意外停止运行。但是,项目文件夹的内容仍将被删除。
Geo Map 功能安装
通过本次发布,在安装 Cyclone REGISTER 360 PLUS 时可选择安装 Geo Map 支持。安装期间,系统将提示用户在两个选项之间选择。单击 Yes 将包含 Geo Map 功能所需的组件,使其在 Import 区域可用。选择 NO 将排除这些组件,导致 Geo Map 功能不可用。
.png)
从 Cyclone FIELD 360 导入 BLK360G2 GNSS 标签
Cyclone FIELD 360 PLUS 现在具备为 BLK360G2 扫描仪创建 GNSS 标签的能力。将数据导入 Cyclone REGISTER 360 PLUS 时,GNSS 信息将确保每个设站添加正确的 GPS 坐标系。
要将带有 GNSS 标签的 BLK360G2 数据导入 Cyclone REGISTER 360 PLUS:
- 将 Job 文件夹拖放至 Cyclone REGISTER 360 PLUS 的 Import 区域。
- 数据集出现在 Import 区域后,单击 Show Geo Image Bar 按钮以访问由 GNSS 信息提供的精度范围内的地图。
注意:如果看到的是世界地图,表示没有可用的地理信息。
- 获取 GeoMap 图像并单击 Place by Geo Coordinates。向设站添加地理坐标后将能够选择坐标系。
- 在 Properties 面板中,启用 Select Coordinate System 复选框,并从下拉列表中选择所需的坐标系。
- 单击 Import。
- 数据导入后,在 Properties 面板中,您将看到应用于设站、带有正确 GPS 坐标的 UCS。
对 BLK ARC-UI 室外任务期间采集的 BLK ARC 扫描进行地理配准
使用 GA03 GNSS 天线(BLK ARC-UI)在自主室外任务期间采集的 BLK ARC 扫描,现在可使用在 B2G 文件中采集并存储的定位信息进行地理配准。
借助此功能,处理后的点云中每个点都可获得全局坐标。
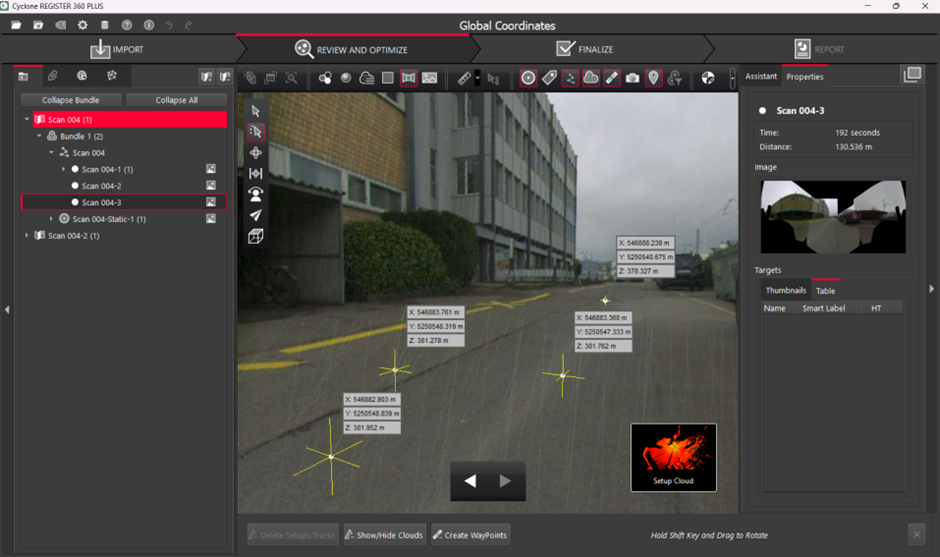
导入后可用全局坐标预览
工作流概述
要将包含地理配准数据的 BLK ARC 扫描导入 Cyclone REGISTER 360 PLUS,请遵循以下步骤:
- 使用 Data Manager 从 BLK ARC 下载 Job。
- 将 Job 文件夹中包含的数据拖放至 Cyclone REGISTER 360 PLUS。
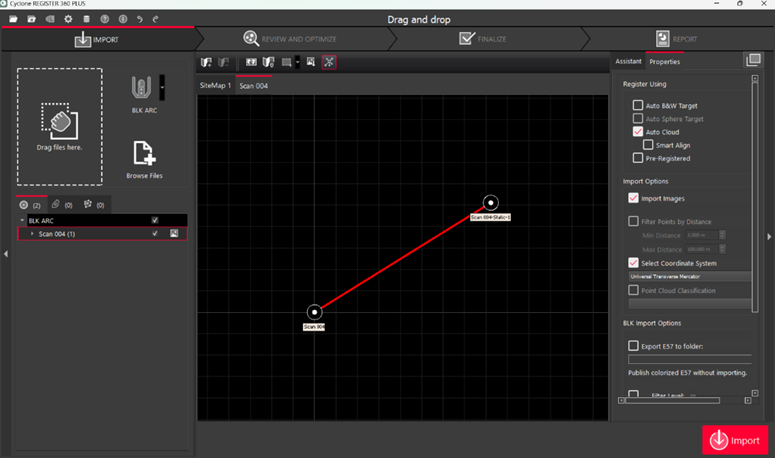 3. (可选)使用地图在卫星地图上可视化扫描:
1. 单击 Show Geo Image Bar 以可视化卫星视图。
2. 定位您的站点并单击 Get Image。
3. 单击 Place by Geo Coordinates 以按全局坐标自动放置扫描。
4. 双击 SiteMap 以居中视图。
5. 在 Import Options 中选择 Coordinate System 并定义其他导入与配准设置。
6. 在导入设置中选择 Auto Cloud 以自动对齐多个扫描。
4. 导入数据。
替代工作流
如果全局坐标未在原始数据首次导入 Cyclone REGISTER 360 PLUS 时被读取,则需要使用下述工作流中提到的特定导入设置导入扫描两次:
- 使用 Data Manager 从 BLK ARC 下载 Job。
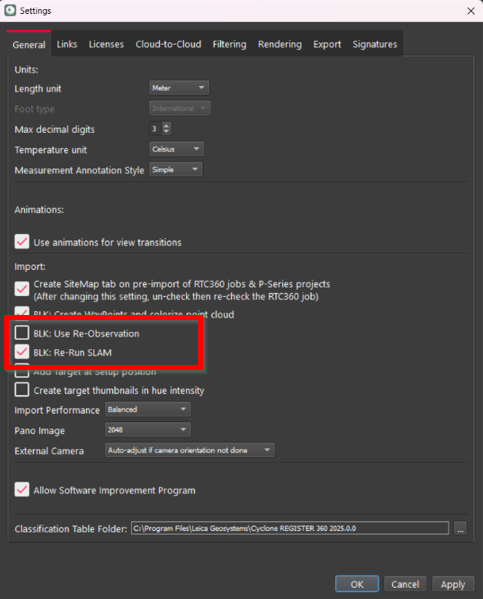
- 转到 Settings | General 并在 Cyclone REGISTER 360 PLUS 中定义导入设置。确保通过选择以下任一设置启用导入时的 SLAM 重新计算:
- BLK: Re-Run SLAM
- BLK: Use Re-Observation
 3. 将 Job 文件夹拖放至 Cyclone REGISTER 360 PLUS 并导入数据。
4. 从项目中移除已导入的扫描,或彻底删除项目。
5. 再次导入相同的 B2G 文件:
1. 将 B2G 文件拖放至 Cyclone REGISTER 360 PLUS。
6. (可选)使用地图在卫星地图上可视化扫描。
1. 单击 Show Geo Image Bar 以可视化卫星视图。
2. 精确定位环境并单击 Get Image。
3. 单击 Place by Geo Coordinates 以按全局坐标自动放置扫描。
4. 双击 SiteMap 以居中视图。
7. 在导入选项中选择 Coordinate System 并定义其他导入与配准设置。
注意:此次检索 GNSS 数据不强制要求 SLAM 重新计算。
- 在导入设置中选择 Auto Cloud 以自动对齐多个扫描。
- 导入数据。
RTC360 FW 7.0 与 Cyclone REGISTER 360 PLUS 2025.0.0 的兼容性
- RTC360 FW 7.0 需要 Cyclone REGISTER 360 PLUS 2025.0.0 或更高版本才能发挥完整功能,包括靶标提取与标记、标杆高度集成,以及控制文件添加。
- 数据格式保持不变。虽然旧版本的 Cyclone REGISTER 360 PLUS 可以导入 RTC360 FW 7.0 数据,但新功能将不受支持。
- 早于 7.0 的 RTC360 FW 版本数据完全兼容 Cyclone REGISTER 360 PLUS 2025.0.0。
带详细错误日志的受控发布
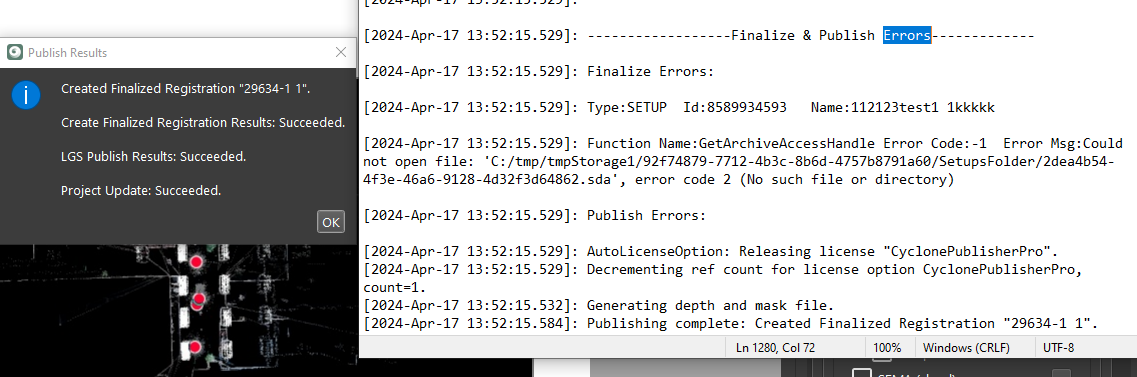
引入了一项有价值的改进,以确保顺畅的发布过程。现在,Cyclone REGISTER 360 PLUS 即使在遇到错误时也会继续将项目发布到 LGSx。完成后,日志文件将包含失败顶层对象的列表,包括设站、SiteMaps、UCS 等,使用户能够快速识别发布期间发生的任何错误。
此增强旨在让用户在发布过程中拥有更高的透明度,赋予其对最终结果更强的控制力。
优化的 Fence 工具操作
Fence 工具的性能得到改进,减少了在 Bundle Cloud 视图中编辑多个设站时删除或恢复点所需的时间。无论用户在围栏内外删除还是恢复点,这些操作现在对多个设站同时运行,而非顺序执行,从而实现快速处理并最小化等待时间。
导入 Shapefiles 作为控制
该功能通过支持直接从 ZIP 文件导入 shapefiles(.shp)作为控制,简化了向项目添加控制点与 SRS 数据的过程。
当 ZIP 文件添加到 Import 区域时,Cyclone REGISTER 360 PLUS 将自动检查其内容以查找 shapefiles。如果检测到 shapefiles,系统将提示用户决定是否将控制点连同 SRS 一起作为 Applied Control 导入。
如果用户解压文件并创建包含 shapefile 的文件夹,Cyclone REGISTER 360 PLUS 也会将该文件夹作为单个控制导入。
更新的坐标导出行为
此前,在导出同时具有活动 UCS 与已应用控制的数据集时,Cyclone REGISTER 360 PLUS 会优先采用控制坐标系。从 2025.0.0 版本开始,活动 UCS 优先于已应用控制,从而更好地管理导出的数据。
支持从 Cyclone FIELD 360 导出数据的新 FAFx 格式
已发布 Cyclone REGISTER 360 PLUS FAF 补丁,以添加对最新版本 Cyclone FIELD 360 所用 FAFx 文件格式的兼容性。
安装该补丁后,Cyclone REGISTER 360 PLUS 2025.0.0 将:
- 读取 Cyclone FIELD 360 生成的 FAFx 文件。
- 导入完整数据集,包括扫描、图像与项目信息。
该补丁安装程序可在 此处 获取。
更多细节与安装步骤,请参阅 Support for the New FAFx Format in Cyclone REGISTER 360 PLUS 2025.0.0/2025.0.1 帮助页。
缺陷修复
- 修复了 TruSlicer 因 BLK2FLY 数据的设站位置位于点云上方而似乎仅显示设站图标的问题;现在,切片中心基于点云的平均高度,而非设站。
- 修复了创建 UCS 时设站或 Bundle 的倾斜未被保持、且每次修改 Bundle 时都会改变的问题。现在,对 Bundle 的任何修改都不会影响 UCS 倾斜,保持最初设置的一致 UCS。
- 修复了从 E57 文件重命名预配准 UCS 导致 UCS 坐标改变的问题。
- 修复了在同一 SiteMap 上将相同控制应用到多个独立设站时,即使启用了“Snap Bundle/Setup to Applied Control/UCS”设置,设站也未能正确对齐的问题。
- 修复了在多 SiteMap 项目中仅发布单个 SiteMap 时,Limit boxes 被排除在 LGSx 文件之外的问题。现在,Limit boxes 按预期包含在 LGSx 文件中。
- 修复了多 SiteMap 项目中的 Limit box 导出问题。此前,与设站和 Bundles 关联的 Limit boxes 在单独发布 SiteMaps 时被错误导出。现在,仅在 Publish by LimitBox 列表中提供与已接受 SiteMaps 中设站或 Bundles 关联的 Limit boxes。此外,如果某个 Limit box 在最终配准中仍不可用于发布,用户将收到通知。
- 修复了将点云导出为 PTX、PTG、RCP 或 E57(作为单个文件)后,已清理点云中已删除点重新出现的问题。
- 修复了将 RTC360 或 P-Series 扫描数据发布为 E57 中的单个云时,未能随点云导出全景图像的问题。
- 修复了 LGSx 文件(由 LGS 转换而来)与下游产品之间的兼容性问题。
- 修复了命令行界面(CLI)工具在尝试转换为 LGSx 时生成不兼容 LGS 文件的问题。
- 修复了导入到 Cyclone REGISTER 360 PLUS 的 E57 文件(由 BLK LIVE 或 Cyclone FIELD 360 生成)中设站倾斜的问题。
- 修复了用户无法使用 BLK Data Manager 下载 BLK360 或 BLK2GO 设站的问题——当他们通过按住鼠标左键并将光标移过设站字段(而非选择整个设站行)来选择多个设站时。为确保下载成功,用户可放心选择单个设站,然后使用 Ctrl 键选择要下载的其他设站。
- 修复了启用“Show all Setups/Bundles linked by Control in Cloud view”选项后,影响通过 Links 连接的设站项目点渲染的问题。
- 修复了因路径尾部空格导致存储位置失效的问题。现在,空格将被自动移除,或用户将收到验证路径的警告。
- 修复了 Cyclone REGISTER 360 PLUS 日志文件中“Publish Complete”时间戳捕获的是发布工作流结束时用户点击交互的时间戳,而非 LGSx 文件发布过程实际完成时间的问题。
- 修复了未使用 BLK Live 或 Cyclone FIELD 360 捕获的 GeoTags 在直接从扫描仪导入 Cyclone REGISTER 360 PLUS 的 BLK2GO 数据中缺失的问题。
- 修复了 Cyclone REGISTER 360 PLUS 因无法读取电量而无法通过 BLK Data Manager 下载 BLK360 数据的问题。现在,用户可放心导入大型项目,而不会出现任何中断或取消。
- 修复了 Cyclone REGISTER 360 PLUS 由 BLK360 G2 在反转时创建的不规则 Pano 图像裁剪问题。
- 修复了 BLK2GO PULSE 扫描仪的扫描在导入 BLK2GO PULSE Job 时未随 Bundle 一起被选中或取消选中的问题。
- 修复了在 Import 区域中添加来自 BLK2GO PULSE 扫描仪的扫描时,Cyclone FIELD 360 Links 在 Cyclone REGISTER 360 PLUS 的 Import 区域保持不可见的问题。