
该命令允许你通过上传之前某次扫描的 .nsd 文件来模拟一次扫描。
前提条件
启动该命令不需要做任何选择。
要创建模拟所需的 .nsd 文件,请使用命令 Measure Through RDS 进行一次扫描,然后通过命令 File > Export > Export Selected Cloud(s) 将点云导出为 .nsd 文件。
Simulator(模拟器)
- 单击按钮
 以打开文件浏览器。
- 选择之前某次扫描的 .nsd 文件。
- 设置频率。
- 启动模拟
 。
- 你可以使用按钮
 暂停模拟。
Scan mode(扫描模式)
用户可以在三种默认扫描模式和一种自定义模式之间进行选择:
 |
Slow and detailed(慢速且精细):用于获得细节丰富的扫描的设置。该设置要求扫描得相当慢,否则扫描中会出现一些缺失部分。 |
|---|---|
 |
Intermediate(中等):在细节与速度之间取得折中。 |
 |
Fast and smoothed(快速且平滑):用于获得平滑扫描的设置。细节丰富的区域不会被正确扫描,但你可以快速扫描并避免出现空洞。 |
 |
Custom(自定义):你最近一次使用的自定义参数。 |
这 3 种已定义模式会为所有滤波器选项自动设置取值。你可以使用箭头按钮隐藏或显示这些值。
要使用特定的值,请选择 custom 模式。每次编辑某个参数时,它都会被保存到 custom 模式中。
Outputs(输出)
你可以选择是否创建网格。
有两个参数用于管理所创建的网格:
- Grid size(网格尺寸):最终网格中三角形的大小
- Hole size(空洞尺寸):创建网格时将被填充的空洞的最大尺寸
你可以选择仅保留位于网格平面内的三角形。
Filter stripe(条纹滤波)是一种用于减少平直路段上点数量的选项。实际上,条纹是一组可以连接起来得到一条多段线的点。条纹滤波通过创建少量线段来减少该多段线中的点数量。在真实数据与理想线段之间距离小于 Max deviation(最大偏差)的区域,被测点会被移除。当距离更大时,会创建一条新的线段。最终的多段线会被重采样,以满足各顶点之间 Max point spacing(最大点间距)这一标准。
Filter according to scanning direction(按扫描方向滤波)允许你对点进行滤波,以便仅保留测量得最好的点。扫描完成后,会计算点云中每个点的法线。如果扫描方向与法线之间的夹角大于所定义的 Angle(角度),该点会被自动移除。
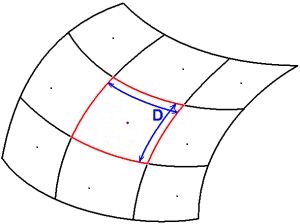
Sampling density(采样密度)用于启用实时滤波,是获得点密度均匀(与测量速度无关)的点云的好方法。Sampling density 的值是正方形网格的边长 D,该网格在测量过程中被投影到被测形状上。在测量过程中,软件在每个网格单元中只保留 1 个点(如果超过 1 个点,软件会自动选择最好的点)。
Cutting plane(切割平面)
该部分允许你定义一个平面,其下方的点将不会被测量。例如,这可用于不测量桌面或地面上的点。
选中 Filter points with a plane(用平面滤波点)选项以启用该功能。定义平面有三种方式:
- 使用 Select in scene(在场景中选择)在场景中选择一个已有的平面。在你单击某个平面或未用 Esc 退出之前,该命令处于禁用状态。
- 用平面的中心和一个方向来定义平面。
- 用跟踪仪臂 Probe(探测)一个平面。如果你处于扫描模式,该按钮会被禁用。在用户确认之前,该命令处于禁用状态。
最后,用户必须定义希望从哪个高度起保留点:Plane Offset(平面偏移)。该偏移可以为负值。
Coordinate systems(坐标系)
Use coordinate system n°(使用坐标系编号)允许你直接在已定义的坐标系中进行测量。其思路是先进行一次测量,然后离线进行一到多次对齐。在这些对齐过程中(使用命令 Geometric Registration、N Points Registration、Best Fit Registration 或 Axis Registration),你必须保存或更新一个坐标系(从 1 到 9)。
如果尚未保存任何坐标系,该选项会被禁用。
Settings(设置)
当 Autoview(自动视图)按钮处于激活状态  时,3D 场景会实时计算视图的位置,以跟随测头或当前条纹的位置。如果你想禁用该功能,请单击该按钮。
Arm settings(跟踪仪设置)按钮会打开设置页面 Arm Settings。
提示与技巧
如果你想用模拟器尝试不同的滤波器或参数,请将所有选项都保持不勾选来保存一次采集的点云,以避免滤波器不断累积。