
如果软件直接连接着由 RDS 管理的测量臂或手持扫描仪,可以进入 Measure Through RDS(通过 RDS 测量)。
说明
测量臂设置
打开 Arm Settings(测量臂设置) 页面,在开始扫描点之前调整测量臂设置。软件会自动检测测量设备处于探针模式还是扫描仪模式。处于扫描仪模式时,可以管理以下参数。
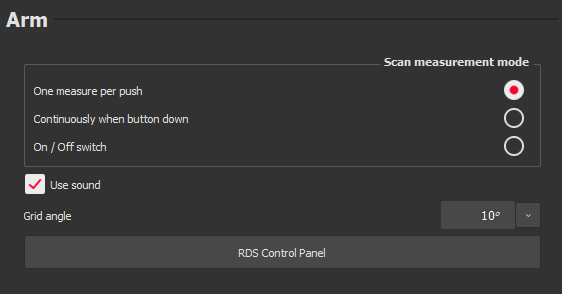
主要参数有:
- Measurement mode(测量模式):
- One measure per push(按一次测一次):使用探针测量时适用。
- Continuously when button down(按住按钮连续测量) 或 On/Off switch(开关式):更适合用扫描仪测量。
说明
扫描点云
首先把测量臂设为扫描仪模式,然后启动 Measure Through RDS(通过 RDS 测量) 命令。
场景中会显示一条白线,对应内置相机所看到的激光条纹。因此,要能采集到点,必须先能看到这条线(同时在场景中预览当前的三维点)。任何情况下都要注意激光与相机之间的对焦(尽量让激光点落在激光线上),否则测量臂无法计算出点。
当场景中显示出一些点(即对焦正确)后,就可以启动采集。然后像画家作画一样,把扫描仪移动到所有需要扫描的部位。你会同时在场景中看到被扫描部件的三维显示(包含大量点),实际上相当于在软件里得到了实物的一种重建结果。
使用 Auto view(自动视图) 功能,可以查看需要提高精度的区域,也就是需要密集点的地方。
扫描完成后即可退出该命令。