
打开文件 Victory.3dr(下载)。
该文件包含两片点云:一片是带有测量噪声的 Victory + noise,另一片 Victory 已用 Noise 命令过滤妥当、可以直接网格化(参见 练习:使用自动过滤清理点云)。
关于孔洞管理的说明
无论选择哪种网格化方法,与孔洞管理相关的选项都是相同的。你有三种模式可选:
- Hole detection(孔洞探测):输入你希望保留的最小孔洞尺寸。
- Try to keep the external border(尽量保留外部边界):除外部边界外,所有孔洞都会被填充。
- Try to create a watertight mesh(尽量创建水密网格):结果将是一个封闭网格(没有任何孔洞)。
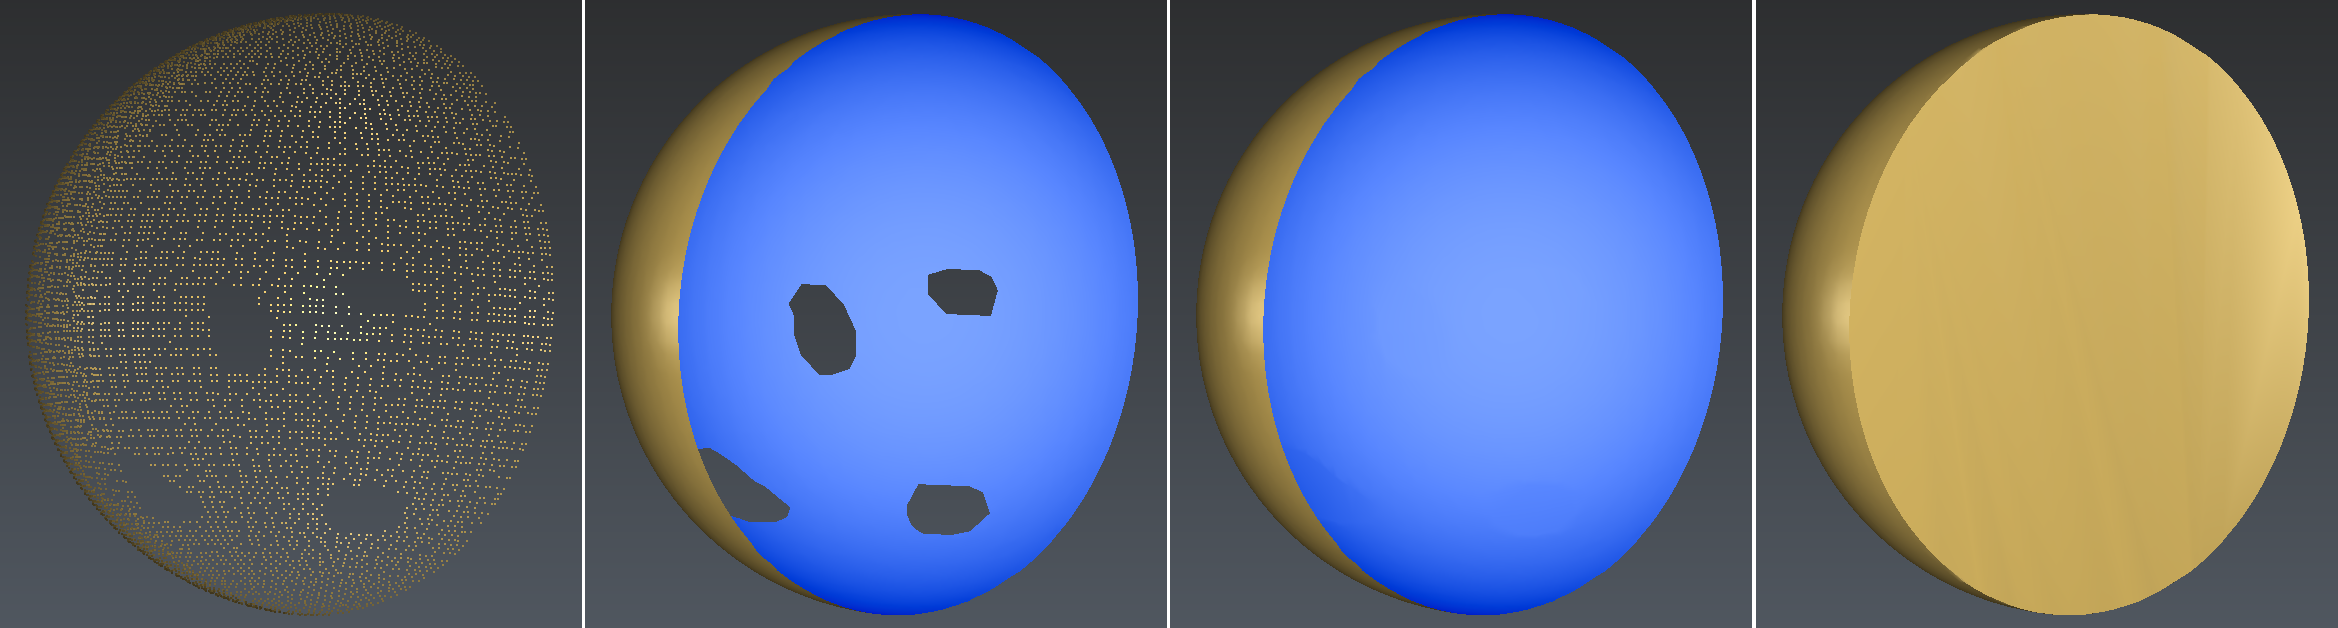
三维网格化过程中的孔洞管理
从左至右:
- 待网格化的点云
- 孔洞探测
- 仅保留外部边界
- 尽量创建水密网格
关于孔洞的更多信息,参见 练习:用曲率填充法补洞。
Regular Sampling(规则采样)
选中点云 Victory,启动 3D Mesh 命令。然后选择 Regular Sampling 选项与 Try to create a watertight mesh。Average distance between points 字段会根据点云属性(尺寸、点数等)自动填充。接着点击 Preview 查看三维网格。
规则采样方法会在点云上投影一个网格,并在每个网格方格内选出最具代表性的点,然后用所有选中的点计算三维网格。
把显示模式改为 Flat + Wire(通过右键菜单),查看三角形的形状。你会发现它们相当规则且接近等边三角形。Average distance between points 的取值大致决定了投影到点云上的网格尺寸。本例中该值约为 0.6 mm,与顶点之间的平均距离相对应。
把 Average distance between points 改为 2 mm,网格尺寸就会比之前大 3 倍。看一下三角形形状:它们明显变大,但仍然很规则。
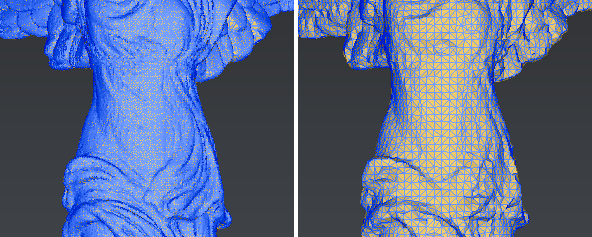
Regular Sampling:该方法生成规则网格,三角形尺寸取决于点之间的平均距离
在某些情况下,规则采样并非最佳选择:
- 网格各处的细节程度不一致,或
- 在一份带有测量噪声的点云上输入了较小的平均距离,或
- 最终结果显得过于棱面化。
这些情况下,你可以使用 Meshing in two steps(分两步网格化)。
Meshing in two steps(分两步网格化)
该方法的目标是把网格化分两步完成:
- 首先创建一个粗略网格,得到没有孔洞和错误的整体形状,
- 然后根据偏差误差值,把这个粗略网格按点云拉伸,以添加更多细节。
选中点云 Victory,执行 3D Mesh。然后选择 Meshing in two steps 选项与 Try to create a watertight mesh。Average distance between points 字段会根据点云属性(尺寸、点数等)自动填充。接着点击 OK 计算第一个粗略三维网格。
粗略网格计算完成后,第二步对应的对话框会自动打开。
有三种精细化方法(Refining methods):
- Refine from Cloud Interpolation(从点云插值精细化):如果你的点云包含大量点和/或噪声点(测量误差),强烈建议采用插值新点。
- Refine from Cloud(直接用点云精细化):如果点云只包含精确的点、且你希望保留锐利边线,该方法效果更好。
- Refine without Cloud(不用点云精细化):该方法不使用点云,在此工作流中没有用。
本练习只使用并讲解前两种方法。
选择 Refine from Cloud Interpolation 选项与 Refine with deviation error,因为我们并不在意点是否均匀分布。该选项会根据对最佳形状的估计创建新点。然后 Deviation error 设为 0.05 mm,这意味着网格与“完美光滑”曲面之间的最大距离小于 0.05 mm。另有两个参数用于控制精细化:
- Maximum number of triangles(最大三角形数):避免网格中三角形过多。输入 100 万。
- Minimum triangle size(最小三角形尺寸):避免网格中出现过小的三角形。输入 0.5 mm,该值应大于偏差误差。
其它参数设置如下:
- Distance:用于剔除距离多面体过远的点,可输入 1 mm。
- Local reorganization(局部重组):为获得更好的锐角与小圆角网格,可以勾选它。
选择 No(不修改自由边界),因为该网格本应是封闭的。
点击 Preview 计算精细化网格。计算完成后,把显示方式改为 Flat + Wire 看一下三角形形状:现在三角形不再规则,其尺寸取决于细节多少。
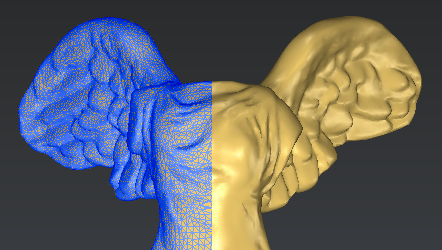
通过插值新点精细化
现在更改 Refining method,改用 Refine Mesh from Cloud 选项与 Keep only best points,因为点云中仍有噪声。Deviation Error 输入 0.05 mm,以便与前面的方法对比。Distance 设为 1 mm,勾选 Local reorganization。勾选 No free border modification,点击 Preview 精细化网格。
如下一张图所示,网格变得更多尖刺,也就是说我们把噪声带进了网格。要避免这一点,应换用更大的偏差误差再试一次。使用 Refine from Interpolation 方法时不会出现这种噪声,因为它在计算新点的过程中已经把噪声削弱了。
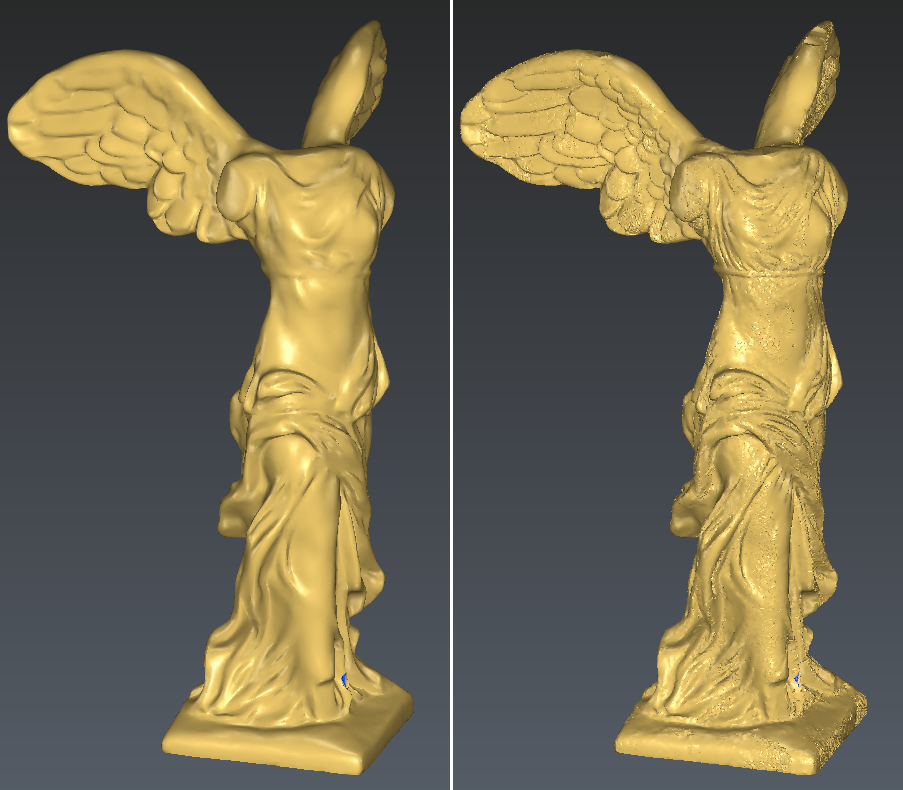
两种精细化方法的对比;左:插值新点;右:直接取点云的点
使用 Refine from Cloud 选项时,为避免尖刺结果,偏差误差始终应大于扫描仪的精度。