
软件提供多种自动过滤器,用于清理点云、去除噪声点。
自动过滤:Noise(噪声)
提示
打开文件 Victory.3dr(下载)。
该文件包含两片点云,一片带噪声,一片已过滤。仅显示并选中名为 “Victory + noise” 的点云,执行 Noise。
如果目的是删除点云内部的零散点,请不要勾选 Noisy points 选项。
涉及的点会以不同颜色高亮显示。你可以调整滑块来增删被去除的点。在本例中,我们可以把 intensity 设为 80,以去除那些实际上是测量误差的点(图中蓝色点)。
对话框中会显示提示信息,告知将删除多少个点。
注意
注意
该过滤器要正常工作,要求点云具有规则的密度。
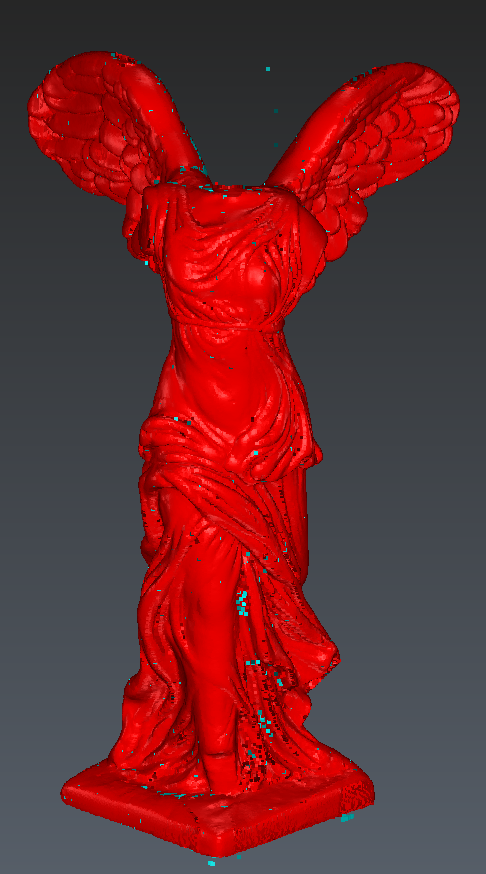
去除点云中的噪声点
自动分割:Distance(距离)
提示
打开文件 CleanPointCloud.3dr(下载)。
该文件包含一座大坝的点云,其中含有噪声与不需要的部分。
选中名为 “DamRock” 的点云,执行 Distance。
使用该过滤器可以把点云拆分为更小的点云,并把大坝的那一部分单独分离出来。点云按点之间的最大距离进行拆分。该距离同时也对应子点云之间的最小距离。初始值根据点云的平均密度计算得出。第一次测试时可以保留默认值并预览结果。
随后,你可以更改 Segmentation distance(分割距离)的值以满足需要。把该参数设为 0.4 m。你可以用 Filter small sub-clouds 选项自动删除少于 10 个点的小点云。点击 Preview 预览结果。
查看显示的结果:点云已被炸分为 898 个子点云,随后有 789 个子点云被删除。
点击 OK 确认结果。
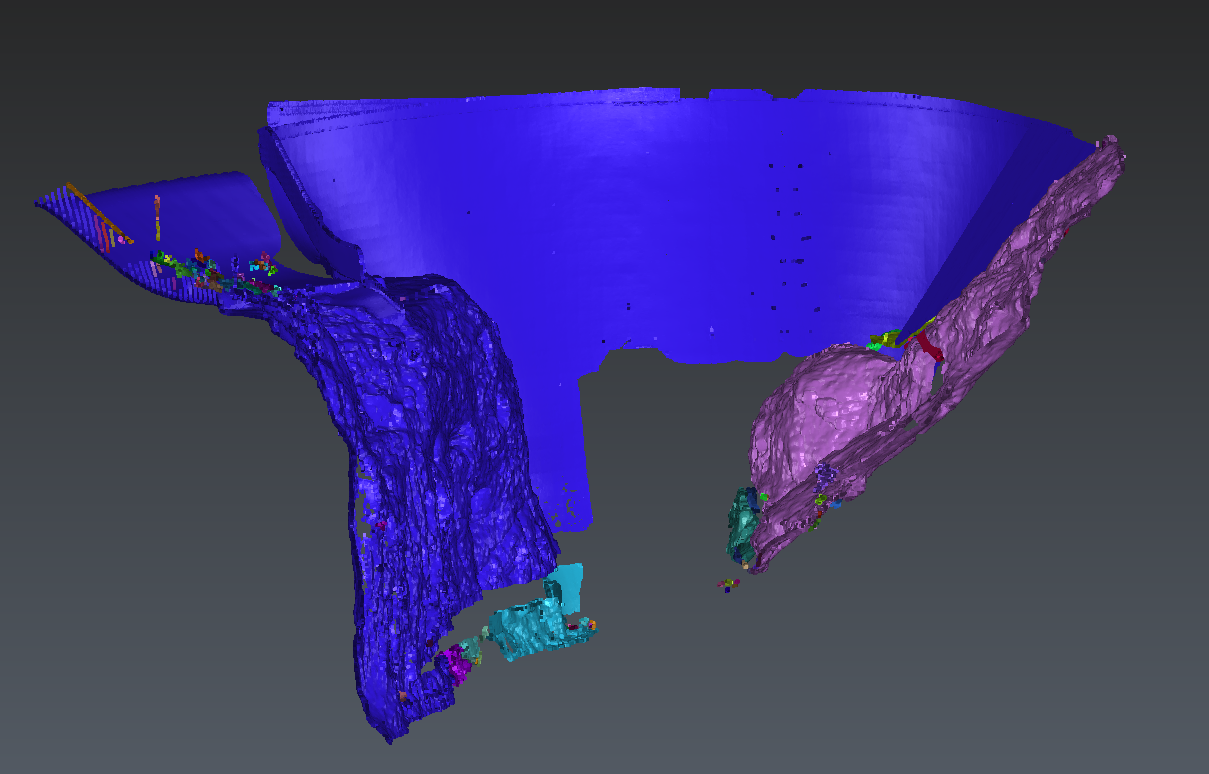
按距离条件炸分点云
所有保留的子点云会被加入 Cloud Group,并按点数从大到小排序。
提示
如果点云被炸分成超过 1000 个部分,最小的那些会被自动删除,只保留最大的 1000 个子点云。