
2025 年 2 月 26 日
Cyclone 3DR 2025.0.2
新增功能
Cyclone 3DR 2025.0.2 是一个小版本,包含用于提升稳定性的缺陷修复。
根据维护到期日政策,在 2024 年 7 月 6 日处于维护期内的用户无需新的许可证即可访问 2024.1 与 2025.0.2 版本。
缺陷修复
- 修复了一个缺陷:由脚本流程创建的点云无法与脚本函数 SSurveying.Statistics() 一起使用。
- 更新了脚本函数 SCloud.FilterWithScalarRange() 的文档,修正了有关返回输出的信息。
已知问题
- Documentation Center 仅提供英文版本。
- 可能会出现一些 CAD 导入与导出问题。建议使用 Send to CAD 功能。
- DXF 可以用标准版本导入,而 DWG 需要 AEC 或 PRO 版本。一种变通方法是在 AutoCAD 中使用 3DR Send 命令发送到 Cyclone 3DR。
- 当 CloudWorx for AutoCAD 2025 在上一版本 Cyclone 3DR 之前安装时,CAD 应用程序可能找不到 Send to AutoCAD 2025。变通方法如下:
- 卸载 CloudWorx for AutoCAD 2025
- 更新 Cyclone 3DR(最新版本)
- 重新安装 CloudWorx for AutoCAD 2025
通用规格
Leica Cyclone 3DR 2025.0.x 兼容性
- Cyclone 3DR 与 CLM 2.14.0 及更高版本兼容。
- Cyclone 3DR 与 LGS/LGSx 文件兼容。
- Cyclone 3DR 与 Cyclone ENTERPRISE 2022.0 及更高版本兼容。
- Cyclone 3DR 与 Cyclone REGISTER 360 2021.1 及更高版本兼容。
- Cyclone 3DR 与来自 Cyclone 6.0 或更高版本的 Cyclone IMP 数据库兼容,但只有来自 Cyclone 9.3 或更高版本的 IMP 才能看到改进后的渲染效果。
推荐的计算机配置
桌面应用程序中的常规工作流:
- CPU:2 GHz 双四核 i7 或更高(最低 i5)
- 64 位操作系统的 RAM:
- 最低 16 GB
- 建议 32 GB 或更多
- 显卡:NVidia Quadro 或 GeForce 1 GB(支持 OpenGL,版本 4.3 或更高)
- 操作系统:Microsoft Windows 10(Build 1809)、11(支持 64 位)
- 硬盘:3 GB 可用磁盘空间
用于 Touch Mode 的平板设备:
- Microsoft Surface PRO Core i7 1.5 GHz – 16 GB RAM。
Auto-classification 的最低配置(在桌面应用程序的其他推荐配置之外):
- RAM:最低 32 GB
- 显卡:具备 GPU 能力的 NVidia
- 计算能力:5.0 或更高
- 最低 GPU 内存:4 GB
- 硬盘:10 GB 可用磁盘空间
- CUDA® 11.8 Toolkit(来自 NVidia)。CUDA 的 11.8 版本是 Auto-Classification 的强制要求。
安装与许可建议
安装更新步骤
- 启动 Cyclone 3DR EXE,并按 Setup Wizard 中的说明操作
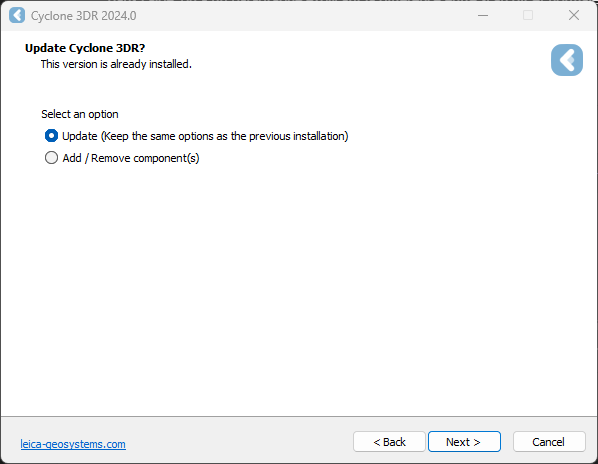
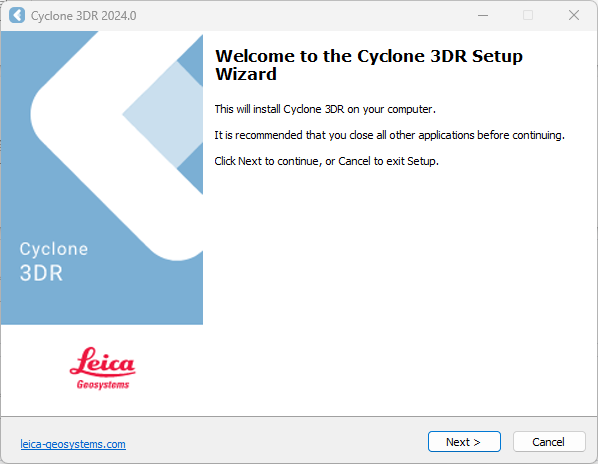 2. 选择更新 Cyclone 3DR 的选项(如果要更改安装选项,则选择修复)
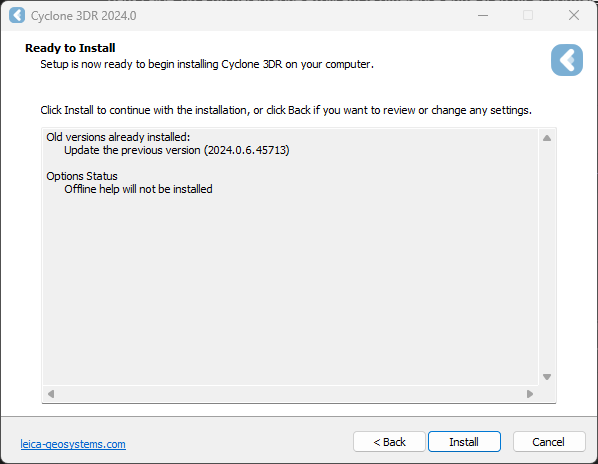
 3. 选择 “Install” 完成安装。
许可证设置
- 安装 Cyclone 3DR 后,通过 Cyclone 3DR(Home/Settings/License)或通过位于以下位置的程序打开用于浮动许可证的 Client License Manager:
Start Menu | All Programs | Leica Geosystems | Client License Manager
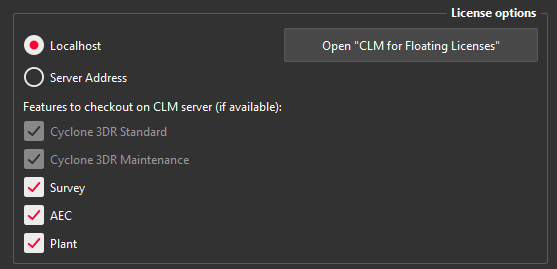
请务必选择 CLM Floating 选项(有两个 CLM 选项,Nodelocked CLM 不会激活你的许可证)。
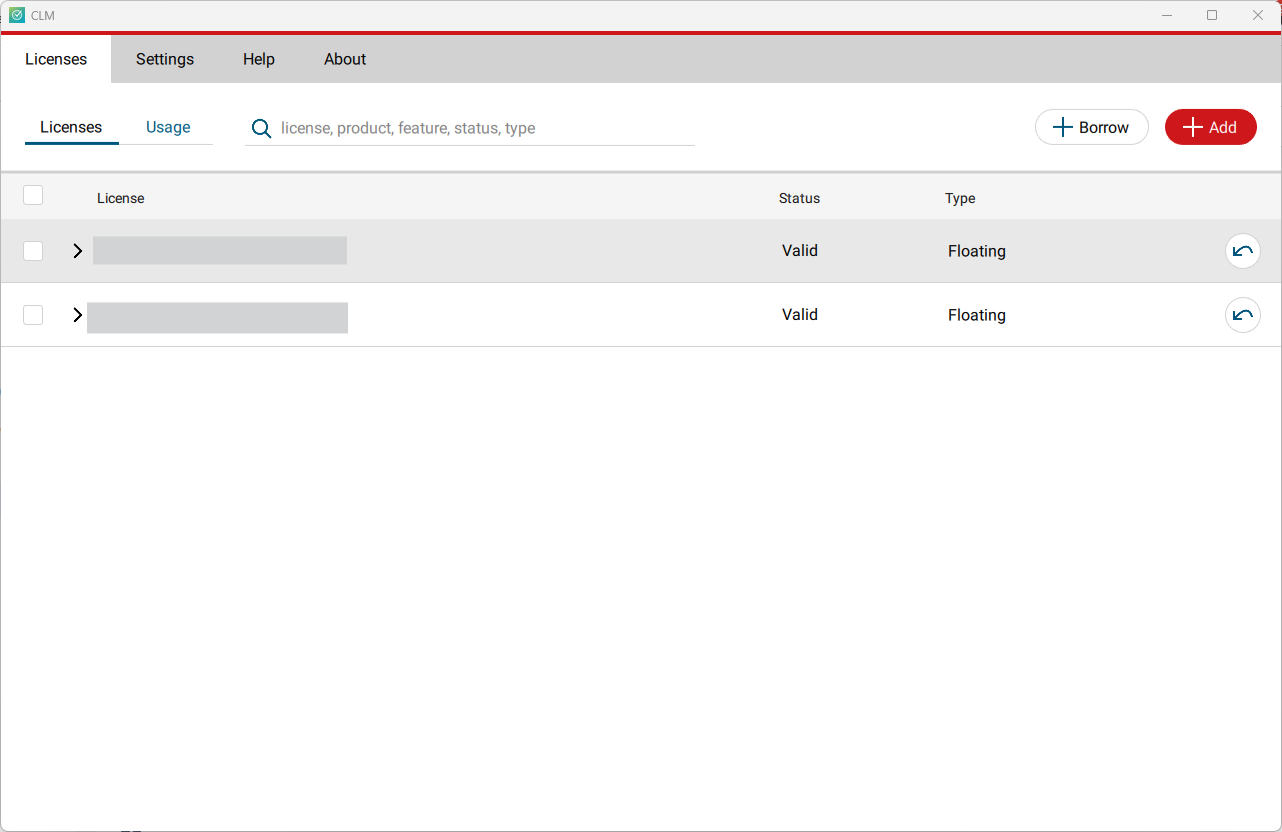 2. 单击 Add。
3. 在字段中输入你的 Entitlement ID (EID)(复制 / 粘贴)。要输入多个 EID,请用分号 “;” 分隔,且不加空格。
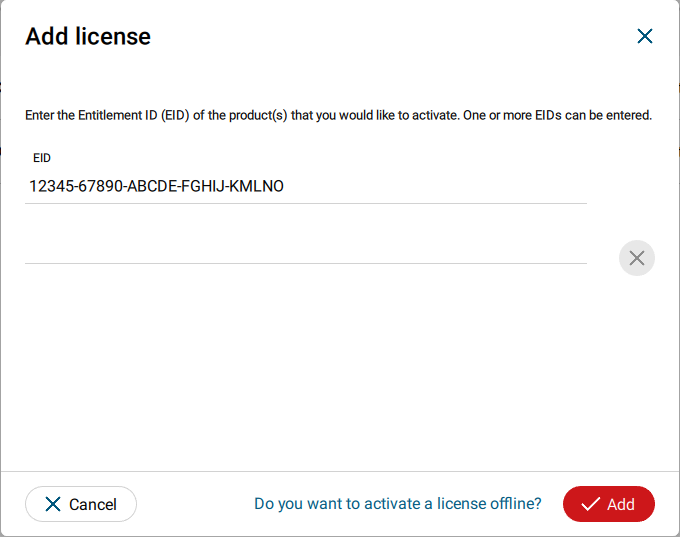 4. 输入 EID 后,单击页面右下角的 Add 按钮。
5. 许可证激活后,即可关闭 CLM 并启动或返回 Cyclone 3DR。
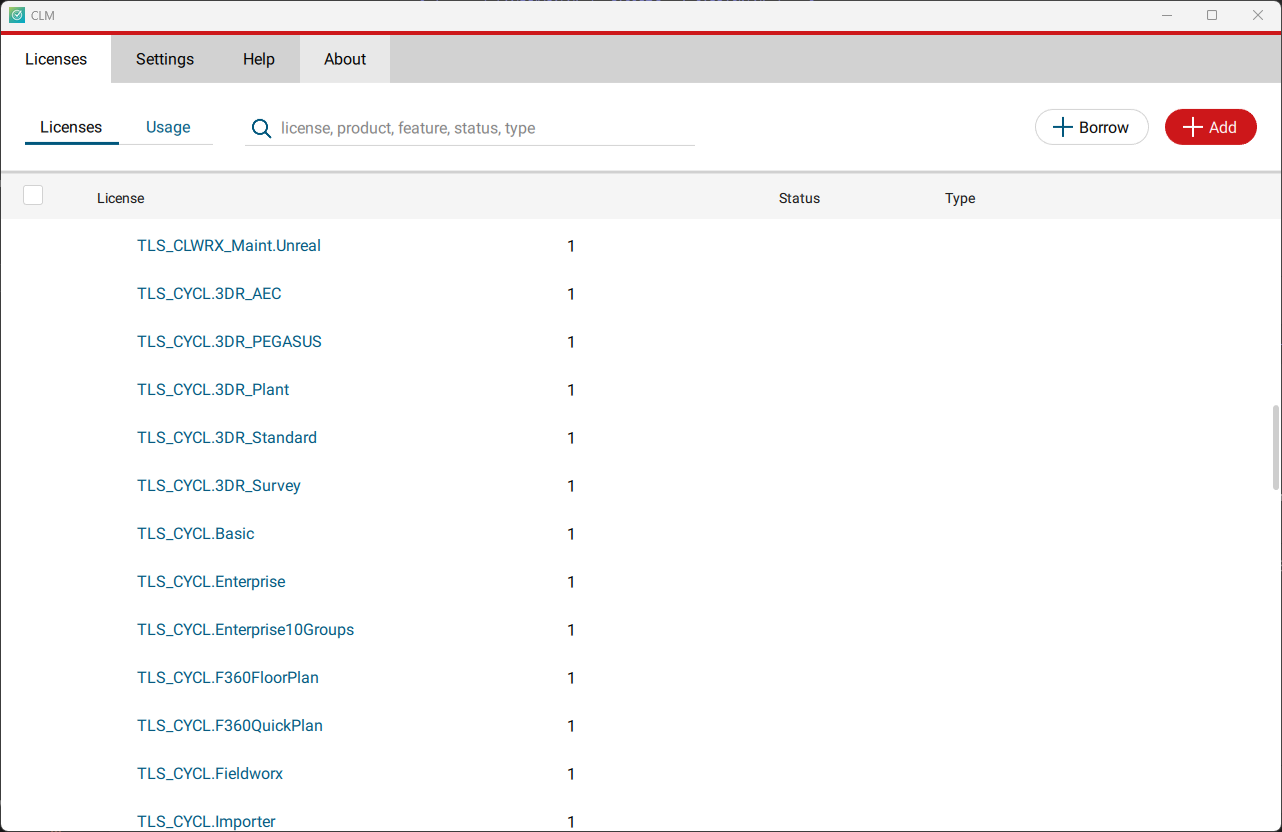 6. 转到 Home | Settings 并选择 License。
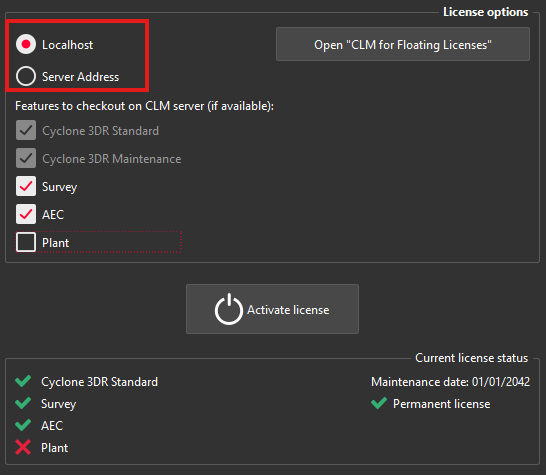
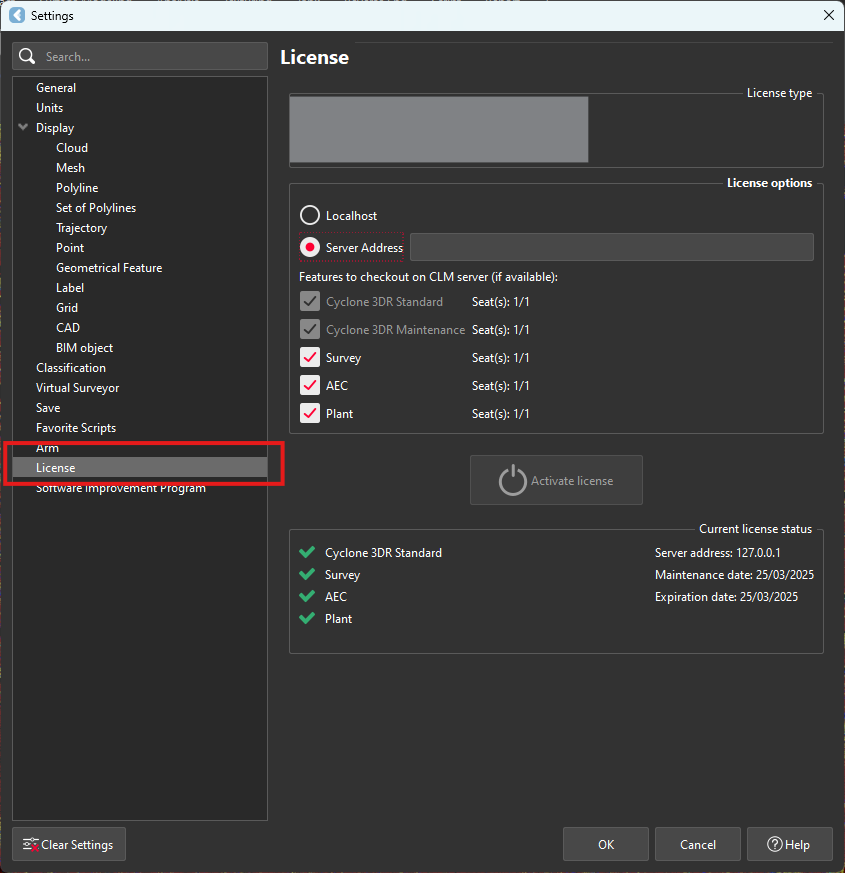 7. 如果你已在本地 CLM 中输入 EID,请选择 Localhost。如果许可证位于专用服务器上,请在 Server Address 中输入服务器名称。
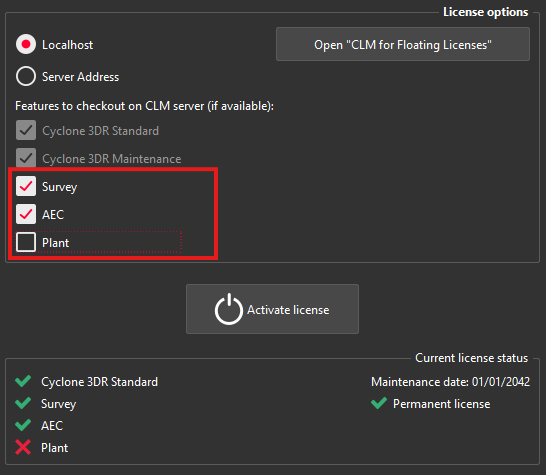
 8. 你可以从 CLM 中选择要检出的功能。可用的检出选项与你的 EID 中包含的已购买选项相对应。
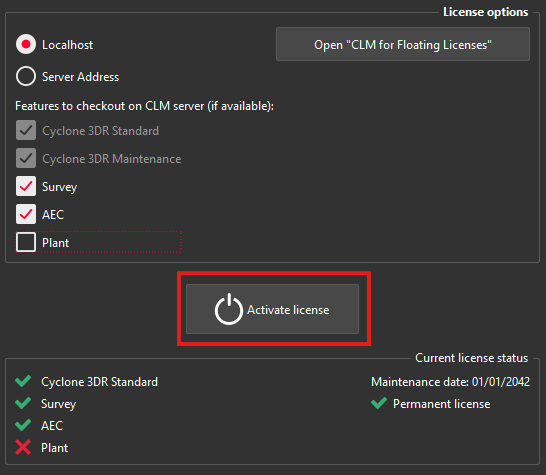
 9. 选择选项后,单击 Activate license。
许可
所有持有 Cyclone 3DR 有效 CCP、或截至 2024 年 7 月 6 日有效的 CCP 的用户,均可运行此新版本的 Cyclone 3DR。
所有持有 3DReshaper 有效 CCP、或截至 2024 年 7 月 6 日有效的 CCP 的用户,无需新的许可证即可运行此新版本的 Cyclone 3DR。持有 CCP 已过期的 3DReshaper 许可证的用户必须迁移到 Cyclone 3DR,才能继续获取更新与支持。请联系你的销售或支持人员以了解更多信息。
所有持有 Cyclone SURVEY 有效 CCP、或截至 2024 年 7 月 6 日有效的 CCP 的用户,均可运行此新版本的 Cyclone 3DR(仅限 Standard 与 Survey Edition 功能)。
所有持有 Cyclone MODEL 有效 CCP、或截至 2024 年 7 月 6 日有效的 CCP 的用户,均可运行此新版本的 Cyclone 3DR(仅限 Standard 与 Plant Edition 功能)。
互操作性
导入 / 导出支持的文件格式
请参考 Cyclone 3DR Technical Specification 以获取按许可证划分的受支持文件类型完整列表。
| 导入 | 导出 | |
|---|---|---|
| 点云 | ASCII 文件(.asc、.csv、.xyz、.yxz…)Leica Geosystems(.pts、.ptx)与 LGS/LGSX(.LGS/LGSx)Leica Nova MS50/60(.sdb、.xml)ShapeGrabber(.3pi)3DReshaper 二进制文件(.nsd)AutoDesk DXF(.dxf)STL(.stl)Polyworks(.psl)Leica T-Scan + Steinbichler(.ac)LIDAR 数据(.las;laz)其他 ASCII(.)Zoller and Fröhlich (.zfs - .zfc)无三角形的 PLY 点(.ply)ESRI ASCII(栅格格式 .asc)FARO(.fls - .fws)POLYWORKS(.psl)E57(.E57 文件)LandXML 文件(.xml)Riegl(.RDBX) | ASCII 文件(.asc、.csv…)二进制文件(.nsd)Leica Geosystems(.pts、.ptx、LGSx)E57(.e57)IGES(.igs)LAS(.las)LAZ(.laz)Autodesk DXF(*.dxf) |
| 网格 | STL 格式(.stl)二进制 PBI 格式(.pbi)DXF 3Dface 格式(.dxf)Ascii POLY 格式(.poly)OBJ 格式(.obj)Ascii Leica 格式(.msh)OFF 文件(.off)PLY(.ply)GLB 格式(.glb、gltf) | Ascii 与二进制 STL 格式(.stl)二进制 PBI 格式(.pbi)DXF 3Dface 格式(.dxf)Ascii POLY 格式(.poly)仅顶点(.asc)DXF 多段线(.dxf)Ascii Leica 格式(.msh)PLY(.ply)LandXML(.xml)OBJ 格式(.obj)GLB 格式(.glb)FBX 格式(.fbx)IFC / IFCSite 类型(.ifc、.ifczip) |
| 等高线 / 剖面 | IGES 格式 DXF 多段线格式 二进制 MLI 格式(*.mli) | IGES 格式 DXF 多段线格式 二进制 MLI 格式(*.mli)ASCII 格式 |
| CAD / BIM 模型 | IGES STEP DWG IFC RVT | IGES STEP DXF IFC(管道模型) |
| 项目 | Cyclone 3DR(*.3dr)DXF - DWG XML Cyclone ModelSpace View(来自 IMP) | Cyclone 3DR(*.3dr)DXF PDF 3D SKETCHFAB |
| 报告 | PDF CSV BCF | |
| 图像 | BMP JPEG JPG PNG | 包含地理配准信息的正射影像,以 TXT 文件形式 JPG JPEG BMP PNG TIF(仅正射影像) |
| 轨迹(移动扫描仪) | Leica Geosystems(*LGSx) | Leica Geosystems(*LGSx) |
Send To / Send From
Cyclone 3DR 也提供 “SendTo” 功能,用于与第三方产品导入和导出某些类型的数据。更多信息可在 Cyclone 3DR documentation center(从软件帮助菜单进入)中获取。
| Send From | Send To | |
|---|---|---|
| 点云 | - | - |
| 网格 / 曲面 | Autodesk AutoCAD Hexagon MinePlan 3D Hexagon BricsCAD | Autodesk AutoCAD Hexagon MinePlan 3D Hexagon BricsCAD |
| 等高线 / 剖面 / 点 | Autodesk AutoCAD Hexagon MinePlan 3D Hexagon BricsCAD | Autodesk AutoCAD Hexagon MinePlan 3D Hexagon BricsCAD |
| CAD 模型 | Autodesk AutoCAD Hexagon BricsCAD | - |
| 图像 | - | Autodesk AutoCAD(正射影像)Hexagon BricsCAD |
Cyclone 3DR 中的以下命令包含直接的 “Send to” 能力,可以将输出导出到 CAD 第三方软件产品中的不同图层:
| 菜单 | 功能 | 注释 |
|---|---|---|
| Extract | Contour Lines | 1 个图层用于标准等高线及其数值。1 个图层用于主要等高线及其数值。 |
| Extract | Scan to Plan | 每个剖切 1 个图层(平面图或剖面) |
| Extract | Virtual Surveyor | 3DR Virtual Surveyor 项目中创建的每个图层 1 个图层。 |
| Extract | Scan to Pipe | 每条管道迹线 1 个图层 |
| Analysis | Gridded Inspection Surface Analysis with a Grid | 网格上的点与数值可直接发送到 CAD 软件产品。发送到活动图层。 |
| Texturing | Extract Orthoimage | 发送到活动图层。 |
| Analysis | Profile Extraction Profile 3D Inspection Profile 2D Inspection | 2D 网格 1 个图层 检查对象 1 个图层 每个剖面 1 个图层 每个轴点 1 个图层 每个轴点标注 1 个图层。 |
| Tank | 2D Preview / Export |
与原生 JetStream 点云的兼容性
以下命令可以将原生 JetStream 点云(LGS/LGSX 文件,或连接到 Cyclone CORE、Cyclone REGISTER 360、Cyclone ENTERPRISE)作为输入。换言之,在执行所列功能之前,无需先执行 CloudWorx > Convert project 步骤。
| 菜单 | 功能 | 注释 |
|---|---|---|
| Extract | Virtual Surveyor | 此功能无需选择对象。因此,它可用于 3DR 项目中的任何类型对象。 |
| Extract | Scan to Plan | |
| Surface Modeling | Scan to Mesh | 建议将裁剪框作为输入,以定义感兴趣区域。 |
| Analysis | Stockpile | |
| Analysis | FF/FL Analysis | 工作流的第一步中会暴露一个最大点数。建议保持较高数值,以便在密集点云上执行准确的检查。 |
| Analysis | Visual Notes | 此功能无需选择对象。因此,它可用于 3DR 项目中的任何类型对象。 |
菜单 View、CloudWorx 与 Script 的功能显然也可用于 JetStream 点云。
由于 Cyclone 3DR 2024.1.0 版本起可以从 LGSx 文件流式传输图像,因此不再需要转换项目即可查看相机图像。但是,当图像用于特定功能时,仍需对其进行转换:
| 菜单 | 功能 | 注释 |
|---|---|---|
| Texture | Smart Texture Standard Texture Edit Mask | 当用户预期执行带图像的纹理工作流时,必须转换 LGSx 中的图像。 |
| Image object usage | Group / Ungroup | 在树视图中,只有从 LGSx 文件转换而来的图像可以分组和取消分组。 |
连接到 Cyclone FIELD 360
从 Cyclone FIELD360 到 Cyclone 3DR(2024.0 之后版本)项目的连接仅限于 TLS 传感器:
- P-Series
- RTC360
- BLK360、BLK360 G1
导出 BCF 工单
以下命令内置了导出 BCF(BIM Collaboration Format)文件的能力,这些文件包含来自 IFC 模型的信息,可与其他软件和 BIM 解决方案实现开放式 BIM 体验。
Cyclone 3DR 2025.0 支持 BCF 2.1 格式(导出)。
| 菜单 | 功能 | 注释 |
|---|---|---|
| Analysis | Inspection Notes | 输入:被检查的 BIM 模型 用于报告检查中发现问题的功能,可创建手动备注,其中包含截图、来自磁盘的图像、标签与偏差值(附 CSV)、裁剪对象信息以及视点的坐标与朝向;此外还可包含用户自定义标题、指派对象(电子邮件地址)、评论与优先级。 |
| Analysis | Visual Notes | 输入:BIM 模型 用于基于 BIM 设计模型与采集实景的视觉分析来报告评论与备注的功能。该功能可创建手动备注,其中包含截图、来自磁盘的图像、距离测量、裁剪对象信息以及视点的坐标与朝向;此外还可包含用户自定义标题、指派对象(电子邮件地址)、评论与优先级。 |
| Analysis | Clash | 输入:一个点云与一个 BIM 模型 用于报告冲突,其中包含截图、冲突状态(冲突、无冲突或未定义)与评论。所有工单都指向同一个指派对象(电子邮件地址)。 |
| Analysis | Progress Monitoring | 输入:一个点云与一个 BIM 模型 用于报告进度监测分析的功能。默认导出包含一份汇总(已安装、进行中、未安装与无数据之间的进度分布)。可以自定义导出,并根据每个被分析元素的状态(已安装、未安装、进行中)创建额外的单条工单。所有工单都指向同一个指派对象(电子邮件地址)。 |
| Touch Mode | BIM Inspection | 输入:一个点云与一个 BIM 模型 “Touch Mode” BIM Inspection 工作流也提供了创建 BCF 问题的方式。其内容与从 “Inspection notes” 导出的备注类似,后者是 BIM Inspection 的桌面端等价功能。 |
外部文件的管理
为确保应用的灵活性,Cyclone 3DR 提供了一种管理某些外部文件的方式,目的是让用户更便捷地配置软件。
本节旨在说明可通过 Cyclone 3DR 使用的外部文件的可能性与类型。
对于每个功能 / 方面,用户都可以:
- 从 Cyclone 3DR 用户界面构建每个文件的初始版本
- 从 Cyclone 3DR 导出或导入到 Cyclone 3DR
- 在其他软件工具(记事本、Excel…)中编辑外部文件
借助这些功能,用户可获得以下益处:
- 为重复性工作节省时间
- 轻松使用自己偏好的设置
- 与同事及组织内部协作
- 针对每个项目、每种终端客户类型优化配置
当前的工具如下:
| 名称 | 菜单 | 功能 | 文件扩展名 | 内容 | 用例示例 | 图示 |
|---|---|---|---|---|---|---|
| Class standard | File > Settings | Classification | XML | - 该列表默认定义为 Hexagon 标准列表,由 256 个索引组成。该 Hexagon 标准在使用点云分类的 Hexagon 产品之间通用,并符合 ASPRS 对前 64 个索引的定义。 - 用户可以自定义这 256 个类别中每个索引的名称、颜色与 “favorite” 状态。 - Hexagon 标准列表可一键恢复,这对于在 Reality Capture 产品之间获得统一体验并根据新模型进行调整非常重要。 - 该列表可导出并重新导入为 XML。 | - 对于特定任务的 Manual Classification 使用场景,用户可以编辑新类别(颜色与名称),以确保所有 Cyclone 3DR 项目保持一致。 - 用户可以针对使用特定标准的客户调整名称与颜色。之后用户可以保存一个 XML 文件,以便在需要对另一个任务重复该操作时节省时间。 | 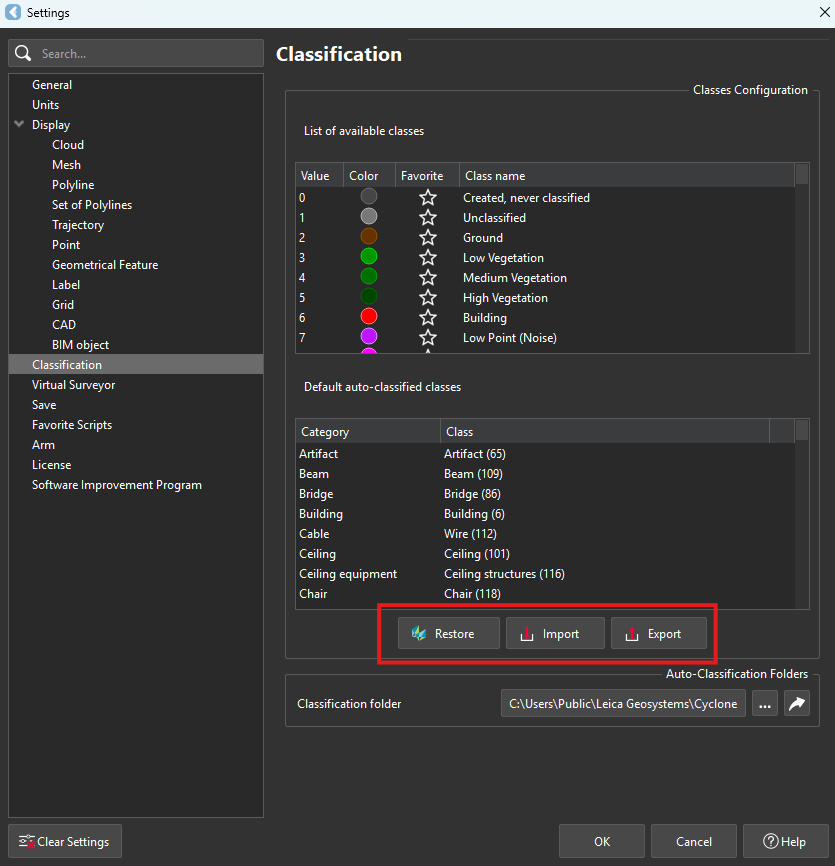 |
| Feature code standard | Extract | Virtual Surveyor | CSV | 设置可从 Virtual Surveyor 功能中访问。可以管理两种类型的 CSV: - Layers(颜色 + 名称 + 资产的像素大小) - Feature Codes(图层 + 颜色 + 名称 + 索引起始 + 描述) | - 用户必须按照终端客户(交通部门、市政当局、地方主管机构…)定义的标准交付地形图。 - 从任何类型的文本类文件出发,在电子表格中理解 Cyclone 3DR 模板并创建自定义的 Layers 与 Feature Codes 列表都非常容易。 | 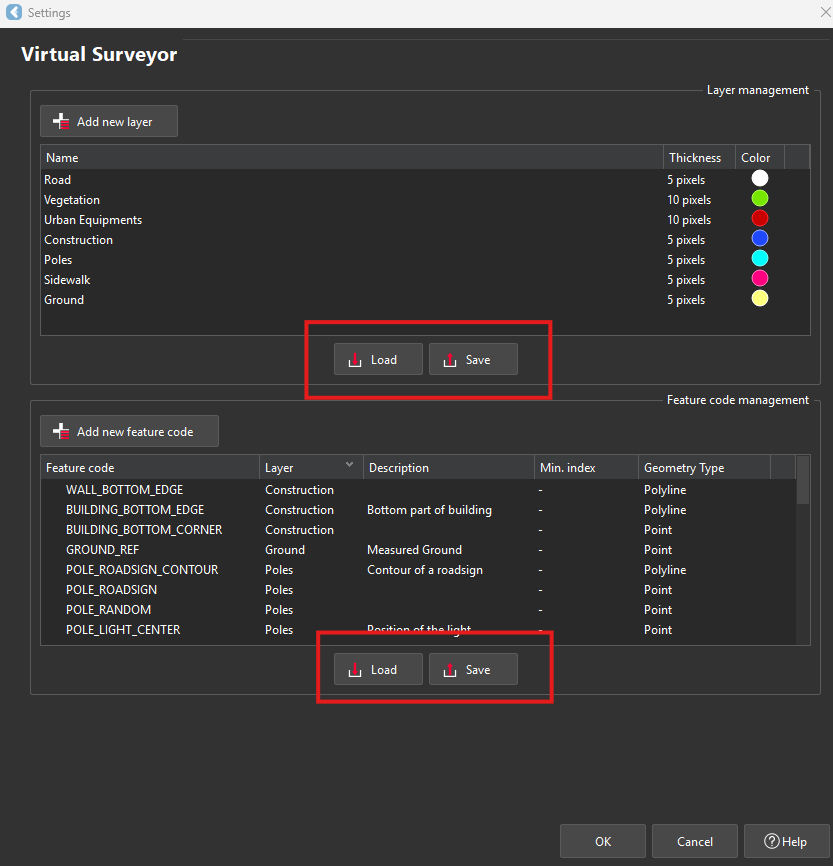 |
| Colormap definition | Analysis | Edit colors Gradient Scripting | RSI | 对于任何着色 / 被检查的对象(点云、模型、多段线),用户可以在检查功能内部或通过 “Edit Colors” 功能编辑颜色渐变。借助 Save / Load 功能,复用特定颜色渐变进行重复性分析非常方便。要构建 RSI 文件,最好的方式是在 Cyclone 3DR 用户界面中创建并保存为 RSI。用户可以定义: - 范围, - 步长, - 颜色, - 数值, - 单位。 | 常规或重复性的设计与竣工比对验证: - 针对特定制造商或特定对象类型定义符合公差标准的颜色映射。 - 应用场景众多:制造、BIM、道路或隧道分析… | 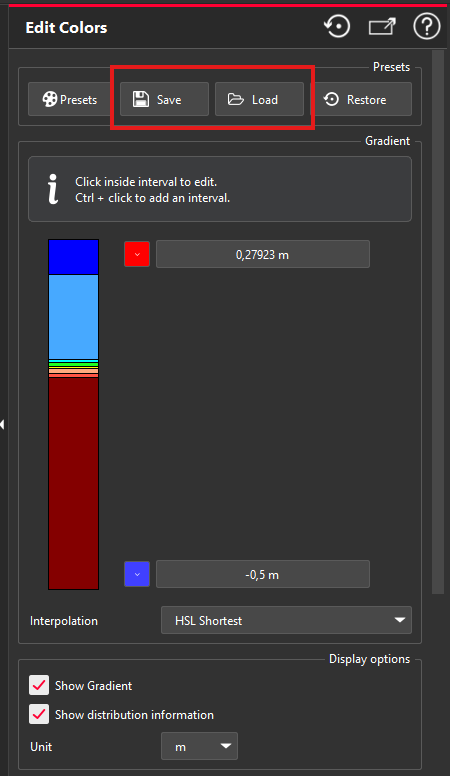 |
| Report template | Report | Template Library Scripting | MLT | 借助 Cyclone 3DR 内置的报告编辑器,有多种模板可适配不同类型的章节: - 通用部分(页脚、页眉…) - 分析(Stockpile、Compare/Inspect…) - 图像定位 - 统计 - Tank Inspection 工作流 在线文档中有一页专门的帮助页面,用于说明这些模板的内容。 | 用户可能需要定期为自己的客户编写每周扫描与竣工的比对报告。借助 MLT 文件,他可以轻松保存并复用模板来生成重复性的分析报告。 | 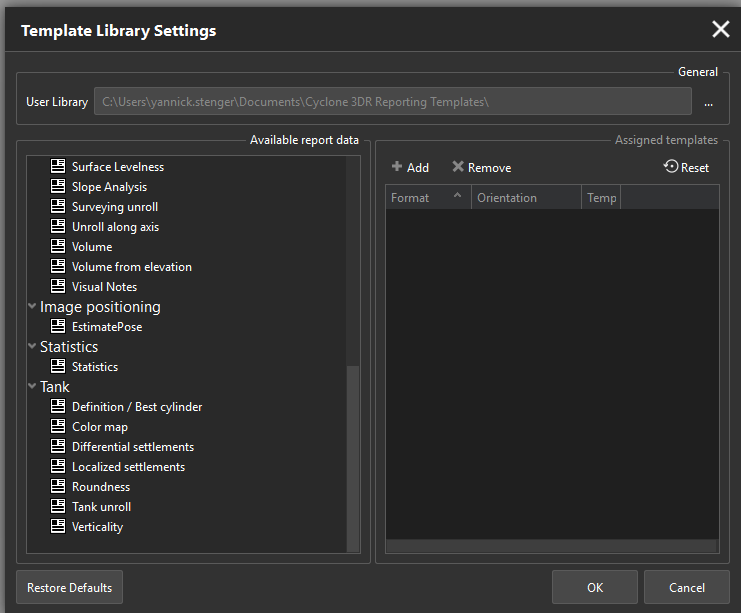 |
| Camera parameters | Texturing | Estimate Pose Scripting | INCAMEXCAM | 1. INCAM 文件 - INCAM 文件通常包含相机内部参数。这些参数对摄影测量流程至关重要,因为它们描述了用于拍摄图像的相机的固有属性。 - 内部参数可能包括焦距、主点坐标、镜头畸变系数,以及其他有助于从 2D 图像准确重建 3D 模型的标定数据。 2. EXCAM 文件 - EXCAM 文件通常存储相机外部参数。这些参数描述了相机在空间中相对于给定坐标系的位置与朝向。 - 外部参数包括相机的位置(X、Y、Z 坐标)及其朝向(旋转角或旋转矩阵)。这些参数对于将多张图像或点云对齐到同一参考框架中至关重要。 | 这些文件在以下情况中很有用: - 根据某台相机拍摄的一组照片手动定义相机参数 - 编辑由不受支持的扫描仪拍摄的照片的相机参数。INCAM 文件可以通过 Calibrate Camera 命令一次性生成。批处理编辑也可以通过脚本实现。EXCAM 文件可以通过 Estimate Pos 命令按图像生成。 | 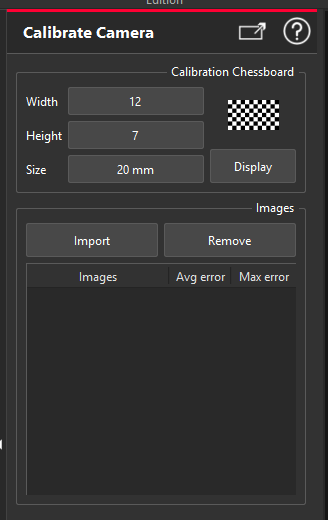 |
| Matrix file | Coord Sys | N points Registration Best Fit Registration | TXT | 将 3D 变换的定义以矩阵形式存储在文件中。 | - 在两个对象之间应用最佳拟合,并将结果导出到另一个软件中。 - 对同一项目重复执行最佳拟合操作 | 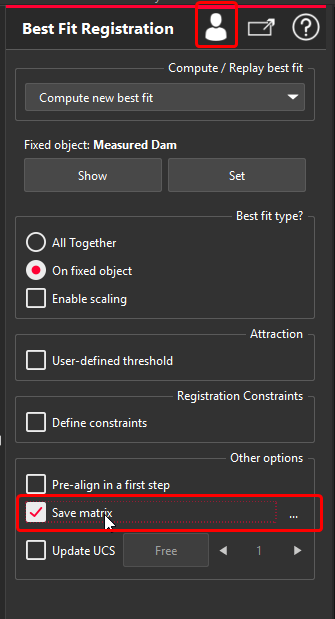 |
分类体验
分类的交换格式
点云分类的保存与支持涵盖以下交换方式:
- 导入与导出:LGSx、E57、LAS、LAZ
- 流式传输与转换:来自 Reality Cloud Studio, powered by HxDR
模型
在 Cyclone 3DR 2025.0 版本中,Auto-Classification 功能提供了以下分类模型。
| 名称 | 应用 | 用于训练的扫描仪 | 其他建议 | 使用类别信息的功能 |
|---|---|---|---|---|
| Indoor Generic | 室内 – 全部 | 全部 | 适用于 Scan to Model 工作流。 | |
| Indoor Construction Site | 室内 – 全部 | 全部 | 适用于 “Scan to Verify” 工作流,例如用于竣工验证。 | Progress Monitoring |
| Outdoor for TLS | 室外 – 全部 | TLS | 通用分类,可与其他传感器类型一起使用。 | |
| Heavy Construction UAV | 室外 - 重型施工 | UAV 传感器 | 仅建议用于重型施工环境。可与其他传感器类型一起使用。 | 适用于在 Virtual Surveyor、DTM 之前执行 |
| Mobile BLK Filter People | 全部 | BLK2GO 与 BLKARC | 仅建议与 BLK2GO 与 BLKARC 一起使用。清除移动的人员与物体。 | |
| Road for MMS | 道路 | TRK 系列 | 建议与所有 MMS 传感器一起使用,并且对 RTC360 与 BLK360 等 TLS 扫描仪进行提取时也很有用。 | 适用于在 Virtual Surveyor、DTM 之前执行 |
| Plant | 工厂设施、MEP 环境 | 全部 | 建议与静态扫描仪一起使用 | 适用于在 Scan to Pipe 之前执行 |