
提示
这些设置可以实时修改,因为它们仅作用于 Cloud-to-Cloud 算法,不会影响视觉密度或质量(例如 Visual Alignment 中点云对(cloud pairs)的密度)。
在该选项卡中,用户可以对 Cloud-to-Cloud 运算设置以下参数。
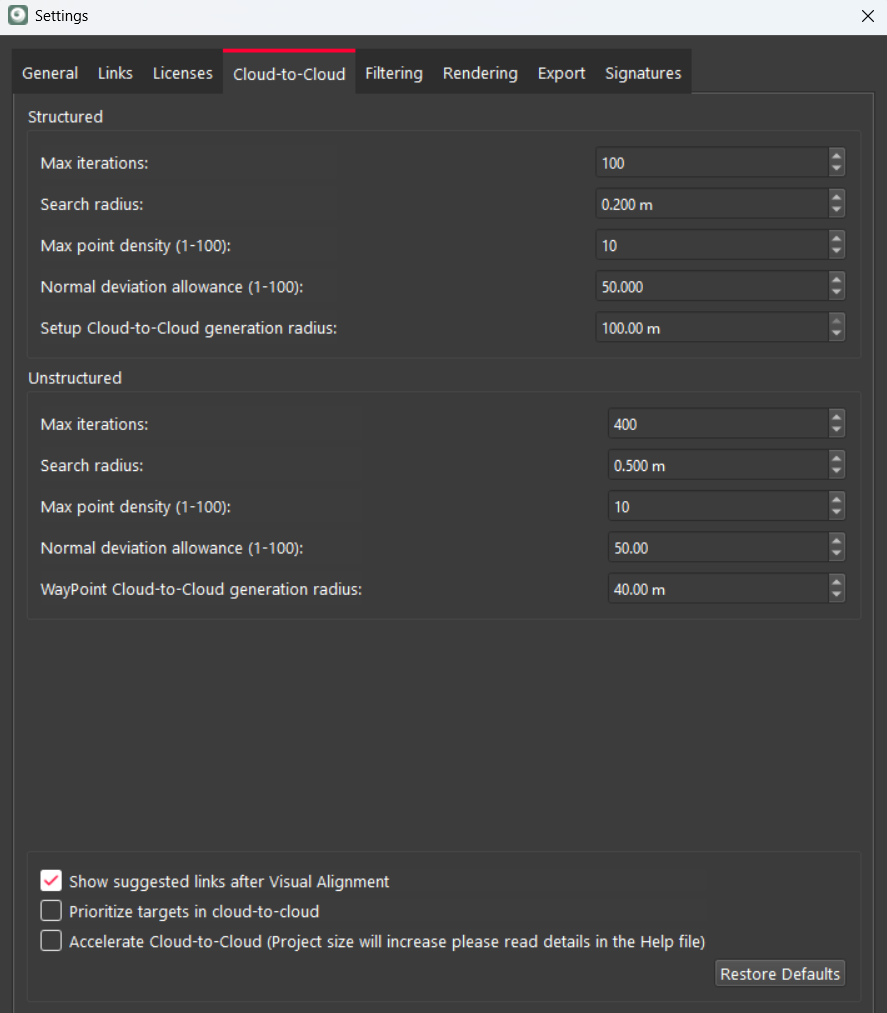
结构化数据 Cloud-to-Cloud 设置
- Max iterations(最大迭代次数):算法为改善点云对齐效果所能执行的最大迭代次数。结构化数据的默认值为 100,上限为 10,000。
- Search radius(搜索半径):软件在点云之间搜索对应点的半径。结构化数据的默认值为 0.2 m,上限为 5.0 m。
- Max point density(最大点密度):对齐过程中所考虑的最大点密度,结构化数据默认值为 10。该设置可实时修改,仅影响 cloud-to-cloud 算法,不影响视觉密度。
- Normal deviation allowance(法线偏差容许值):依据点云法线夹角进行点过滤的比例尺。默认值为 50,范围为 1–100。取值 1.00 表示更激进的过滤,会排除更多表面不规则的区域(例如植被)以及与扫描仪夹角更尖锐的表面;这类噪声数据对 Cloud-to-Cloud 对齐的价值较低。取值 100 表示过滤更宽松,允许更大的偏差。使用较小的取值会减少参与运算的点数,但同时降低误差,使对齐更精确。
- Setup Cloud-to-Cloud generation radius(测站 Cloud-to-Cloud 生成半径):该参数设置在导入时或导入后对测站(Setups)进行 Cloud-to-Cloud 配准的半径。它利用测站数据寻找对应点,从而在多个点云之间建立空间关系。指定该半径即可控制 Cloud-to-Cloud 连接的尺寸或范围。例如,若需要用特定 WayPoint 对齐同一对象或场景的两次独立扫描,可设置 Cloud-to-Cloud 生成半径来决定建立连接时生成的 Cloud-to-Cloud 点云有多大。
非结构化数据 Cloud-to-Cloud 设置
- Max iterations(最大迭代次数):与结构化设置类似,但由于非结构化数据更复杂,通常设置得更高。默认值为 400。
- Search radius(搜索半径):在非结构化点云中搜索对应点的半径。默认值为 0.5 m。
- Max point density(最大点密度):与结构化设置相同,默认值为 10。
- Normal deviation allowance(法线偏差容许值):与结构化设置相同,默认值为 50,范围为 1–100。
- WayPoint Cloud-to-Cloud generation radius(WayPoint Cloud-to-Cloud 生成半径):通常小于结构化设置,默认值为 40 m。
附加选项
Show Suggested Links After Visual Alignment(视觉对齐后显示建议链接)
若启用,Cyclone REGISTER 360 PLUS 将在完成 Visual Alignment 后继续搜索其他链接。为节省时间,部分用户可能倾向于禁用该功能。若取消勾选,Cyclone REGISTER 360 PLUS 在 Visual Alignment 之后将不再搜索额外链接。
Prioritize Targets in Cloud-to-Cloud(在 Cloud-to-Cloud 中优先使用标靶)
在创建链接时,若存在 Cloud-to-Cloud 约束,Cyclone REGISTER 360 PLUS 会给标靶(targets)赋予高得多的权重(与 Cyclone CORE 类似)。该设置仅在链接创建阶段生效,在 Cloud-to-Cloud 条件较差的环境(例如空旷场地)中会很有帮助。
Accelerate Cloud-to-Cloud(加速 Cloud-to-Cloud)
该设置通过为点云预先生成 Cloud-to-Cloud 优化文件来启用加速。这些文件保存在项目内,并在后续 Cloud-to-Cloud 运算中复用,从而缩短处理时间、提升整体 Cloud-to-Cloud 性能。
启用该选项后,会为每个点云额外创建并维护优化文件,因此项目在磁盘上的体积将增加约 10–15%。
使用 Cloud-to-Cloud 加速的好处:
- Cloud-to-Cloud 优化更快。
- 多线程 Cloud-to-Cloud 处理性能提升。
- 在多次 Cloud-to-Cloud 运算之间复用此前生成的优化文件数据。
说明
注意事项
- 启用该选项后,若尚不存在优化文件,则会在 Cloud-to-Cloud 过程中生成。
- 若修改了影响 KD Tree 生成的 Cloud-to-Cloud 设置,已有优化文件可能失效,系统将自动重新生成。
- 重新生成优化文件可能增加下一次 Cloud-to-Cloud 运算的处理时间。
- 该功能仅提升处理速度,不影响 Cloud-to-Cloud 的配准精度或结果。