
Classification Manager 可通过 Classification Viewer 打开。用户可以在这里对已导入的数据进行初次分类,调整在 Classification Viewer 中显示的类别,导入和导出包含颜色、类别名称等分类数据的 XML 文件,它也是点云分类的主要场所。
要对预先导入的数据集进行自动分类,选择 Classify Visible Points(分类可见点),并使用下拉菜单中所列的 Classification Model。
除小型项目外,建议在导入之后(而非导入过程中)执行分类。
如果要分类的对象中既有室内测站又有室外测站,请把它们分别放入不同的 Bundle。分类室内测站时,先选中所有室外测站,用 Show/Hide Point Clouds(显示/隐藏点云) 选项隐藏室外测站,然后再选择 Classify Visible Points。对室外测站重复上述步骤,用 Show/Hide Point Clouds 隐藏室内测站。若单个测站同时包含室内与室外点,可以用手动分类把点移到希望的类别中。
说明:如果不同 SiteMap 上的测站没有用 Show/Hide Setup Clouds 命令隐藏,Classify Visible Points 命令也会对它们进行分类。
该过程可能非常耗时,具体取决于测站中的点云点数以及计算机/GPU 的性能。建议在分类含有大量测站的大型项目之前,先测试分类单个测站所需的时间。做法是:对除待分类测站之外的所有测站切换 Show/Hide Setups,或把该测站移到另一个 SiteMap,然后在 Classification Manager 中选择 Classify Visible Points 命令。
数据集完成分类后,用户即可开始修改它。
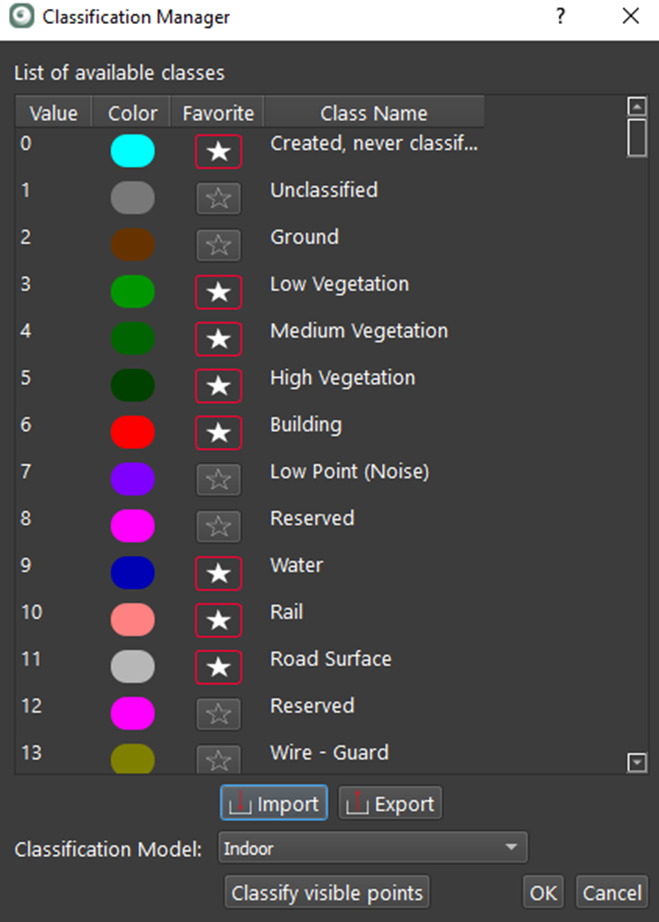
与 Classification Viewer 中一样,点击某个颜色会弹出菜单,用于更改该类别的颜色。
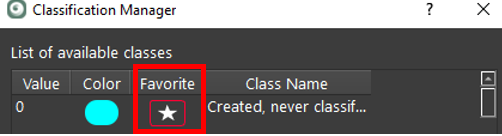
Favorite(收藏) 列指示哪些类别在 Classification Viewer 中可见。分类完成后,含有已分类点的类别会自动在 Favorite 列显示星标,并在 Classification Viewer 中可见。
也可以手动选择收藏星标。例如,若没有任何点被分为地面点,而用户想加入该类别,可点击地面旁的星标,把地面类别添加到 Classification Viewer 中,然后就可以围选点并加入地面类别。
要把 Favorite 类别重置为「未隐藏测站中含有点的类别」,请在 Classification Viewer 中选择 Reload Classes(重新加载类别)。这有助于把 Classification Viewer 中的类别数量保持在所需的最小范围。
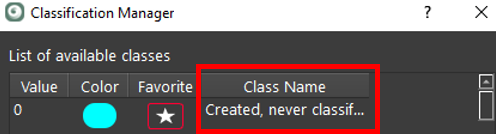
Class Name(类别名称) 的取值可在 Classification Manager 中编辑。总共设有 256 个类别,其中包括类别 0 —— Created, never classified(已创建、从未分类)。所有点初始都归为类别 0。下文讨论的分类模型会尝试把点云映射到合适的类别上。最佳实践是:在更改类别名称之前,先对可见点进行分类。
除使用 Cyclone REGISTER 360 PLUS 中的自动分类功能外,用户也可以选择 Import 来导入分类结果。这样可以导入一个包含 Value(取值)、Color(颜色) 与 Class Name(类别名称) 信息的 XML 文件。选择 Export 则可以把当前的类别颜色与名称导出为 XML 文件。这些 XML 文件可与 Cyclone 3DR 互通。
警告:对点云进行分类时无法使用 Undo(撤销)。