
安装包
Cyclone REGISTER 360 PLUS 2023.0.0
Classification Package for Cyclone REGISTER 360 PLUS
Cyclone REGISTER 360 PLUS (BLK Edition) 2023.0.0
Classification Package for Cyclone REGISTER 360 PLUS (BLK Edition)
新增功能
本主要版本包含对点云分类(Classification)的支持,以及使用 Data Security 功能来保障随 RTC360 采集的数据监管链的能力。其他值得注意的功能包括对 Cyclone FIELD 360 4.1 的更多支持、软件改进计划、BLK360 的新图像设置、Limit Box 与 CLI 转换工具的新增选项、许可证与名称变更,以及缺陷修复。
帮助文档现可通过产品内的 Help 按钮在线获取。
有关 Customer Care Package 兼容性的信息,请参考文末的授权部分。
许可证与名称变更
自 2023 年 1 月 1 日起,用户的 Cyclone REGISTER 360、Cyclone REGISTER 360 (BLK Edition) 与 Cyclone REGISTER 许可证中新增了许多有价值的功能,这与 Cyclone REGISTER 360 PLUS 和 Cyclone REGISTER 360 PLUS (BLK Edition) 的推出相对应。这些变更包括:所有 Cyclone PUBLISHER 功能现已作为标准功能包含在两种许可证中,以及新增 Cyclone FIELD 360 导出功能,允许用户直接从平板电脑或智能手机发布 E57 文件。
这些变更意味着所有用户(包括没有有效 CCP 的用户)都能立即免费升级。这一变更体现了 Leica Geosystems 致力于为客户创造价值,并为用户提供从现场到办公室的整体体验。
通过此变更,所有用户现在都可以:
- 发布 LGS 文件
- 发布 RCP 文件
- 发布到 Cyclone ENTERPRISE
- 无需发布即可连接到 CloudWorx
- 从 Cyclone FIELD 360 发布 E57 文件
- 运行 Cyclone REGISTER
此外,随着 Cyclone REGISTER 360 PLUS 2023 的发布,用户可以将 pano 图像导出为 JPG 图像。
由于 Cyclone REGISTER 360 与 Cyclone REGISTER 360 (BLK Edition) 许可证中新增了 Cyclone PUBLISHER 功能以及从 Cyclone FIELD 360 导出的能力,这两款产品已更名为 Cyclone REGISTER 360 PLUS 与 Cyclone REGISTER 360 PLUS (BLK Edition)。同样,Cyclone PUBLISHER Pro 已更名为 Cyclone WORKFLOW,以更好地体现其功能集在整个实景采集工作流中的应用,而不仅仅是发布。
TruView Local 与 JetStream Enterprise 发布功能已弃用
自 Cyclone REGISTER 360 PLUS 2023.0.0 起,不再支持发布到 TruView Local 与 Jetstream Enterprise。
分类
Cyclone REGISTER 360 PLUS 能够自动对点云进行分类,并包含室内与室外两种分类模型。该过程会逐一检查每个 Setup,并确定每个点将被归入哪个类别。类别由墙体、地板、天花板等特征组成。也可以通过围栏选中点云并指定类别来执行手动分类。点的可见性与颜色可按类别控制。
建议除小型项目外,均在导入后执行分类,而不是在导入过程中执行。将室内与室外 Setup 分别放入不同的 Bundle,并在导入后使用相应的模型对这些 Bundle 进行分类,可以充分发挥该功能的优势。
自该功能发布起,分类信息只能发布到 LGS。其他格式将在未来版本中提供。使用 TruView 2022.1.0 及更高版本可以读取并显示类别,并按类别控制可见性。
这是一项资源消耗很大的操作,对硬件有特殊要求。由于该过程需要的显卡并非所有用户都具备,因此分类包需单独下载。安装 Cyclone REGISTER 360 PLUS 后,用户将收到一条消息,说明显卡是否兼容。如果 GPU 符合要求,系统会提示用户下载并安装分类包。
分类的推荐配置:
- Ampere NVIDIA、Volta 或 Turing
- 任意 RTX
- GeForce GTX 1650 或更高
- 仅支持 NVIDIA GPU
- 4GB 或更高的显存
- 建议 GPU 计算能力为 7.0 或更高。
https://en.wikipedia.org/wiki/CUDA
这些显卡将无法使用:GeForce、GeForce GT,以及比 GTX 750 更旧的 GTX
分类是 Cyclone REGISTER 360 PLUS 与 Cyclone REGISTER 360 PLUS (BLK Edition) 的标准功能。运行此功能无需额外许可证。
下载分类包
Classification Package for Cyclone REGISTER 360 PLUS
Classification Package for Cyclone REGISTER 360 PLUS (BLK Edition)
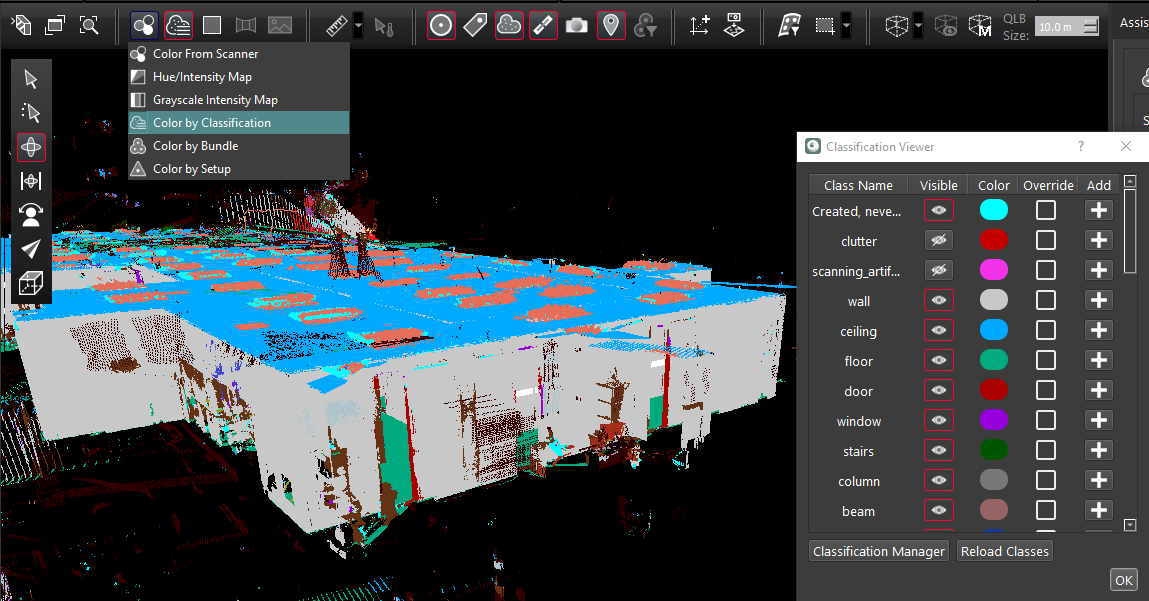
Classification Viewer
Classification Viewer 是处理已分类点云时使用的主面板。
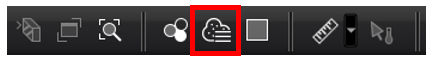
要打开 Classification Viewer,请进入 Review and Optimize 部分并选择上图所示的图标。
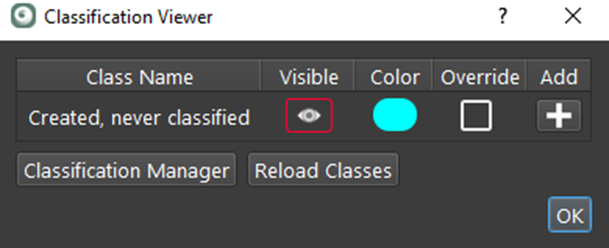
在运行分类之前,所有点都将处于“Created, never Classified”类别。点完成分类后,所有含有点的类别都将可见。
如果 Setup 已分类且未被隐藏,Classification Viewer 将显示其上有点的类别。
默认情况下,所有存在的类别都会可见,选择眼睛图标将关闭该类别。选择可见性表头将打开或关闭所有类别的可见性。
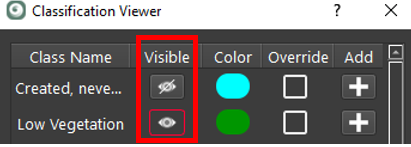
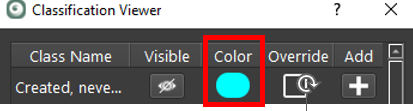
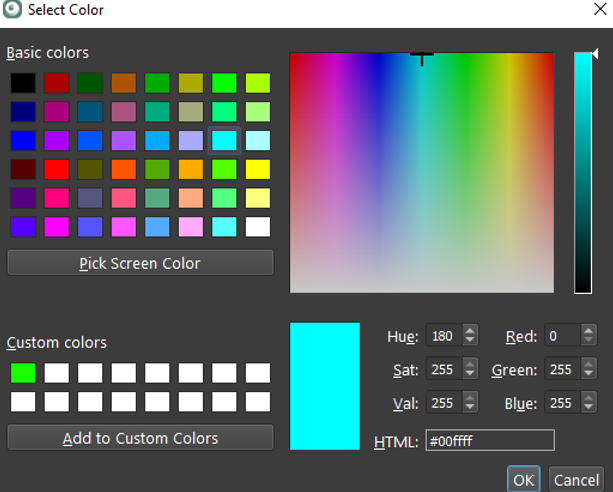
用户可以修改任意给定类别的颜色。选择颜色将弹出菜单,用于更改该类别的颜色。
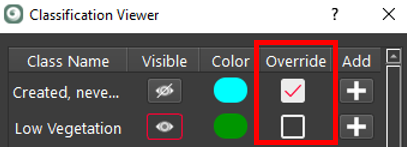
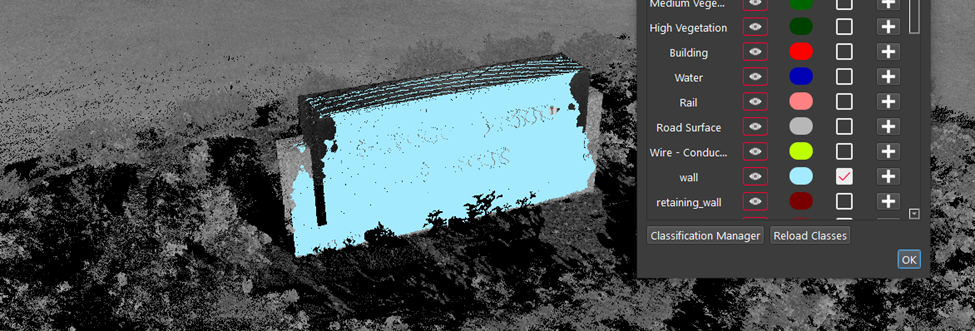
在某些情况下,用户可能希望仅显示单个类别,选中 Override 复选框将使该类别即使选择了 Grayscale 或 Color From Scanner 等着色模式也仍保留其类别颜色。选择 Override 表头将选中或取消选中所有复选框。
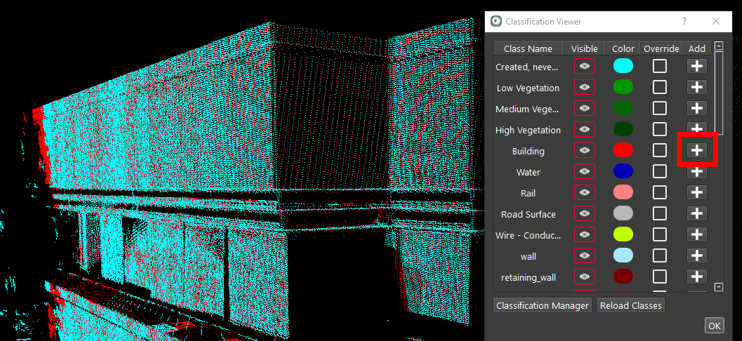
要手动更改点的类别,请围栏选中所需的那部分点云,然后选择该类别上的 + 图标。
对点云进行分类时无法使用 Undo。
下图显示了同一区域中有点的两个 Setup,其中一个已将墙体上的点分类为 Building,而另一个 Setup 仍显示为 Created, never Classified。
围栏选中该区域并选择 Add 图标,即可将这些点移动到 Building 类别。
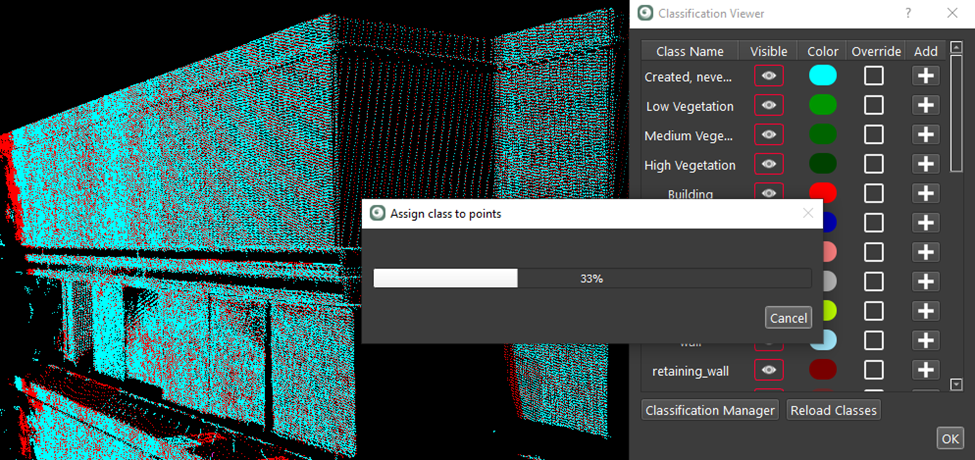
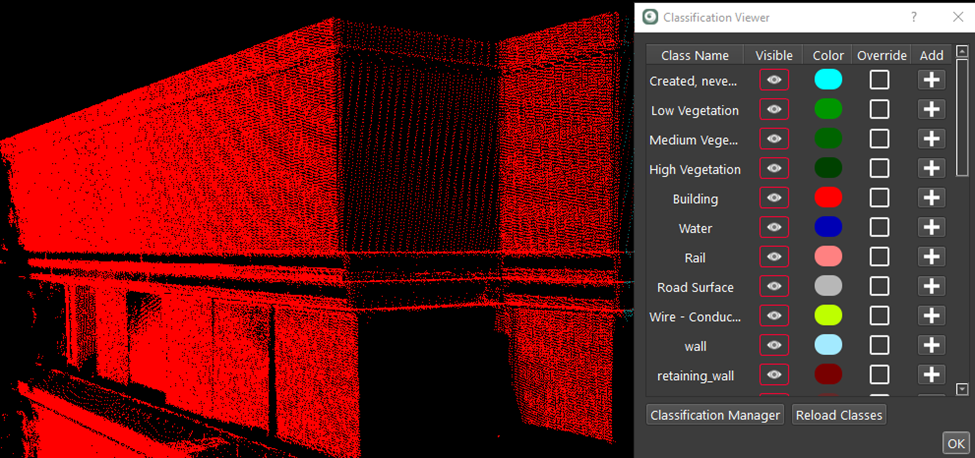
下图现在显示该区域中的所有点都归于 Building 类别。
要对可见点云运行自动分类,请使用 Classification Manager。
Reload Classes 将重置 Classification Viewer 中列出的类别,仅显示未隐藏 Setup 中所包含的类别。这用于限制 Viewer 中可见的类别数量。在 Classification Manager 中,所有类别始终可用。
选择 OK 将关闭 Classification Viewer。
按类别查看
新增了一种渲染模式,可按类别查看点云。如果选中了 Override 复选框,该类别将以其类别颜色显示,而不是使用 Color From Scanner 或 Grayscale Intensity Map 等其他视图模式。这对于突出显示某些特征很有用。
在某些情况下,在 SiteMap 与 Bundle Cloud View 或 Setup View 之间切换时,已分类的点云似乎会消失。连续两次选择 Show/Hide Setups 可以刷新屏幕,之后它们就会显示出来。
Classification Manager
Classification Manager 可通过 Classification Viewer 访问。用户可以在此对预导入数据进行初始分类、调整 Classification Viewer 中显示的类别、导入与导出包含颜色和类别名称等类别数据的 XML 文件,这里也是对点云进行分类的主要位置。
要自动对预导入数据集进行分类,请选择 Classify Visible Points,以使用下拉菜单中列出的 Classification Model。
建议除小型项目外,均在导入后执行分类,而不是在导入过程中执行。将室内与室外 Setup 分别放入不同的 Bundle,并在导入后使用相应的模型对这些 Bundle 进行分类,可以充分发挥该功能的优势。
由于该过程可能非常耗时,具体取决于 Setup 中点云点的数量以及计算机/GPU 的性能,建议在对包含许多 Setup 的大型项目进行分类之前,先测试对单个 Setup 进行分类所需的时间。为此,请在所有 Setup 上切换显示/隐藏,仅保留想要分类的 Setup,或将该 Setup 移动到另一个 SiteMap,然后从 Classification Manager 选择 Classify Visible Points 命令。
数据集完成分类后,用户即可开始对其进行修改。
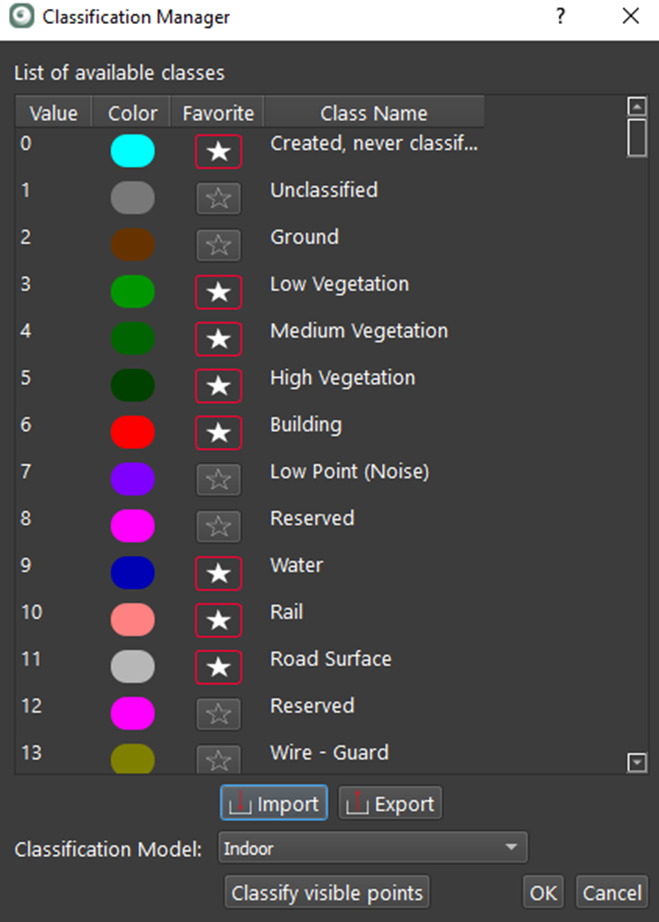
与在 Classification Viewer 中一样,选择颜色将弹出菜单,用于更改该类别的颜色。
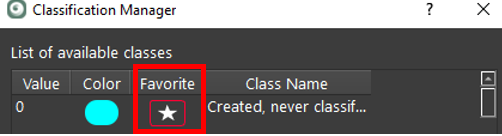
Favorite 列表示哪些类别在 Classification Viewer 中可见。分类完成后,包含已分类点的类别将自动在 Favorite 列中带有星标,并在 Classification Viewer 中可见。
另一个选项是手动选择 Favorite 星标。例如,如果没有点被分类为 ground 点,而用户希望添加该类别,则选择 ground 旁的星标会将 ground 类别添加到 Classification Viewer,之后即可围栏选中点并将其添加到 ground 类别。
要将 Favorite 类别重置为仅包含未隐藏 Setup 中含有点的类别,请在 Classification Viewer 中选择 Reload Classes。这有助于将 Classification Viewer 中的类别数量保持在所需的最低限度。
Class Name 可在 Classification Manager 中编辑。共有 256 个类别,其中包括类别 0-Created, never Classified。所有点都从类别 0 开始。下文将讨论的分类模型会尝试将点云映射到相应的类别。最佳实践是:用户应先对可见点进行分类,然后再更改类别名称。
除了使用 Cyclone REGISTER 360 PLUS 中的自动分类功能外,用户还可以选择 Import 来导入分类。这将允许用户导入包含 Value、Color 与 Class Name 信息的 XML 文件。选择 Export 允许用户将当前的类别颜色与名称导出到 XML 文件。这些 XML 文件可与 Cyclone 3DR 互换使用。
对点云进行分类时无法使用 Undo。
导入时分类
自动分类是一项对 GPU 要求很高的过程,建议从 Classification Manager 运行自动分类。不过,它也可在扫描导入时使用。在这种情况下,导入将以 Safe Mode(单线程)完成。如果您通常使用 Balanced 或 Fast Mode,这会增加扫描基本导入所需的时间,并进一步增加分类所需的时间。导入时分类可能会失败。这不会阻止导入继续进行,并且可以使用 Classification Manager 再次运行 Automatic Classification。
现有项目可以从 Classification Manager 进行自动分类。
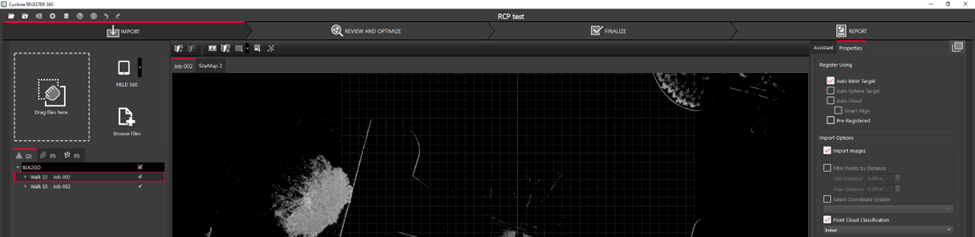
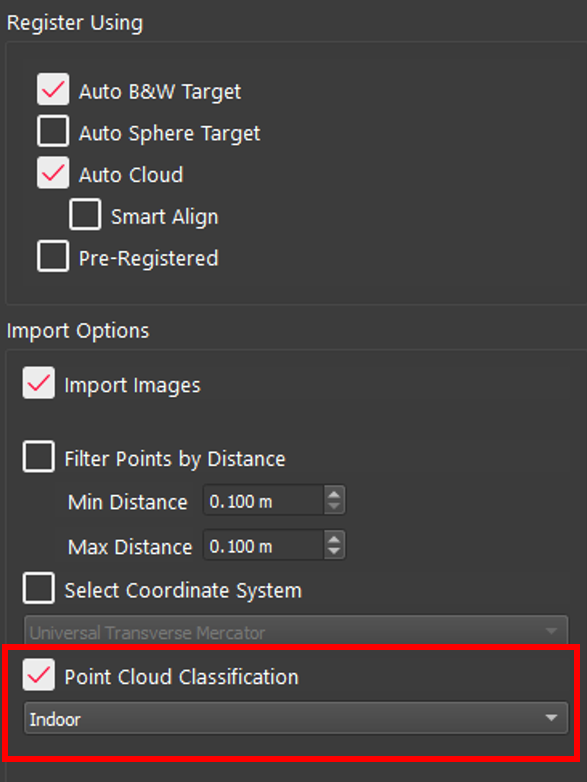
要在导入时进行分类,请将部分数据放入 Import 区域,并选中右侧的 Point Cloud Classification 复选框。可选择 Indoor 与 Outdoor 模型。
导入时的多重设置
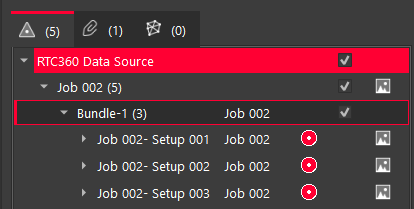
现在可以在单次导入会话中为每个 Setup、Bundle 或 Project 设置不同的设置。在 Import 区域中选择一个对象后,该对象的设置将显示在属性面板上。这样,部分 Setup 在室内、部分在室外的项目就可以在同一会话中使用正确的模型(Indoor 或 Outdoor)进行分类并导入。
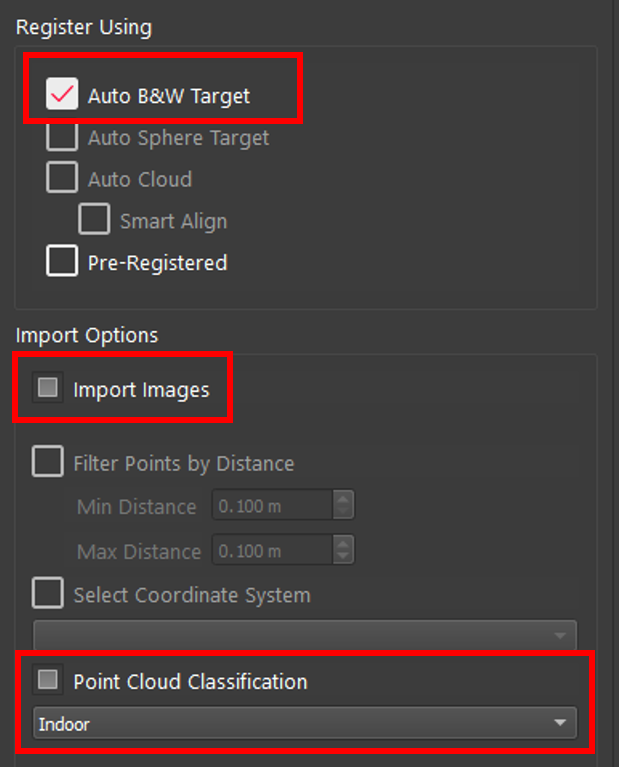
例如,如果所选对象是一个其下 Setup 具有不同设置的 Project,则复选框会变成灰色方块。如下所示,所有 Setup 都选中了 Auto B&W Target,因此该复选框已勾选;但有些 Setup 选中了 import images 与 point cloud classification,因此这些复选框为灰色;而没有任何 Setup 选中 Pre-Registered,因此该复选框为空。
数据安全
数据的完整性在各行业都至关重要,在公共安全领域尤为重要,因为数据完整性是维持公众信任的关键。RTC360 与 RTC360 LT 激光扫描仪的固件 6.0 版本引入了新的 Data Security 功能,使 Cyclone REGISTER 360 PLUS 能够验证来自扫描仪的数据签名。
Data Security 功能遵循公共安全、安保与取证行业专业人士所采用的最新数据安全指南与标准。
该功能使用户能够在将作业导入 Leica Cyclone REGISTER 360 PLUS 时证明安全作业数据的完整性。
用户可以针对数据完整性较为重要的作业选择性地启用 Data Security 功能。数据在 RTC360 扫描仪上采集后,会由设备进行签名。当此类作业导入桌面软件时,验证步骤将在 Cyclone REGISTER 360 PLUS 内完成,用户会被告知导入的数据是否与在现场签名时一致。如果数据不匹配,这不会阻止数据导入,而是向用户发出不匹配的通知,使其能够在了解情况后决定如何处理。
除了在公共安全领域的应用外,Data Security 功能还使各学科的用户能够确定数据在导入过程中是否已损坏,以及错误所在位置。
Data Security 工作流
RTC360 数字签名设置
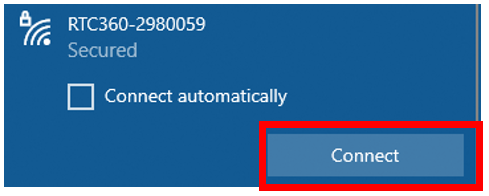
- 通过 Windows 网络设置界面连接到扫描仪的 WLAN 网络,单击 Connect 按钮并输入扫描仪的 WLAN 密码。
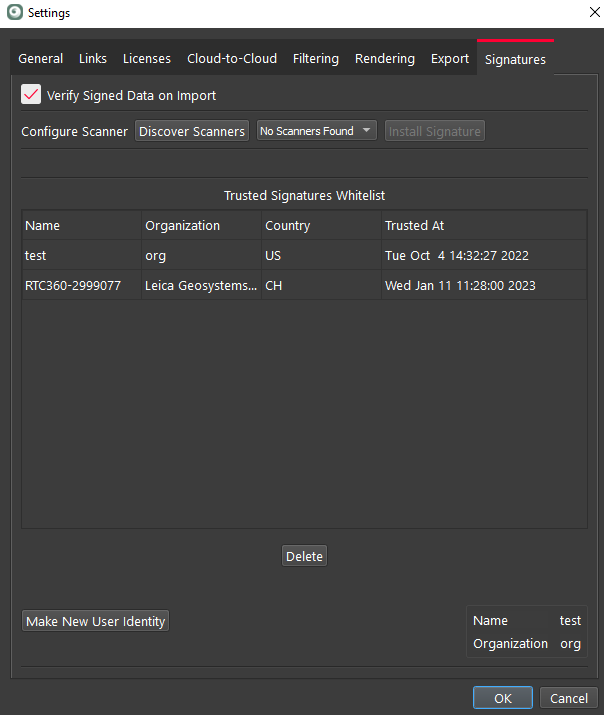
 2. 在 Cyclone REGISTER 360 PLUS 中,进入 Settings 并打开 Signatures 选项卡。
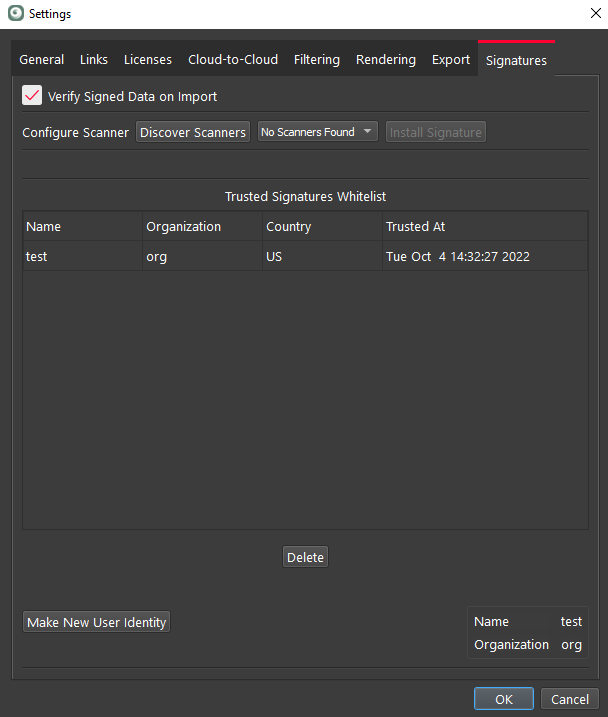 3. 选择 Discover Scanners。如果发现 RTC360,它会列在下拉列表中。
如果选择了扫描仪,它将建立连接,并且 Install Signature 按钮会亮起。
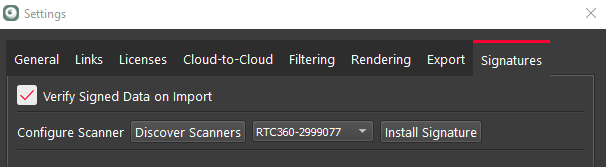
如果用户按下 Install Signature,将创建数字签名并安装到扫描仪上。同一时间只能安装一个签名。
在扫描仪上为作业签名
- 用户在完成某个作业的扫描并希望为数据签名后,请进入 RTC360 上的 Settings 并向下滚动到 Sign Active Job。 - 请注意右上角的未锁定图标。这表示该作业尚未签名。
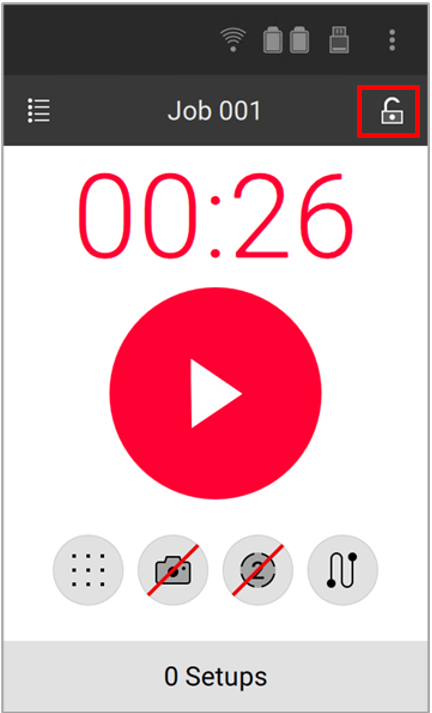
 2. 该图标现在已锁定,表示此作业已签名。
 3. 如果在签名之后又进行了另一次扫描,锁定符号将改变颜色并给出警告标志。

信任签名
在 Settings 下的 Signature 选项卡中,有一个 Trusted Signatures Whitelist。导入带有尚未加入白名单的签名的数据时,系统会提示用户信任该签名。签名对设备而言是唯一且不变的。设备签名只需信任一次,之后将保留以供将来使用。
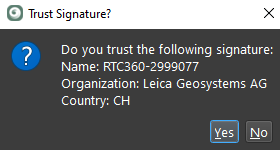
导入时验证已签名数据
- 具有受信任签名的数据可在导入时进行验证。将数据添加到导入面板且其带有签名时,用户可以右键单击并验证该数据。
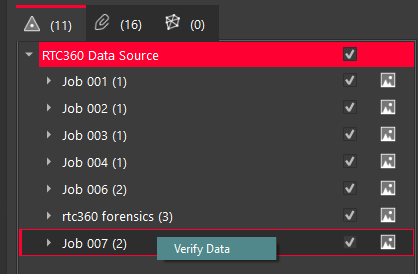 2. 签名验证完成后,将通知用户。
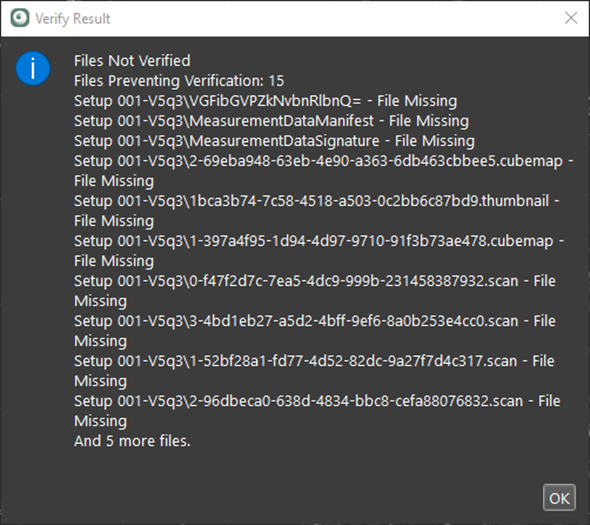
 3. 如果数据自扫描仪上签名以来发生了任何变化,签名将无法通过验证,用户会收到一条消息,详细说明验证失败的原因。
 4. 无论签名是否通过验证,用户都可以导入数据。导入数据将生成一份 Verification Report,并作为资产包含在项目中。
Verification Report
Verification Report 可以以 PDF 或 CSV 文档形式查看。
- 要以 PDF 文档形式查看 Verification Report,请打开 Assets 选项卡,右键单击 Job xxx‑Report.pdf,,然后按 Open。
- 要以 CSV 格式保存 Verification Report,请打开 Assets 选项卡,右键单击 Job xxx-Report.pdf,,然后选择 Export to CSV。
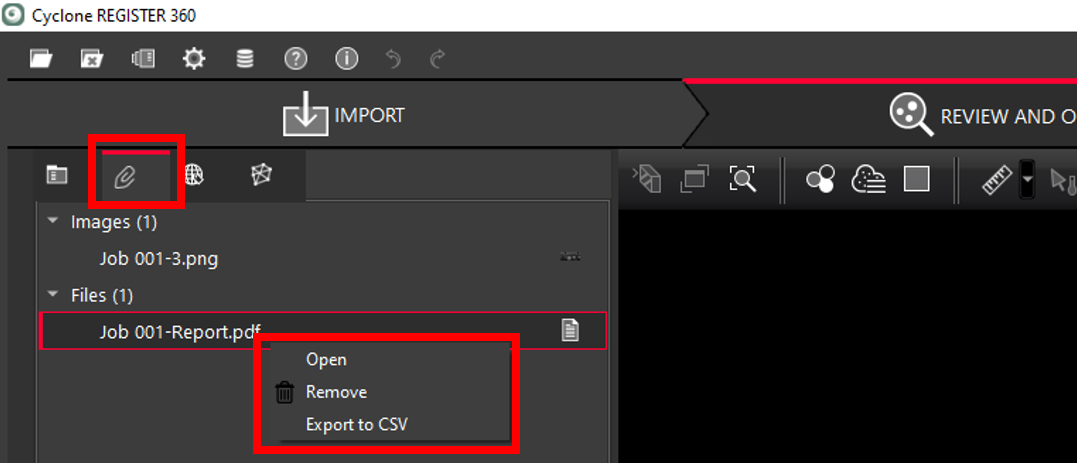 3. 发布时,该报告将作为资产附加到 LGS 文件中。
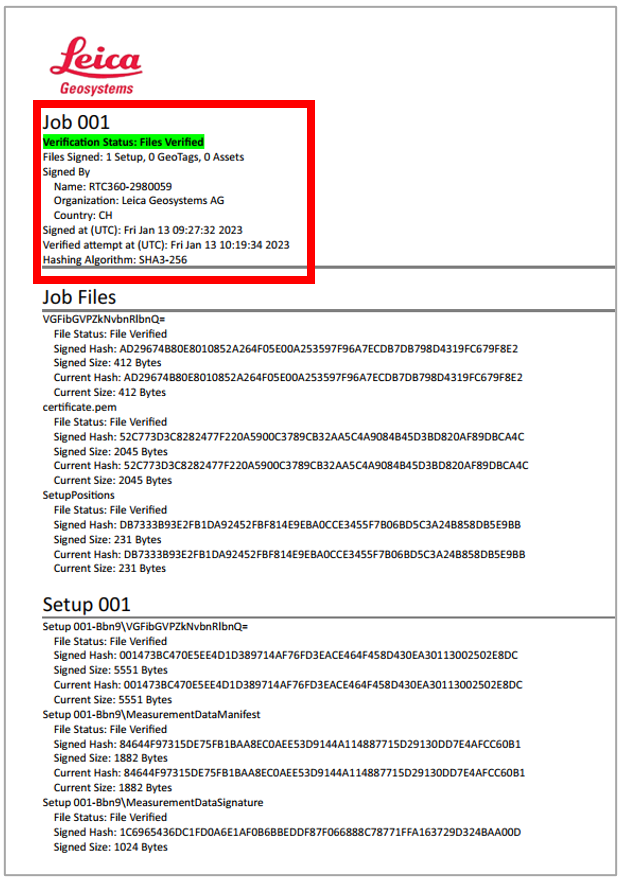
验证成功:
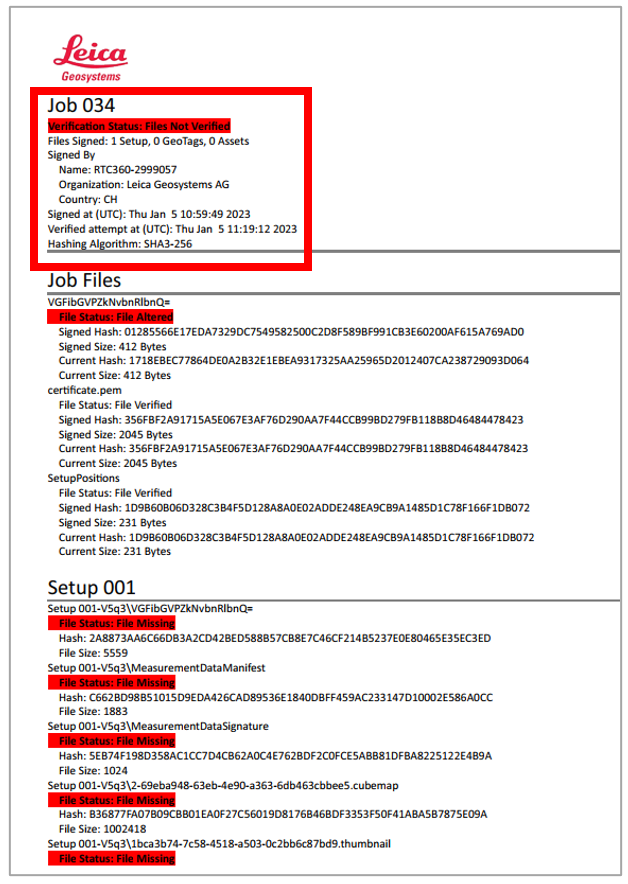
验证失败:
PDF Verification Report
PDF Verification Report 由标题、作业级别文件的子部分以及作业中每个 Setup 的子部分组成。
| 报告内容 | 说明 |
|---|---|
| Job name | 已验证安全作业的名称。 |
| Verification Status Files Verified Files Not Verified | 已确认安全作业的数据完整性。安全作业的数据完整性验证失败,原因是:- 数据被篡改、- 添加或 - 删除。 |
| Files Signed | 已验证安全作业中 Setup、GeoTags 与 Assets 的数量。 |
| Signed by Name Organization Country | 为作业签名的扫描仪名称。颁发扫描仪签名的组织。签名颁发组织的所在国家。 |
| Signed at (UTC) | 扫描仪为安全作业签名时的时间戳(UTC)。 |
| Verified attempt at (UTC) | 在 Cyclone REGISTER 360 PLUS 中验证安全作业时的时间戳(UTC)。 |
| Hashing algorithm: SHA3-256 | 用于对安全作业内容进行哈希运算的哈希算法。 |
| File Status File Verified File AlteredFile Missing Extra File | 安全作业中单个文件的验证结果。当前哈希与签名哈希匹配。当前哈希与签名哈希不匹配。文件在安全作业签名后已从作业中移除。文件在安全作业签名后已添加到作业中。 |
| Signed Hash | 现场作业期间由扫描仪计算的文件哈希。 |
| Signed Size | 安全作业签名时文件的大小。 |
| Current Hash | 验证过程中在 Cyclone REGISTER 360 PLUS 中计算的文件哈希。 |
| Current Size | 安全作业验证时文件的大小。 |
创建新用户身份
User Identity 与 Verification Report 中的 Scanner Identity 是相互独立的。这允许不同的 User Login 拥有不同的 Trusted Signatures Whitelist。在 Settings 下进入 Signature 选项卡。选择左下角的 Make a New User Identity。请注意右下角会显示当前的 User Identity。
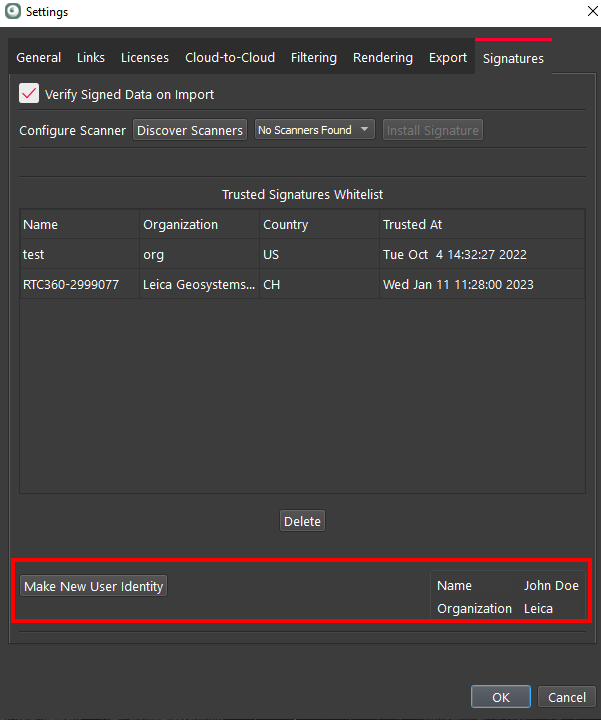
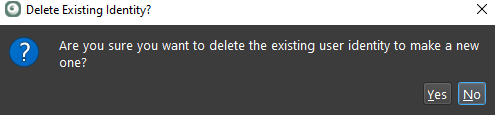
同一时间只允许存在一个 User Identity,如果已存在一个,系统会要求用户将其删除。
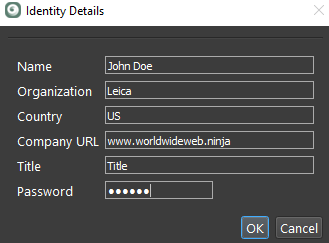
您可以选择以下信息:Name、Organization、Country(仅限 2 个字母)、Company URL、Title 与 Password。
您的新 User Identity 将显示在右下角。
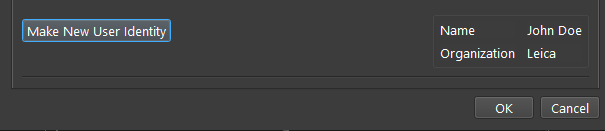
此信息将传递到 Cyclone REGISTER 360 PLUS 中的 Report 部分。
这与 Verification Report 中扫描仪的签名是相互独立的。
Cyclone FIELD 360 的新备份/归档文件格式
自 Cyclone FIELD 360 v 4.1 发布起,Cyclone FIELD 360 将能够为作业导出备份/归档文件。新文件格式为 *.faf。
该格式可以像其他任何扫描仪格式一样导入 Cyclone REGISTER 360 PLUS。每个 .faf 文件可以包含一个作业。.faf 格式与直接连接平板电脑具有相同的支持程度,支持关联以及所有资产。
新格式可用于备份,和/或用于在不先导入 Cyclone REGISTER 360 PLUS 的情况下清除平板电脑上的作业。
推荐的工作流是将作业导出为新的 .faf 格式,然后将 .faf 直接导入 Cyclone FIELD 360。
BLK360 图像的新高质量图像设置
在 Cyclone REGISTER 360 PLUS 的导入区域中,BLK360 Setup 有了一个新选项。
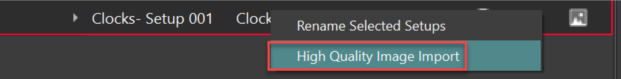
该命令称为 High-Quality Image Import。
在 Import 区域中选择一个或多个 Setup,然后右键单击即可看到新的导入选项。
使用此命令将导入可用的最高像素级别,以构成全景图像。
该选项仅在直接连接到 BLK360 扫描仪时可用。
软件改进计划
软件改进计划的目的是改善用户体验,并让用户参与产品未来命令、工作流与功能的设计。目标是使未来的 Cyclone REGISTER 360 PLUS 版本最好地满足您的需求。
不会收集任何个人身份信息,所有收集到的数据都将严格保持匿名。因此,所收集的信息无法用于获取个人信息,也无法让我们直接联系您。
收集哪些信息?
软件改进计划关注以下匿名用户数据:
- 本地化:仅国家
- 语言
- 硬件配置:操作系统、CPU、图形设置、RAM 等。
- 软件:TruView 版本
- 许可证:许可证类型与期限
- 使用会话的特征
- 命令与工作流反馈
此对话框将在安装后首次打开 Cyclone REGISTER 360 PLUS 时出现。默认情况下您将选择加入。如果您希望退出参与,可以在 Settings 中将其关闭。
CLI 转换工具的新选项
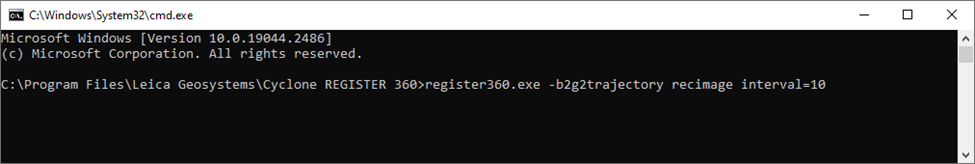
有关 CLI 工具的完整详细信息,请参阅帮助文件:
- CLI 工具 -b2g2trajectory 新增了一个选项,可将校正后的图像导出到 E57 文件。
- 这些图像可用于帮助某些应用将图像对齐到点云。
- 新增命令标志为:recimage,需添加到 CMD windows 程序中命令行末尾。
- 新增设置 WayPoint 间隔的选项
- 新增命令:interval=(n),n 为以米为单位的距离。
- 示例:interval=10,这将每 10 米创建一个 WayPoint。
- 支持以下 CLI 工具:B2g2lgs、b2g2trajectory 与 b2g2raf
- 新增从 GeoTags 创建 WayPoints 的选项
- 命令为:geotag-waypoints
- 使用此命令将为现场采集的每张详细图像添加 GeoTags,适用于以下 CLI 工具:b2g2lgs、b2g2trajectory
关闭 DAC 整平扫描仪的 Level Condition
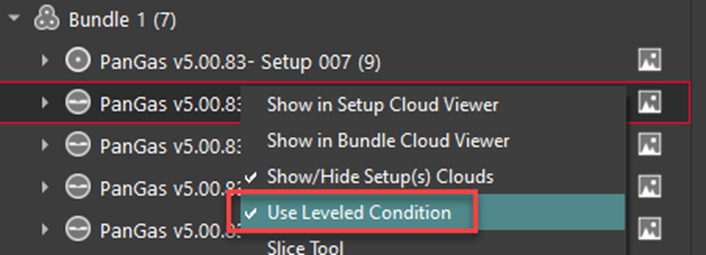
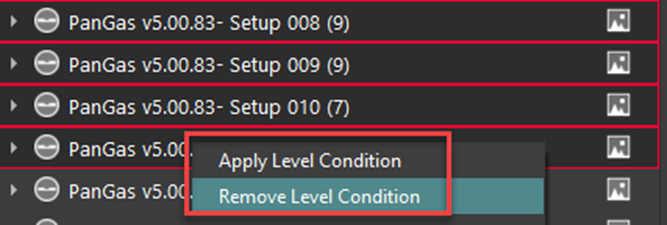
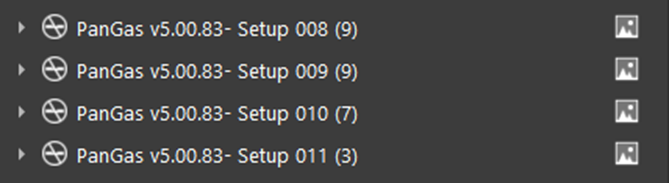
P 系列、C 系列以及使用高精度倾斜的 RTC360 在进入 Cyclone REGISTER 360 PLUS 时是已整平的 Setup。这由左侧面板浏览器中的整平图标表示。用户现在可以禁用所选 Setup 的 Level Condition,如下所示:
单个 Setup 菜单选项:
多个 Setup 选项:
移除 Level Condition 后显示不同的 Setup 图标:
在移除或添加 Level Condition 时,Cyclone REGISTER 360 PLUS 将重新优化 Bundle。
如果在船等移动环境中进行扫描,无法对扫描仪进行整平,这可能很有用。
带尺寸的最小化 Limit Box
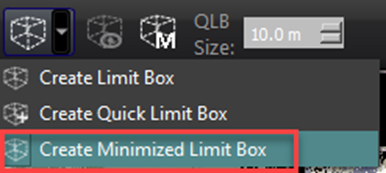
新增了一个用于创建 Limit Box 的命令,名为 Create Minimized Limit Box。这将创建一个非常贴合点云范围的限界框。建议先创建 UCS,使点云与 x、y、z 轴对齐,然后再使用新工具创建一个紧密包络点云的限界框。它将比 Create Limit Box 命令更贴合,因为后者使用的是 Project 的范围,而不是可见点云的范围。
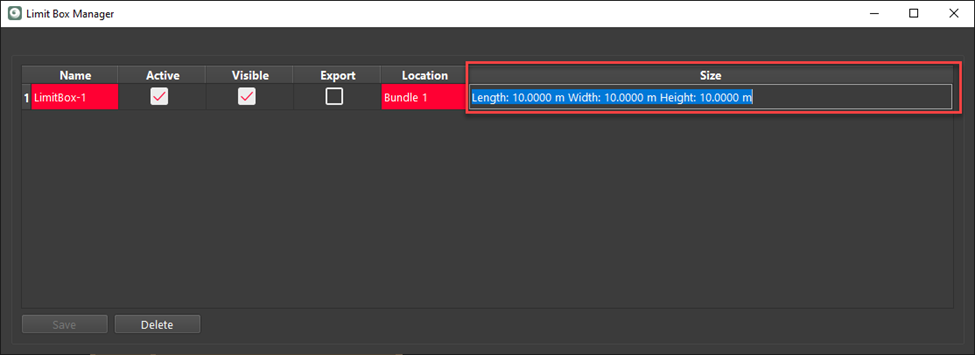
所有已保存 Limit Box 的尺寸现在将显示在 Limit Box Manager 中:
改进的适用于 ReCap 的 E57 文件创建
这个新的发布选项将创建包含 ReCap 所支持图像的 E57 文件。由于 ReCap 创建全景图像的方式比较特殊,因此只有当 E57 文件的目标去向是 ReCap 时,用户才应使用此选项。
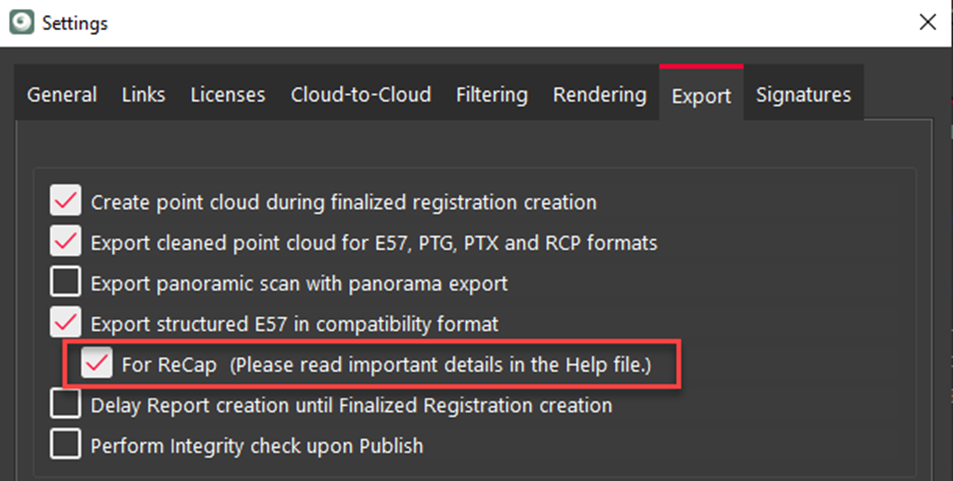
ReCap 同时使用点云与图像像素来创建全景图。因此,E57 文件可能比通常支持图像的普通 E57 文件大得多,从而导致发布时间更长。
如果点云密度低而图像分辨率高,使用此选项时文件大小可能会显著增加。通常,由 RTC360 创建的 E57 文件文件大小增加较小,但由 BLK360 创建的 E57 文件(其扫描分辨率较低而图像分辨率较高)可能显示文件大小显著增加。
此选项仅应用于创建供 ReCap 使用的 E57 文件。对其他目标保留此选项开启可能会导致问题。
Visual Alignment 的自动关联搜索
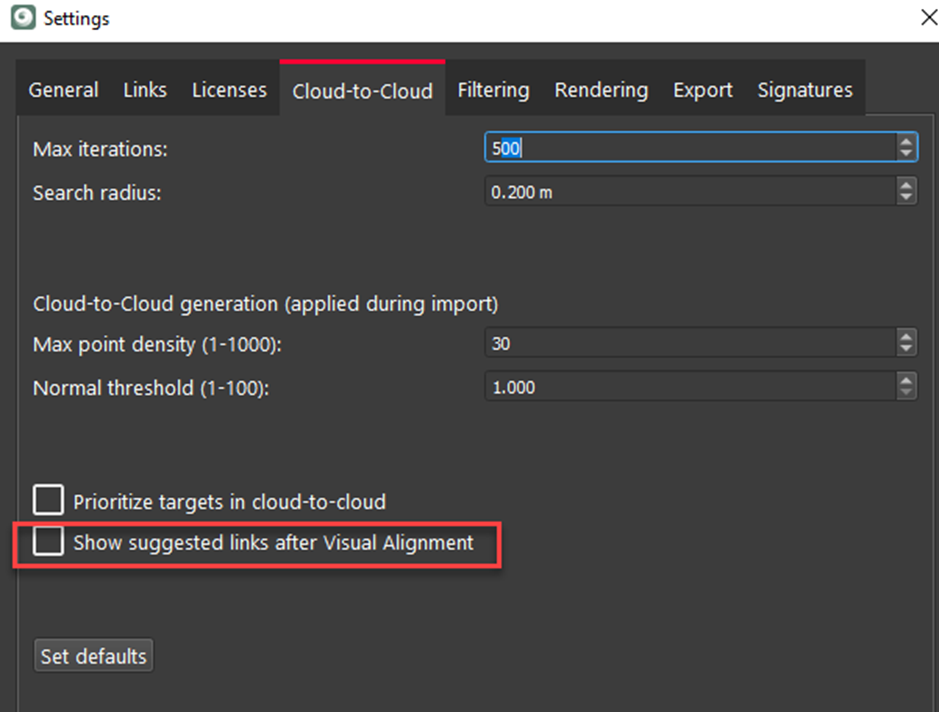
默认情况下,Cyclone REGISTER 360 PLUS 在完成 Visual Alignment 后会搜索其他关联。部分用户可能不希望进行此搜索以节省时间,现在用户可以选择禁用此过程。
Cloud-to-Cloud Settings 选项卡中有一个新选项,名为 Show Suggested links after Visual Alignment。如果取消选中,Cyclone REGISTER 360 PLUS 在 Visual Alignment 后将不再搜索其他关联。
发布时禁用完整性检查
设置中的 Export 选项卡新增了一个选项,可在报告区域中关闭发布时的完整性检查。这可以节省时间,但代价是在发布前不验证 Project。
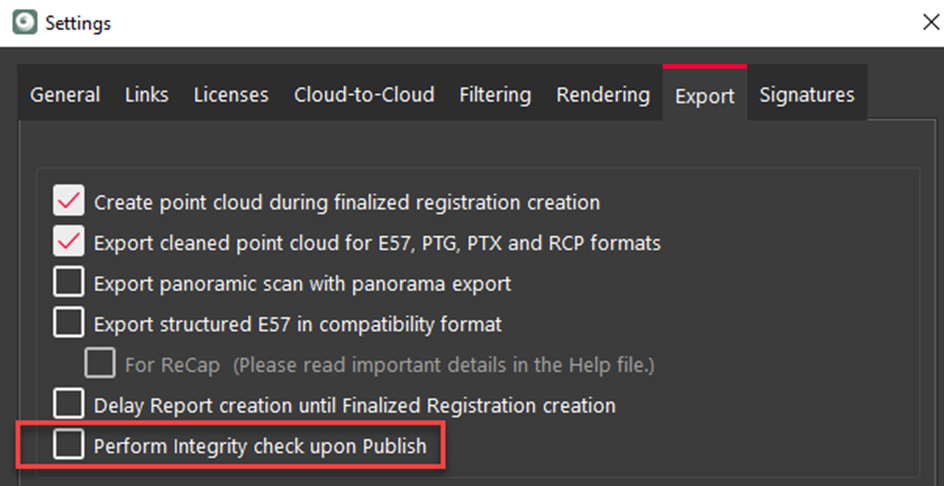
选项 BLK: Use on Device Slam 已更名为 BLK: Re-Run Slam
名称已更改,以更好地体现所使用的功能。选中此选项后,Cyclone REGISTER 360 PLUS 将在导入 BLK Mobile Data 时重新运行 SLAM。
已修复问题
- 修复了删除包含非 ASCII 字符的 Setup 时导致 Cyclone REGISTER 360 PLUS 崩溃的问题。
- 修复了应用控制时产生较大误差的问题。
- 修复了从 Pegasus Office 发布的 E57 文件无法导入 Cyclone REGISTER 360 PLUS 的问题。
- 修复了所选控制顶点坐标与控制标签坐标不一致的问题。
- 修复了由 6 张立方体图像创建全景图像的相关问题。
- 修复了从 BLK360 扫描仪向 Cyclone REGISTER 360 PLUS 的 Import 区域添加作业时会添加其他作业的 GeoTags 的问题。
- 修复了扫描靶标到控制靶标的距离与控制列表距离不一致的问题。
- 修复了 LGS 文件上的 SiteMap 发生倾斜的问题。
- 修复了使用高分辨率时 LGS 文件上的 SiteMap 发生旋转的问题。
- 修复了使用 Create Quick Limit Box 时 Z 值的相关问题。
- 修复了无法对独立 LiDAR 扫描进行裁剪的问题。
- 修复了关闭 Auto-Cloud 时会错误地打开 Pre-Registered 选项的问题。
- 修复了当 LiDAR 与 RTC360 数据同时位于导入区域时,必须切换 Pre-Registered 才能启用 Auto-Cloud 的问题。
- 修复了当扫描数据将 LiDAR 数据作为 3D 标签时,无法使用 Auto B&W Targets 选项的问题。
- 修复了批量导入全景图像时只显示最后一张图像,因而只能与一个 Setup 匹配的问题。
- 修复了直接从 BLK360 扫描仪导入时,GeoTags 在 Cyclone REGISTER 360 PLUS 中被错误放置的问题。
- 修复了从 NavVis 扫描仪导入 E57 文件时出现奇怪垂直条纹效果的问题。
- 修复了 Advanced UCS 工具未将 UCS 原点放置在 0,0,0 的问题。
- 修复了无法获取借用许可证的许可证产品描述的问题。
- 修复了尝试调整 limit box 尺寸导致点云被旋转的问题。
- 修复了发布到 TruView Cloud 时未使用用户指定的图像分辨率的问题。
- 修复了 CLI 工具的问题:现在处理 b2g 文件失败时也会创建文本文件。此前仅在成功时才创建文本文件。
- 修复了 CLI 工具在导入使用 b2g2trajectory 创建的 E57 文件时 pano 图像放置位置的相关问题。
- 修复了如果该文件夹由管理员设置,非管理员无法写入日志文件的问题。
- 修复了 BLK2FLY b2g 文件未正确对齐的问题。
- 修复了仅限管理员从 Projects and Storage 创建 NAS 驱动器的问题。
- 修复了点云配准单位现在与 Project 设置一致的问题。
- 修复了所创建的 WayPoint 全景图未对齐的问题。
- 修复了选择 Pre-Registered 时导入多个 E57 文件的 Z 轴相关问题。
- 修复了使用 Set Level 工具时测量工具中的 Z 值未被考虑在内的问题。
- 修复了在日文操作系统上文件名或文件名中不允许使用日文字符的问题。
- 修复了长度单位类型未包含 US Survey Feet 的问题。
- 修复了使用 Pre-Registered 导入时在 Cloud-to-Cloud 创建过程中忽略关联创建条件的问题。
- 修复了使用 Pre-Registered 选项导入 BLK360 数据时创建了多余关联的问题。
- 修复了在 visual alignment 或导入期间未遵循关联创建条件“max error”的问题。
- 修复了由 3DR 创建的 LGS 文件无法导入的问题。
- 修复了不允许导入结构化(即已清理的)E57 文件的问题。
- 修复了带 GNSS 的 BLK2FLY 使用 UTM 选项导入时坐标错误的问题。
- 修复了某些 GNSS 数据不显示 UTM 选项的问题。
- 修复了在 SiteMap 之间移动 Bundle 时关联从 SiteMap 中消失的问题。
- 修复了当项目中有部分 Setup 带图像、部分不带图像时,Finalized Registration 仅包含带图像 Setup 的点的问题。
- 修复了 WayPoints 仅第一个 WayPoint 被正确创建的问题。
- 修复了使用 4k 分辨率时 Setup 看似移动的问题。
- 修复了使用 Cyclone REGISTER 360 2022.1.0 创建的 LGS 文件与 CloudWorx 不兼容的问题。
- 修复了在 Setup 视图中创建的 Limit Box 被应用到所有 Setup,而不只是创建它的那个 Setup 的问题。
- 修复了使用距离筛选时 RTC360 图像未对齐的问题。
- 修复了选择 OK 时设置未被保存的问题。
- 修复了 BLK2GO 数据的全景图像未对齐的问题。
- 修复了导入 RTC360 数据时,如果第一个 Setup 出错会导致项目无法带图像导入的问题。
- 修复了导入带 UTM 的 RTC360 数据导致崩溃的问题。
- 修复了配准到控制并发布到 LGS 的数据导致坐标错误的问题。
- 修复了导入不带图像的 BLK2GO 扫描时,Trajectory Duration 显示为不可用的问题。
- 修复了 Export Panoramic Images 使用 Setup 的本地坐标,而不是与配准相关 Setup 的坐标的问题。
- 修复了 .txt 资产无法添加到 Assets Panel 的问题。
- 修复了当控制分布在多个 SiteMap 上时,部分 Bundle 中看不到已应用控制的问题。
- 修复了 visual alignment 中用户放大时点消失的问题。
- 修复了从 BLK2GO 数据发布的 LGS 文件在除第一个之外的所有 WayPoint 中产生不正确测量值的问题。
- 修复了打开或关闭 UCS 时 Background Image 被旋转的问题。
与 Cyclone FIELD 360 相关的已修复缺陷
- 修复了将 Cyclone FIELD 360 与 RTC360 配合使用后导入(到 Cyclone REGISTER 360)时图像被旋转的问题。
- 修复了导入时 Cyclone FIELD 360 的 clip box 未被应用的问题。
- 修复了从 Cyclone FIELD 360 扫描的数据不显示从 iPad 扫描的数据的问题。
- 修复了 Cyclone FIELD 360 不支持裁剪的相关问题。
- 修复了在导入区域取消选中 Cyclone FIELD 360 作业会导致 Auto-Cloud 与 Auto-Target 导入选项变灰的问题。
- 修复了导入 FILED 360 作业时导入区域中缺少资产的问题。
- 修复了从 Cyclone FIELD 360 导入 RTC360 数据时创建了多余关联的问题。
- 修复了来自 Cyclone FIELD 360 的 GeoTags 其 'notes' 为空时未被导入的问题。
- 修复了来自 Cyclone FIELD 360 的 GeoTags 被旋转 90 度的问题。
已知问题
- 不支持来自 Pegasus Office 的 LGS 文件。
Pegasus office 已与 TV desktop 及 CloudWorx 产品一同更新,以支持 Pegasus office 生成的这种特殊 LGS 文件。该 LGS 文件包含轨迹、新的图像 WayPoints 位置以及图像集渲染。Cyclone REGISTER 360 PLUS 或 Cyclone Core 目前尚不支持这些对象。Cyclone Core 只能导入点云,但不包含深度图、特殊图像、轨迹与新的图标。Cyclone REGISTER 360 PLUS 对所有这些对象的支持将在今年我们更新时提供。将这些对象添加到 Cyclone REGISTER 360 PLUS 比更新其他软件的工作量大得多,这就是这些 LGS 文件存在支持空白的原因。 - 在某些情况下,在 SiteMap 与 Bundle Cloud View 或 Setup View 之间切换时,已分类的点云似乎会消失。连续两次选择 Show/Hide Setups 可以刷新屏幕,之后它们就会显示出来。 - Faro 不再分享所需的 SDK,以支持从最新款 Faro 扫描仪导入 Faro 原始扫描文件。
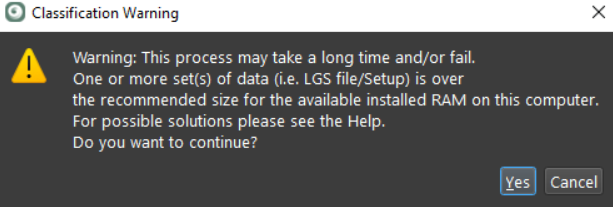
解决方法是导入 Faro Scene 并导出 FLS 或 e57 文件。 - 自动分类一次只运行一个 Setup。如果检测到非常大的点云,将出现此警告。
 - BLK360 新已知问题
- 从 BLK360 下载扫描时,尽管对话框在下载的大部分时间里显示 1%,但实际进度仍在推进。
- BLK360 电量低时不支持下载。下载按钮将不可单击,但不会给出任何警告信息。
- BLK360 电量低时,不显示充电百分比数字。
- 取消从 BLK Data Manager 下载时,会出现间歇性错误并导致程序挂起。解决方法是重启扫描仪与 BLK Data Manager 并重新连接。
- 如果下载失败,用户可能会收到“Downloaded 0 setup(s).”的提示。若收到此提示,请重新下载这些扫描。
- 在 Download Manager 中,BLK360 扫描按时间顺序显示,而 BLK2GO 行走数据按字母数字顺序显示。
- 临时文件夹中不得包含非 ASCII 字符。
- 如果平板电脑与扫描仪之间出现同步问题(可能由 Wi-Fi 信号差或受到干扰引起),则使用 FIELD 360 在平板电脑上创建的关联、图像与 geotags 等项可能无法同步回扫描仪。此处的解决方法是使用 FIELD 360 从平板电脑下载数据,而不是直接从扫描仪下载。
- 在极少数情况下,使用 Auto Cloud 导入时 REGISTER 360 可能会挂起。数据已正确导入并创建了关联,解决方法是关闭 REGISTER 360 后重新打开。
- 在设站视图中且关闭全景图像时,相机位置偶尔会变化并发生翻转。返回 SiteMap View 后再次进入该设站即可解决此问题。
- 取消从 BLK2GO 扫描仪下载时,用户不会收到通知。
- 单击了下方的虚拟靶标捕捉点,导出的数据坐标与 Cyclone REGISTER 360 中的坐标不同。解决方法是在应用控制之前锁定 bundle。
- 如果控制文件的行首有空格(第一个字符为空格),则该行会被忽略。解决方法是手动删除第一行。
- 导出的全景图像会在用户坐标系(即控制坐标系)中带有位置坐标与朝向。
- 使用「Wall Aligned UCS」选项导入 BLK2FLY GPS 数据时,会忽略 UTM/State Plane 坐标 UCS。解决方法是不要在 UTM 下使用 Wall Aligned。
- 从 BLK2GO 扫描仪导入期间的 Save B2G file(s) 功能已损坏。解决方法是使用 DM。
- 尝试从有线连接(即通过 LAN)的 BLK360 扫描仪导入图像时,Re-import image 命令会失败
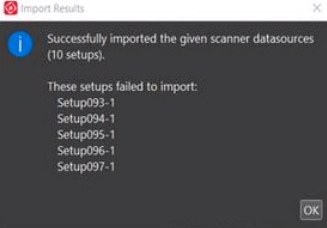
- 从 BLK 扫描仪(BLK360、BLK2GO 或 BLK2FLY)导入后,如果存在未选择导入的设站,会弹出一个对话框,对未选中的设站提示“failed to import”。预期行为是不应提及这些设站。
- 一个 Setup 中拥有多个点云的扫描无法正确显示。当 C10 同时具有 360 度全景扫描和高细节窗口扫描时就会出现这种情况。这些扫描仍然存在且可以导出。
- 如果 Faro 扫描导入失败,请联系 Leica 支持。从最新款 Faro 扫描仪采集的扫描可能无法导入。请联系 Leica 支持以获取最新的 Faro SDK。可能需要单独下载并安装 Faro 的新软件。
- BLK2GO 按建议完成固件更新后,在某些情况下无法通过 wi-fi 导入设站。解决方法是通过 USB-C 线缆导入。
- Cyclone 在某些情况下发布到 TruView Cloud 时,设站不会出现在 SiteMap 中。此处的解决方法是发布到 LGS,再将该文件导入 TruView Cloud。
- 在极少数情况下,导出到 LGS 与 RCP 时点云点的高程与 Cyclone REGISTER 360 中显示的不同。
- Windows 缩放设置为 100% 时效果最佳。设置为 150% 或更高会导致一些图形错误。
- 某些对话框无法正确重新缩放,且对话框中不显示 OK 按钮。
- 某些面板的对话框无法正确适配。
- 将数据发布到 TruView Cloud 时,设站图标在某些情况下会错位。解决方法是将 Windows 缩放设置为 100%,因为设置为 150% 时似乎存在问题。
- 缩放为 175% 与 200% 时左侧面板会折叠,且折叠后无法调整大小。
- 部分新增对话框不会有译文。
- 部分客户报告,使用 AMD Ryzen 7 处理器时 Cyclone REGISTER 360 会崩溃。
- 在极少数情况下,从 BLK360 下载扫描可能会失败。解决方法是重启 BLK360 扫描仪。
- 从扫描仪下载 Setups 后,如果所选 Setups 数量少于扫描仪上的总 Setups 数,将显示此对话框。该对话框虽然正确,但应忽略。
 - 在 Pano 开启的情况下使用 BLK2GO 数据插入虚拟靶标可能会出现问题。解决方法是关闭 pano 图像后再创建虚拟靶标。
- 不建议将 Cyclone REGISTER 360 项目存放在 NAS 驱动器上。
- 由于不同网络部署之间存在差异,从网络位置访问 Cyclone REGISTER 360 项目时可能不可靠或响应缓慢。
- 存放在 NAS 驱动器上的 Cyclone REGISTER 360 项目在 Projects & Storage 选项卡中显示为 <1MB。
- 如果发布的 Setup 点数为零,RCP 发布将失败。解决方法是恢复该 Setup 的点,然后重新发布。
- 用于 Cloud-to-Cloud 配准的点云无法通过 Smooth Surface 功能清理。因此,无法使用选择要清理哪个点云的选项。
- 对于在 2020.0 之前版本的 Cyclone REGISTER 360 中创建的项目,使用 Applied Control 将数据发布到 TruView Cloud 时存在问题。设站图标与 SiteMap 不匹配。解决方法是再创建一个 Finalized Registration,然后重新发布到 TruView Cloud。
- B2G 文件一旦导入 2021.0,就会被更改,从而与旧版本的 Cyclone REGISTER 360 不兼容。请在导入之前备份 B2G 文件。
- 编辑 HDR 色调映射后,创建的其他 Version 在缩略图中仍会显示原始色调映射,但 Pano 与点云将是正确的。
- 发布到 RCP 的 20 亿点限制已被移除。
- 每向单个 RCP 点云导出 10 亿点,需要 30 GB 的临时空间。
- 使用 Export to Separate Setups 不会占用相同级别的临时空间。导出各个 Setup 时临时空间通常不是问题。
- 不支持虚拟机(VM)环境。
- 只有在远程计算机上先打开 Cyclone REGISTER 360 时才支持远程桌面。不支持通过远程桌面打开 Cyclone REGISTER 360。
- 在配备多块显卡的计算机上,Cyclone REGISTER 360 不会检测独立显卡。用户必须手动设置用于 Cyclone REGISTER 360 的独立显卡。对于 Nvidia 显卡,可通过 Nvidia Control Panel 完成;对于 ATI/AMD 显卡,可通过 Catalyst Control Centre 完成
- 通过网络导入数据可能会出现问题,尤其是在 Windows 10 上。解决方法是将扫描数据复制到本地磁盘。
- 如果出现内存问题,请检查虚拟内存大小是否设置为与 RAM 相同。
- 导入的全景图像的自动图像匹配可能并不总是正确。
- 在使用卫星或街道地图的导入区域中,缩放比例尺会被捕获到图像中。
- 项目缩略图(项目浏览器中显示的图像)不会保留在 .raf 导出文件中。
- 当 Microsoft Edge 浏览器为默认浏览器时,F1 上下文帮助将无法使用。解决方法是将 Chrome 或 Firefox 设置为默认浏览器。
- 写入临时文件夹 C:\Users(user name)\AppData\Local\Temp\Register360* 的文件将在程序关闭后被删除。如果程序冻结或崩溃,这些文件将不会被删除。
- 在极少数情况下,Bundle 会显示为已优化状态,但 Bundle 中仍存在未优化的 Link(未以虚线显示)。可优化 Bundle 以解决此问题,或将 Bundle 拆分为更小的 Bundle,查找可疑的虚线 Link,删除该 Link 并重新优化。
- 不应从 Projects & Storage 设置中重命名当前活动的项目。重命名前应先关闭项目。
- 当某个 Setup 创建了基于它的 UCS 时,必须先删除该 UCS,然后才能从项目中删除该 Setup。
- 在极少数情况下,HDR 图像可能呈现灰色且变化极少。解决方法是使用 Tone Map Editor 打开图像并重新保存该图像。
- 某些显卡异常可能由电源管理软件引起。请将电源管理配置文件设置为 High Performance 以将其关闭。
- 纸质靶标不应放置在明显弯曲的曲面上。在这些情况下,解决方法是创建虚拟靶标,而不是使用算法进行最佳拟合。
- 在某些情况下,如果扫描仪处于倒置状态并自动获取了靶标,应用控制会失败。此处的解决方法是手动获取靶标。
- 已应用控制且坐标非常大的已发布 RCP 会显示黑色地图而不是彩色图像。解决方法是在 ReCap 中另建一个地图。
在 Windows Boot Camp 上运行的 Mac OS 不受官方支持
Cyclone REGISTER 360 仅在 Windows 原生设备上支持 Windows 10。
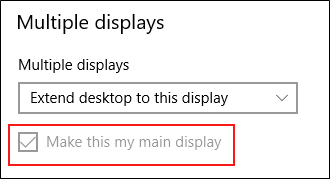
使用高于 100% 的 Windows 缩放时的多显示器问题。
如果使用高于 100% 的 Windows 缩放设置时遇到问题,请将 Cyclone REGISTER 360 所使用的显示器设为主显示器。
当资产数量很多时发布到 Jetstream Enterprise:
自 REGISTER 360 2023.0.0 起,不再支持发布到 JetStream Enterprise。
当项目中的资产数量很多时,发布到 JetStream Enterprise 可能会出现问题。解决方法是先将项目发布到 LGS,再将 LGS 导入 JetStream Enterprise。
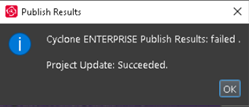
发布到 Cyclone ENTERPRISE 时无法打开正确的着陆页:
发布到 Cyclone ENTERPRISE 时,需要输入目标服务器的 Host Name 与 Port。Host Name 应仅包含 URL 的顶级域部分。在某些情况下,某主机名可能对连接测试有效,但无法用于发布。此时连接对话框将显示 Project Selector。要解决此问题,请编辑 Host Name,删除顶级域之后的所有文本。例如,"https://mycycloneenterprise.com/abc...-////" 应精简为 "https://mycycloneenterprise.com"
发布到 Cyclone ENTERPRISE 失败时,以下错误信息可能意味着:
- 服务器磁盘空间不足
- 网络驱动器已断开连接
- 文件路径无效
从 Cyclone FIELD 360 导入
当用户连接到 Cyclone FIELD 360 时,仅会显示 BLK360 项目。Cyclone FIELD 360 不会为 RTC360\P-Series 存储完整项目数据,应直接从扫描仪的 USB 存储盘导入。
已清理与未清理 pano 图层的发布
发布 LGS 文件时,Hue 与 Greyscale pano 图层将显示未清理的点云。
一种解决方法是先发布到 E57,然后重新导入数据,再发布到 LGS。
BLK2GO E57 支持
由于 BLK2GO 数据的非结构化特性,由该扫描仪生成的 E57 文件不支持导入 Cyclone REGISTER 360 2021.1 或更早版本。用户应保存原始 B2G 文件以备将来使用。
日文操作系统的修改用法
日文操作系统的语言首选项默认未被选中,会导致某些 Cyclone REGISTER 360 导入出现问题。
用户可以通过在首选项中手动选择语言来解决此问题。
- 在日文操作系统的计算机上,启动 Control Panel
- 选择 region(地域),并单击所指示的确认按钮
- 勾选“Use Unicode UTF-8 for worldwide language support”
- 重新启动
非 ASCII 字符
在以下情况下不允许使用非 ASCII 字符:
- 导入临时路径
- 在用户名为非拉丁字符的计算机上,如果源数据存储在用户配置文件名下的任何位置,用户将无法创建任何项目。此问题会在用户名包含特殊非拉丁字符的日文、中文或任何其他语言中显现。
- 发布到 TruView Enterprise 或 TruView Cloud 时,SiteMap 名称不能包含非拉丁(日文、中文等)字符。
EnterpriseElite 客户的使用文件报告问题
使用独立版 CLM 安装程序时,部分 EnterpriseElite 用户可能会发现,通常位于 C:\Leica Geosystems\CLM\LogFiles 的使用文件(year-month.db)未被生成。
请确保您的 LGS.opt 文件(位于此处:C:\Program Files (x86)\Common Files\Leica Geosystems\License-Server\lgs.opt)内容如下:
DEBUGLOG +"C:\Leica Geosystems\CLM\LogFiles\lgs.log"
NOLOG IN
TIMEOUTALL 240
ENABLE_DB_HISTORY 1
PATH_DB_HISTORY C:\Leica Geosystems\CLM\LogFiles
此文件中应将 ENABLE_DB_HISTORY 设置为 1。如果文件显示为只读,请将文件复制到新位置,编辑后重新保存。
在 JetStream Enterprise 服务运行时安装 CLM
自 REGISTER 360 2023.0.0 起,不再支持发布到 JetStream Enterprise。
安装 CLM 期间,用户可能会遇到以下错误信息。这通常是由于 JetStream 之类的服务在后台运行所致。
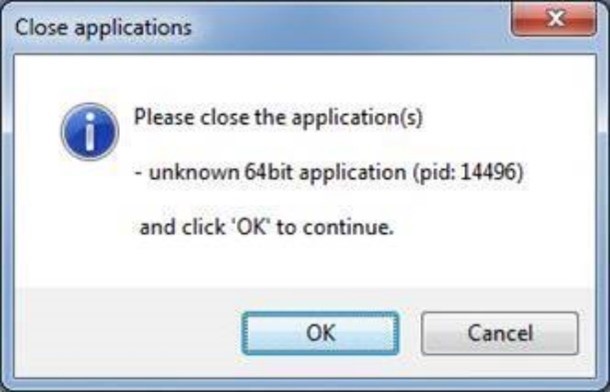
要成功安装 CLM,请按以下步骤操作:
- 启动任务管理器
- 选择 Services 选项卡
- 查找 Close applications 对话框中显示的 PID(进程 ID)对应的进程
- 在此情况下为 JetStream
- 终止该进程,以便安装 CLM
- CLM 安装完成后,单击任务管理器中的 Services 按钮并重启该服务
RCP 发布对话框的进度报告
发布 RCP 文件时,进度似乎会在某个区间停滞。虽然进度条不更新,但导出仍在进行。用户可以检查任务管理器以确认该服务仍在运行。
ReCap 内的图像模糊
在某些情况下,从 Cyclone REGISTER 360 发布的 E57 文件导入 ReCap 后,进入设站位置球体时可能显示模糊的图像。这是 ReCap 处理 E57 文件的已知问题。从 Cyclone REGISTER 360 发布的 RCP 文件不会出现任何显示问题。
使用新的 Compatibility mode 选项进行 E57 导出(详见上文功能描述)可能有助于解决此问题。
通过网络使用 LGS
LGS 文件仅在保存到本地时才受支持。由于不同网络部署之间存在差异,发布到网络位置的 LGS 文件可能不可靠。
Finalize 区域中的超链接
Finalize 区域中 Master SiteMap 内的超链接创建后会隐藏在插入的图像后面,但仍会正确导出到 TruView、Cyclone ENTERPRISE 与 LGS。
已弃用功能
Leica Geosystems 致力于在现有技术条件以及第三方合作伙伴支持的合理范围内,为尽可能广泛的操作系统与文件格式提供支持。
每次发布时,我们都会根据行业趋势与已公布的产品终止计划,审查当前支持的格式与操作系统列表。
Leica Geosystems 可能会在任何版本中新增或终止对某种文件格式的支持。已过时的操作系统将在其公布终止后或下一个主要软件版本发布后继续获得六个月支持,以先到者为准。服务器产品将按照 Leica 的 Client License Manager(CLM)所支持的服务器保持一致提供支持,以避免用户遇到不兼容问题。
Cyclone REGISTER 360 2020:
- 不再发布 TVG 文件。用户应使用 LGS 格式。如果需要 TVG,用户可以发布到 TruView Local,并使用免费工具 Leica Pack&Go 处理该数据集。
Cyclone REGISTER 360 2021:
- 不再支持 Windows 7、8 与 8.1。
Cyclone REGISTER 360 PLUS 2023.0.0:
- 不再支持发布到 TruView Local 与 JetStream Enterprise。
授权
所有持有 Cyclone REGISTER 360 或 Cyclone REGISTER 360 PLUS 或 Cyclone REGISTER 有效 CCP 的用户,或 CCP 有效期至 2023 年 1 月 1 日的用户,均可运行此新版本的 Cyclone REGISTER 360 PLUS,无需新的许可证。
所有持有 Cyclone REGISTER 360 (BLK Edition) 或 Cyclone REGISTER 360 PLUS (BLK Edition) 有效 CCP 的用户,或 CCP 有效期至 2023 年 1 月 1 日的用户,均可运行此新版本的 Cyclone REGISTER 360 PLUS (BLK Edition),无需新的许可证。
只要用户的 CCP 或订阅仍然有效,就无需迁移到 Cyclone REGISTER 360 PLUS 或 Cyclone REGISTER 360 PLUS (BLK Edition) 许可证即可运行 Cyclone REGISTER 360 PLUS。