此命令会筛选对应于扫描时本应处于移动状态的对象的点。
提示
前提条件
选择一个或多个包含扫描设站的云。
每个云至少需要 2 个扫描设站。如果有多个输入,算法将分别处理每一个。
- 设置 Resolution at 10 m(10 m 处分辨率)。我们建议使用比 10 m 处扫描分辨率大 2 到 3 倍的分辨率。
- 设置 Threshold(阈值)。
说明
技术信息
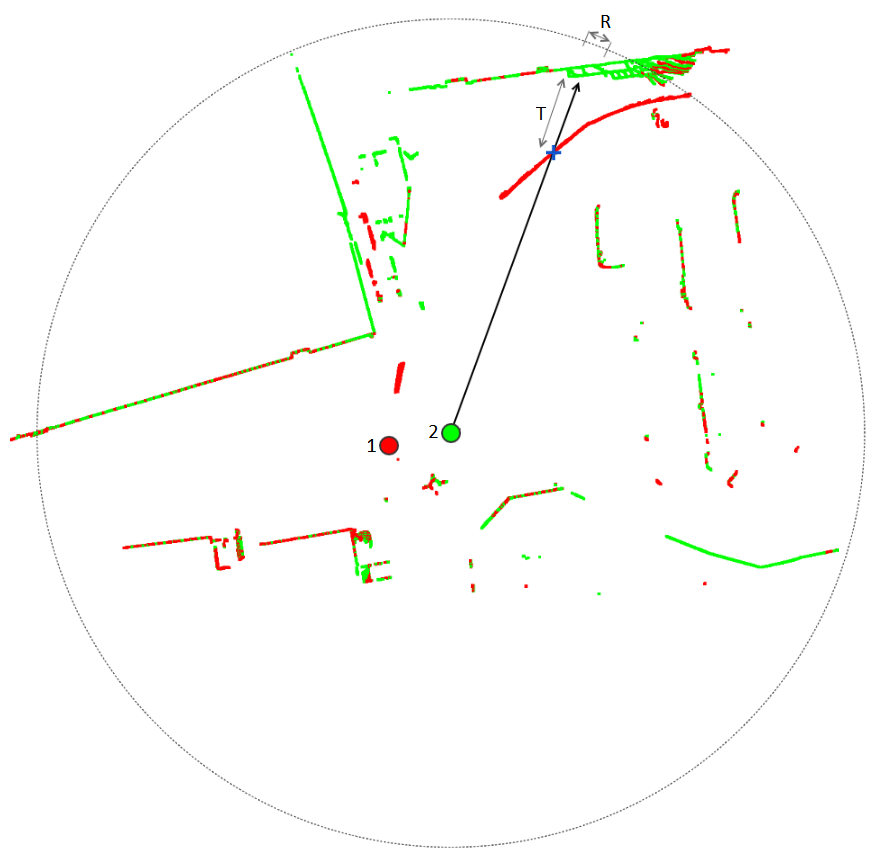
该算法在各设站之间进行比较:
a) 它会为每个设站存储前景点(1)(根据 10 m 处的分辨率 R 生成一个球形网格)。
b) 在其他设站中为背景的点(2)意味着设站(1)中存在移动对象,除非两个点非常接近(阈值 T)。