
在本练习中,我们将学习如何用 API 653 所述方法,基于一条多段线测量差异沉降(differential settlement)。该多段线必须表示储罐罐壁与底板之间的边缘。
注意
也可以使用已有的几何点来计算差异沉降。当在储罐外表面测量固定点时,用的是这种方法。更多细节请参见该命令的帮助文件。
只显示 "Tank mesh 1"。在 "Separateshell" 文件夹中选中多段线 "Tank mesh 1 Contour bottom",然后启动 Differential Settlements(差异沉降)。
勾选最上方的选项,即可使用 API 653 中规定的公差。
默认使用创建项目时所定义的方向标记作为起点。如有需要,也可以定义一个新点。
然后设置测量沉降需要多少个点。默认点数(此处为 8)是该标准要求的最小点数。将点数输入为 50。这些点会按三维预览中的多段线自动创建,并自动完成计算。
结果会显示在对话框中。表格列出各点的结果:
- Elevation(高程):该点的高程;
- Tilt plane elevation(倾斜面高程):最佳余弦曲线在该点索引处的值;
- Magnitude(幅值)(Ui):该点的高程与倾斜面高程之差;
- Deviation(偏差)(Si):Si = Ui - (½Ui-1 + ½Ui+1)
勾选 "Use the elevation marker as zero elevation(以高程标记作为零高程)" 选项,即可使用创建项目时所定义的高程标记(Elevation Marker)作为参考高程。请勾选它。
为提高决定系数 R²,会有两个点被从最佳余弦曲线的计算中剔除。
随后,你可以单击对话框中的图表,将其放大铺满三维场景,这样把鼠标光标移到各点上时就能显示该点的信息。
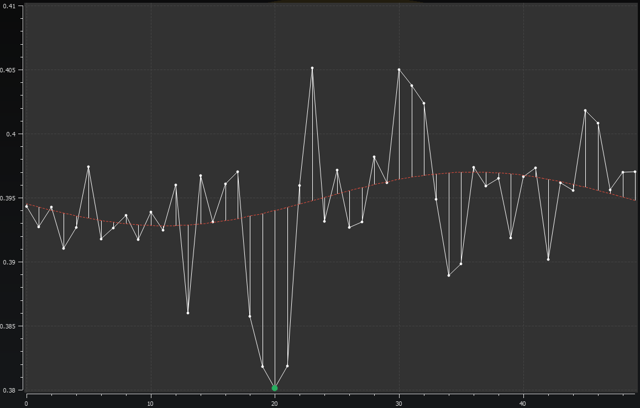
差异沉降的结果
单击 OK 确认结果。树中会新建一个名为 "Differential Settlements" 的文件夹,其中包含用于计算的 50 个点。